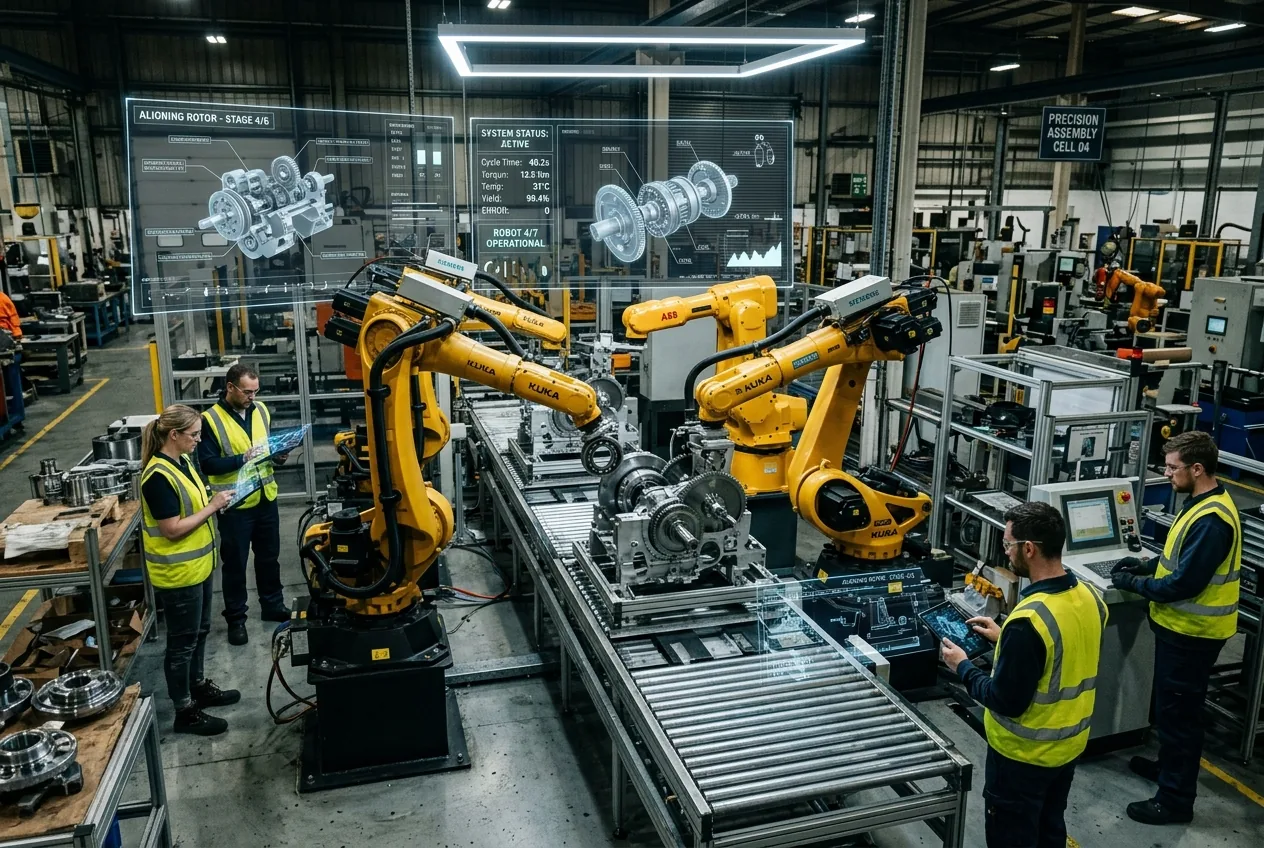
在尖端人工智能的高速迭代周期中,关于代际飞跃的公告几乎已成每周上演的盛景。从先进的 Claude 迭代版本到能够解读物理传感器数据的多模态模型,这些详述下一代强大功能的预告和基准测试发布,在整个企业软件领域引起了直接的关注。然而,对于那些在云软件开发这一严谨界限之外工作的工程师而言,最关键的问题从来都不是模型在学术推理考试中能否多得百分之三的成绩。真正的问题在于,这些认知引擎能否在工业自动化、工厂车间以及全球供应链这些涉及机械化与高风险的现实环境中存活下来。
从对话新颖性迈向确定性工具使用
几十年来,工厂自动化严格依赖于确定性代码。可编程逻辑控制器 (PLC)、梯形图逻辑和刚性工业机器人都在一个铁一般的准则下运行:每一个输入都对应一个完全可预测的输出,并由以毫秒为单位的确定性周期时间所控制。以随机文本生成和不可预测的“幻觉”为特征的大型语言模型早期版本,与这种范式完全不兼容。任何经营汽车焊接单元或药品包装流水线的工厂经理,绝不会将传感器遥测数据输入到一个缺乏根据的神经网络中。
随着结构化工具使用和程序化计算机操作的成熟,概率软件与确定性硬件之间的那道高墙开始崩塌。Anthropic 在 Claude 生态系统中对确定性 API 调用、程序化接口和结构化推理的专注开发证明,现代尖端架构的表现可以不再像创意聊天机器人,而更像确定性执行内核。当企业级模型能够解析多模态空间输入、生成符合工业 API 模式的严格格式化 JSON,并自主对照物理约束检查其自身的逻辑假设时,它就不再仅仅是一个新奇事物,而成为了能够协调复杂网络物理机械的操作运行时层。
这一转变激起了机械工程师和运营高管的浓厚兴趣。尖端模型正在被评估作为监督推理层,而无需人类工程师为零件几何形状的每一次微小变化手工编写数千行梯形图逻辑或专门的机器人脚本。这些系统负责监督自动化诊断流程,将高层物流目标转化为精确的机器人装配序列,并直接与制造执行系统 (MES) 进行交互,而无需在每个节点进行人工转换。
延迟困境与边缘计算分化
通过广域网路由并需要大量计算时间进行自回归令牌生成的尖端云模型,其首个令牌延迟 (TTFT) 通常在数百毫秒甚至整秒级别。在机械工程领域,这种延迟就是永恒。因此,工业部署正分化为一种分层架构。在边缘端,超快速的量化视觉-语言-动作 (VLA) 模型和传统的确定性控制回路负责毫秒级的物理操纵。在它们之上,坐镇的是尖端云模型——例如先进的 Claude 或同等级别的企业架构——充当异步认知编排器。
在这种监督配置中,基于云的尖端模型摄取批量遥测数据、视觉检测流和库存计划。它对数百万个历史机器周期进行异常检测,诊断生产线微停机的根本原因,并动态重新配置发送给边缘 PLC 的参数。这种解耦框架将物理工厂与云推理固有的延迟峰值和连接中断隔离开来,同时依然能够捕捉到尖端模型所独有的先进分析综合能力。
利用多模态传感器解码物理世界
从历史上看,自动化视觉检测十分脆弱。如果工厂环境光线略有变化,或者防腐油在部件上留下了非典型的光泽,一个旨在识别机加工铝外壳表面微裂纹的标准计算机视觉算法往往会产生误报。随着具有广泛语境理解能力的深度多模态模型的引入,这一领域发生了根本性的改变。由于这些网络理解其广泛技术预训练中所描述的基础物理学、材料属性和操作背景,它们分辨外观变异与结构缺陷的能力远高于传统的边缘视觉过滤器。
此外,这种多模态能力直接延伸到了设计和维护领域。工程师现在可以同时将机械工程图纸、电气原理图和实时热遥测数据上传到模型中。正在对注塑机上的复杂液压歧管故障进行排查的技术人员,不再需要手动对照散乱的 PLC 错误寄存器来翻阅八百页的纸质手册。监督 AI 可以将液压降与原理图中的特定阀门序列相关联,在几秒钟内查明故障比例电磁阀的位置。这种平均修复时间 (MTTR) 的缩短,正是重工业采用高端模型的真正经济驱动力。
工业 Token 经济学的冷峻现实
尽管技术可能性巨大,但广泛部署最终取决于经济可行性。运行尖端模型成本高昂,计算企业 AI 部署的投资回报率需要严格的单元经济分析。如果一个自动诊断系统每小时因处理连续视频流和操作遥测数据而消耗数百万个令牌,那么其推理成本很容易超过因减少人力或最小化废品而实现的运营节约。
因此,务实的工业工程团队正在开创智能数据门控技术。工业架构不再将连续的原始传感器数据流直接传输到云推理 API,而是利用本地化的轻量级统计模型来监控标称操作。只要振动、温度和视觉参数保持在标准偏差范围内,就不会生成外部令牌。只有在触发异常时,系统才会捕获一个密集的多模态快照,汇编周围的背景遥测数据,并查询高容量尖端模型以进行先进的根本原因分析。
这种混合方法优化了性价比空间。它利用低成本的本地计算来处理 99% 的正常运行时间,同时将昂贵且能力强大的尖端推理保留给威胁昂贵生产停机的 1% 的操作故障。在一个汽车工厂每小时计划外停机成本可能高达 200 万美元的行业中,针对性部署高容量模型不仅在经济上是合理的,而且成为了不可或缺的竞争优势。
设计工业自主化的下一个时代
尖端模型开发者之间无情的竞争对于技术发烧友和软件开发者而言无疑是引人入胜的,但其真正的变革价值不会以自动生成的对话散文来衡量。真正的革命正在连接硅基认知与物理钢材、碳纤维及自动化供应链的集成层中悄然发生。随着像 Anthropic 及其行业同行不断优化上下文窗口、延迟特性和确定性执行工具,抽象智能与工业现实之间的界限将持续模糊。
对于制造和机器人工程师来说,未来的道路需要严谨的技术辨析。目标是剥离消费者营销的光环,忽略对通用机器智能的广泛断言,并将这些进步的模型视为其本质所在:即必须与机械精度相结合的、极其强大的非确定性计算模块。那些掌握了尖端认知与硬核物理工程融合技术的人,将定义下一个世纪的全球工业生产。



Comments
No comments yet. Be the first!