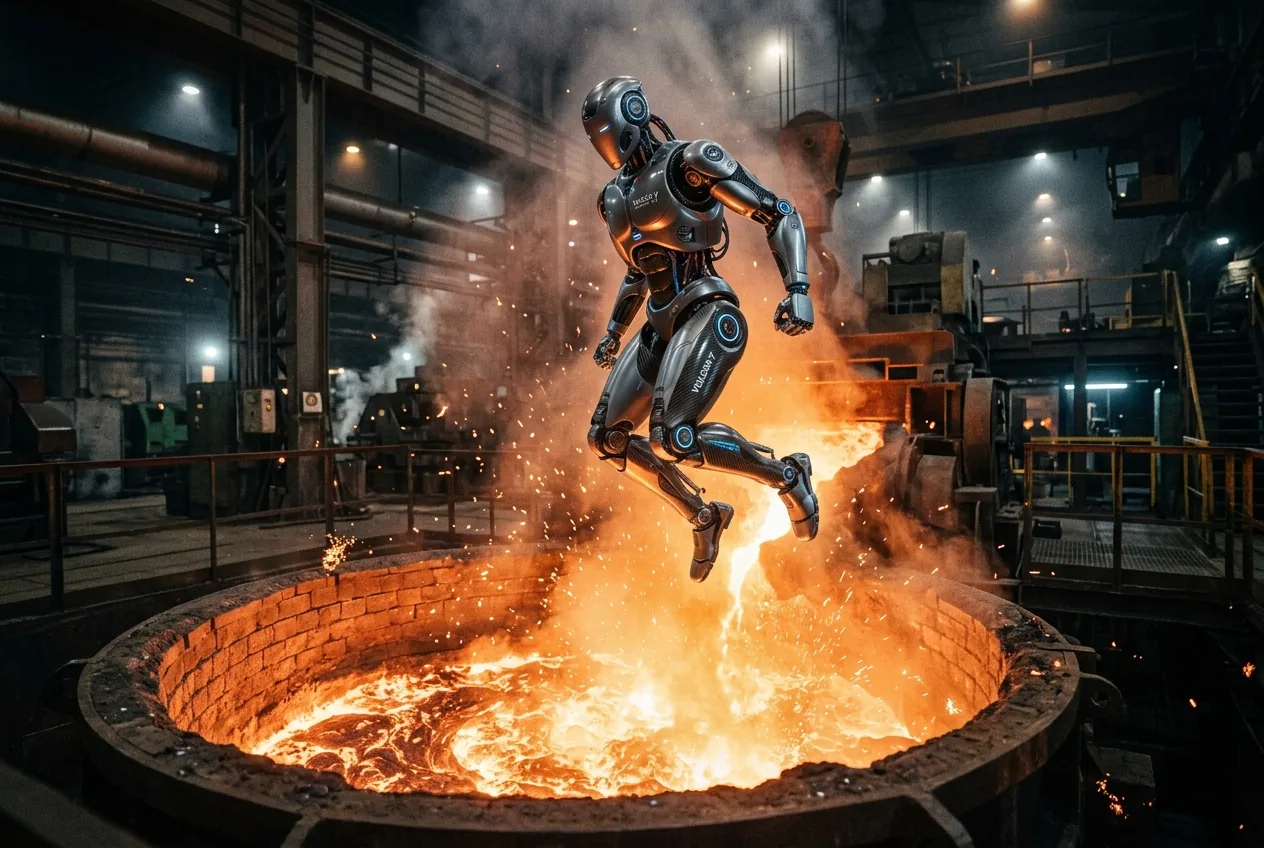
En el sector industrial pesado, el desmantelamiento de equipos de producción retirados es casi universalmente una tarea mundana. Los brazos industriales tradicionales de seis ejes, las fresadoras de control numérico por computadora y las prensas hidráulicas suelen terminar sus días en subastas de liquidación secundaria o bajo las fauces indiferentes de una trituradora industrial. Los robots humanoides prototipo, repletos de arquitecturas mecánicas celosamente guardadas, presentan, sin embargo, un problema operativo totalmente distinto. Cuando el desarrollador de robótica Figure AI decidió retirar su flota de humanoides bípedos Figure 02, la empresa evitó el depósito de chatarra estándar en favor de una inconfundible referencia cinematográfica: entrenar a las máquinas para que saltaran de forma autónoma a un crisol industrial de acero líquido.
Aunque la imagen de robots caminando hacia el hierro incandescente conlleva ecos deliberados del cine de ciencia ficción, los motores de ingeniería subyacentes apuntan a graves dilemas de la manufactura moderna. A medida que los rápidos ciclos de desarrollo comprimen la vida operativa del hardware de inteligencia artificial física, las empresas de robótica se enfrentan a nuevos problemas relacionados con la protección de la propiedad intelectual, los protocolos de materiales peligrosos para baterías y el entrenamiento en simulación de alta velocidad para tareas de locomoción no estándar.
La trampa de la propiedad intelectual en el accionamiento a medida
Figure AI introdujo la plataforma Figure 02 como banco de pruebas para el trabajo industrial dinámico, validando el sistema mediante rigurosas pruebas de logística, experimentos de manipulación doméstica y un destacado proyecto piloto de fabricación en la planta de ensamblaje de automóviles de BMW en Spartanburg, Carolina del Sur. La plataforma sirvió como base de hardware fundamental para entrenar a Helix, el modelo neuronal de visión-lenguaje-acción de la empresa. Sin embargo, con la rápida introducción de la arquitectura de producción Figure 03 y el traslado de la investigación activa hacia Figure 04, la flota antigua se convirtió en una carga operativa.
Mantener un banco activo de plataformas bípedas heredadas consume una mano de obra de ingeniería que las empresas de hardware de alto crecimiento rara vez pueden permitirse. Cada robot heredado requiere rutinas de calibración personalizadas, mantenimiento de firmware e inspecciones físicas continuas. Más críticamente, el chasis del Figure 02 alberga actuadores eléctricos bobinados a medida, reducciones planetarias especializadas, enrutamiento de cables cinemáticos patentados y grupos de sensores discretos. Liquidar estas plataformas o venderlas en el mercado académico conlleva graves riesgos de espionaje corporativo. En el intensamente competitivo mercado de la IA física, la ingeniería inversa de la metalurgia estructural de un actuador, la densidad de bobinado o la ubicación del sensor de par puede entregar a los competidores meses de progreso en el diseño.
Figure consideró el desmontaje manual, pero la perspectiva de asignar a ingenieros mecánicos y eléctricos experimentados a desmontar físicamente docenas de esqueletos humanoides fuertemente empaquetados representaba cientos de horas de tiempo de inactividad de ingeniería de alto valor. La firma necesitaba una destrucción total e irreversible del hardware que minimizara el trabajo humano y garantizara cero fugas de hardware.
Cinemática de simulación a realidad de un salto terminal
La sugerencia de fundir las máquinas surgió cuando el fundador y director ejecutivo de Figure, Brett Adcock, encuestó a observadores en línea sobre estrategias de desmantelamiento. Arnold Schwarzenegger, cuyo icónico personaje T-800 concluyó su vida operativa dentro de un pozo de acero fundido en el canon cinematográfico, instó a la empresa a fundir literalmente las máquinas. Posteriormente, Schwarzenegger se coordinó con el equipo, transformando lo que podría haber sido un ejercicio de eliminación estándar en un desafío de autonomía aplicada.
Ejecutar la maniobra requirió mucho más que simplemente guiar a una máquina hacia el borde de una cuba industrial con un mando inalámbrico. El grupo de ingeniería de Figure trató el salto final como un hito de locomoción autónoma. El equipo entrenó una política de red neuronal dedicada dentro de simuladores de física, ingiriendo datos de captura de movimiento de especialistas profesionales para mapear la dinámica de salto humana en los enlaces cinemáticos rígidos del robot.
El desafío de control en un salto explosivo reside en la entrega de par transitorio de alto rendimiento. Los humanoides bípedos suelen optimizarse para una marcha de ciclo límite estable o una manipulación en estado estacionario, donde las fuerzas de reacción del suelo se regulan estrechamente para proteger los engranajes cicloidales o planetarios de cargas de choque. Instigar un salto dinámico exige un par máximo instantáneo de los actuadores de cabeceo de la cadera, rodilla y tobillo, empujando la corriente a través de los bobinados del motor hasta los límites térmicos y eléctricos absolutos de los inversores. La política tuvo que estabilizar el chasis durante la fase de agachamiento profundo, coordinar un empuje vertical agresivo y garantizar la estabilidad de vuelo sin depender del contacto correctivo con el suelo. La política resultante se cargó directamente al hardware objetivo, permitiendo que las unidades Figure 02 identificaran el límite objetivo y se lanzaran al crisol sin asistencia.
La metalurgia peligrosa de la fundición de paquetes de baterías
Aunque la planificación dinámica del movimiento resultó exitosa en gemelos digitales, las realidades físicas de las fundiciones modernas casi detienen el proyecto por completo. Un horno industrial es un entorno químico volátil e intolerante. Las fundiciones de moldeo dependen de una química metalúrgica hiperprecisa, y arrojar conjuntos extraños al acero fundido corre el riesgo de provocar accidentes industriales fatales.
El principal obstáculo de ingeniería fue el almacenamiento de energía a bordo de los robots. El Figure 02 depende de paquetes de baterías de iones de litio de alta densidad energética integrados directamente en el chasis del torso para optimizar la dinámica del centro de masa. Cuando se sumergen en hierro líquido, que generalmente se encuentra por encima de los 1.400 grados Celsius, los solventes orgánicos dentro de una celda de iones de litio experimentan cambios de fase instantáneos. La expansión catastrófica resultante puede provocar una onda de presión explosiva capaz de expulsar cientos de kilogramos de escoria al rojo vivo a través del suelo de una fundición.
En consecuencia, las instalaciones de procesamiento de metales en todo Estados Unidos y México rechazaron rotundamente la propuesta. El perfil químico de las celdas de la batería presentaba graves riesgos de contaminación por escoria, mientras que la rápida descomposición térmica de las carcasas de polímero, las placas de circuito impreso y los recubrimientos de cables de fluoropolímero amenazaban con saturar los lavadores industriales estándar. La empresa llevó a cabo una extensa labor de difusión, consultando a científicos de materiales y expertos en seguridad industrial antes de contratar finalmente a una instalación metalúrgica avanzada en Finlandia, capaz de capturar de forma segura la liberación de gases volátiles y contener los violentos desbordamientos en cámaras de inducción cerradas.
Iteración rápida y el humanoide desechable
Más allá de la ejecución teatral, el proyecto destaca una marcada diferencia entre la robótica de fábrica tradicional y la frontera emergente de la IA física. La automatización industrial ha valorado históricamente la longevidad del hardware; las pesadas pistolas de soldadura automotrices y los robots de pórtico cartesianos están diseñados para soportar ciclos de producción de veinte años con un mantenimiento preventivo predecible. La robótica humanoide, por el contrario, se comporta mucho más como el hardware de computación de semiconductores de vanguardia. Los límites cinemáticos, la densidad de cómputo y las arquitecturas de integración de sensores evolucionan tan rápidamente que un chasis de dos años de antigüedad queda mecánicamente obsoleto mucho antes de que sus materiales estructurales experimenten fatiga.



Comments
No comments yet. Be the first!