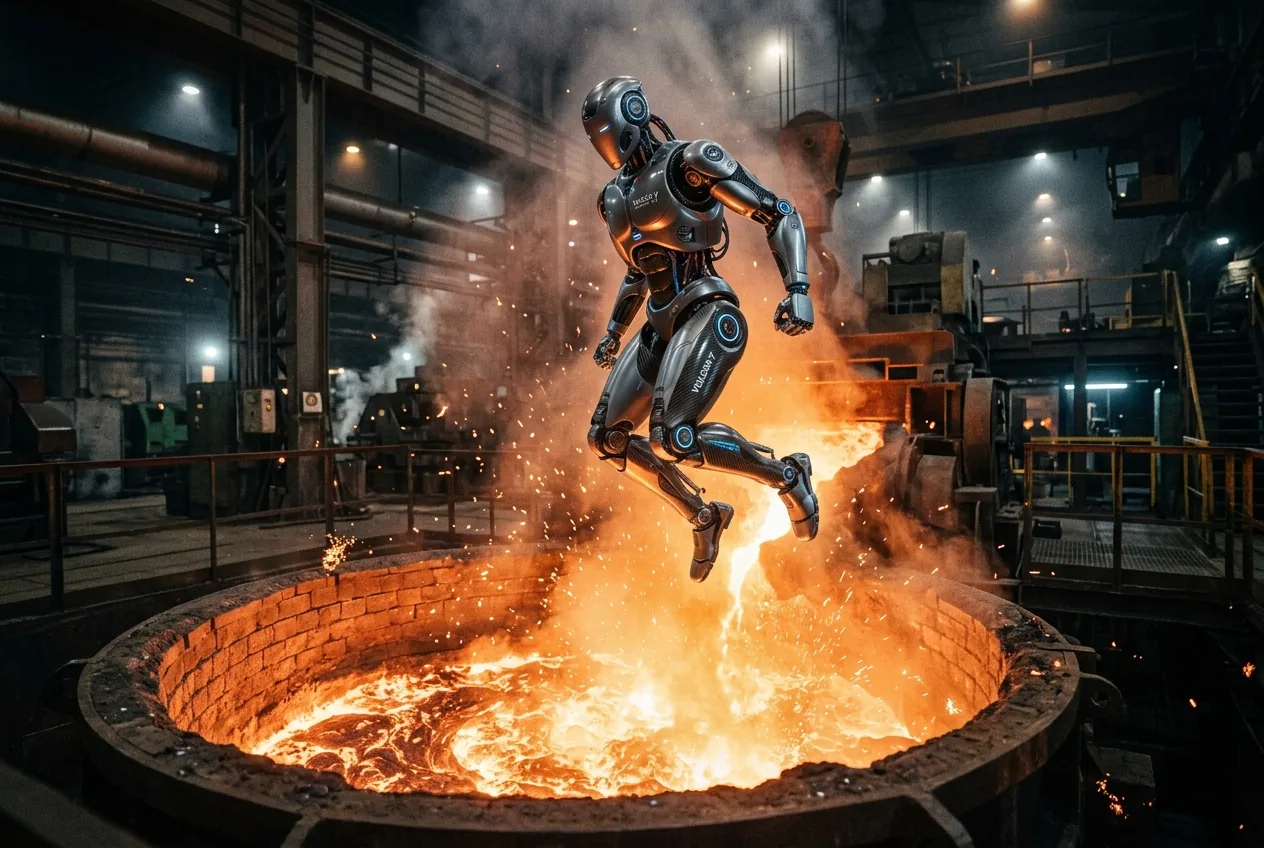
Dans le secteur de l'industrie lourde, le déclassement des équipements de production en fin de vie est une procédure presque universellement banale. Les bras industriels traditionnels à six axes, les fraiseuses à commande numérique et les presses hydrauliques finissent généralement leurs jours lors de ventes aux enchères de liquidation ou sous les mâchoires indifférentes d'un broyeur industriel. Les robots humanoïdes prototypes, dotés d'architectures mécaniques hautement confidentielles, représentent toutefois un défi opérationnel tout à fait différent. Lorsque le développeur en robotique Figure AI a décidé de retirer sa flotte d'humanoïdes bipèdes Figure 02, l'entreprise a délaissé la casse traditionnelle au profit d'une référence cinématographique sans équivoque : apprendre aux machines à sauter de manière autonome dans un creuset industriel d'acier liquide.
Si l'image de robots marchant vers leur perte dans du fer incandescent évoque délibérément le cinéma de science-fiction, les impératifs techniques sous-jacents soulignent des dilemmes majeurs de l'industrie moderne. À mesure que les cycles de développement rapides compriment la durée de vie opérationnelle du matériel d'intelligence artificielle physique, les entreprises de robotique font face à des problèmes inédits concernant la protection de la propriété intellectuelle, les protocoles liés aux matières dangereuses des batteries et l'entraînement par simulation à haute vitesse pour des tâches de locomotion non standard.
Le piège de la propriété intellectuelle dans l'actionnement sur mesure
Figure AI a présenté la plateforme Figure 02 comme un banc d'essai pour le travail industriel dynamique, validant le système par des essais logistiques rigoureux, des expériences de manipulation domestique et un projet pilote de fabrication de premier plan dans l'usine d'assemblage automobile de BMW à Spartanburg, en Caroline du Sud. La plateforme a servi de base matérielle fondamentale pour l'entraînement d'Helix, le modèle neuronal vision-langage-action de l'entreprise. Pourtant, avec l'introduction rapide de l'architecture de production Figure 03 et la recherche active s'orientant vers le modèle Figure 04, l'ancienne flotte est devenue un passif opérationnel.
Maintenir un parc actif de plateformes bipèdes anciennes mobilise une main-d'œuvre en ingénierie que les entreprises de matériel en forte croissance peuvent rarement se permettre. Chaque robot hérité nécessite des routines de calibrage personnalisées, une maintenance du micrologiciel et des inspections physiques continues. Plus crucial encore, le châssis du Figure 02 abrite des actionneurs électriques bobinés sur mesure, des réducteurs planétaires spécialisés, un acheminement cinématique exclusif des câbles et des grappes de capteurs discrètes. Liquider ces plateformes ou les vendre sur le marché universitaire comporte de graves risques d'espionnage industriel. Sur le marché extrêmement concurrentiel de l'IA physique, la rétro-ingénierie de la métallurgie structurelle d'un actionneur, de sa densité de bobinage ou du placement de ses capteurs de couple peut offrir aux concurrents des mois de progrès en conception.
Figure a envisagé des démontages manuels, mais la perspective d'affecter des ingénieurs en mécanique et en électricité expérimentés au démontage physique de dizaines de squelettes humanoïdes complexes représentait des centaines d'heures d'indisponibilité pour des ingénieurs à haute valeur ajoutée. L'entreprise avait besoin d'une destruction totale et irréversible du matériel, minimisant le travail humain tout en garantissant l'absence totale de fuite technologique.
Cinématique « Sim-to-Real » d'un saut terminal
L'idée de faire fondre les machines est née lorsque le fondateur et PDG de Figure, Brett Adcock, a sondé les internautes sur les stratégies de déclassement. Arnold Schwarzenegger, dont l'emblématique personnage T-800 a conclu sa vie opérationnelle dans un bain d'acier en fusion dans le canon cinématographique, a incité l'entreprise à faire littéralement fondre les machines. Schwarzenegger a par la suite coordonné ses efforts avec l'équipe, transformant ce qui aurait pu être une simple opération d'élimination en un défi d'autonomie appliquée.
La réalisation de cette cascade a nécessité bien plus qu'un simple guidage de la machine vers le bord d'une cuve industrielle à l'aide d'une manette sans fil. Le groupe d'ingénierie de Figure a traité ce plongeon final comme une étape clé de la locomotion autonome. L'équipe a entraîné une politique de réseau neuronal dédiée au sein de simulateurs physiques, ingérant des données de capture de mouvement provenant de cascadeurs professionnels pour transposer la dynamique du saut humain sur les liaisons cinématiques rigides du robot.
Le défi de contrôle lors d'un saut explosif réside dans la fourniture de couple transitoire élevé. Les humanoïdes bipèdes sont généralement optimisés pour une marche stable à cycle limite ou une manipulation en régime permanent, où les forces de réaction au sol restent étroitement régulées pour protéger les engrenages cycloïdaux ou planétaires contre les chocs. Provoquer un saut dynamique exige un couple de pointe instantané de la part des actionneurs de la hanche, du genou et de la cheville, poussant le courant à travers les bobinages des moteurs jusqu'aux limites thermiques et électriques absolues des onduleurs. La politique devait stabiliser le châssis pendant la phase de flexion profonde, coordonner une poussée verticale agressive et assurer la stabilité en vol sans pouvoir compter sur un contact au sol correctif. La politique résultante a été directement chargée sur le matériel cible, permettant aux unités Figure 02 d'identifier la limite de la cible et de se propulser dans le creuset sans assistance.
La métallurgie dangereuse de la fusion des blocs-batteries
Bien que la planification du mouvement dynamique ait été un succès dans les jumeaux numériques, les réalités physiques des fonderies modernes ont failli faire échouer le projet. Un four industriel est un environnement chimique volatil et intolérant. Les fonderies de moulage reposent sur une chimie métallurgique d'une précision extrême, et le déversement d'assemblages étrangers dans l'acier en fusion comporte un risque d'accidents industriels mortels.
Le principal obstacle technique était le stockage d'énergie embarqué des robots. Le Figure 02 repose sur des blocs-batteries lithium-ion à haute densité énergétique intégrés directement dans le châssis du torse pour optimiser la dynamique du centre de masse. Lorsqu'ils sont immergés dans du fer liquide, dont la température dépasse généralement les 1 400 degrés Celsius, les solvants organiques contenus dans une cellule lithium-ion subissent des changements de phase instantanés. L'expansion catastrophique qui en résulte peut déclencher une onde de pression explosive capable d'éjecter des centaines de kilogrammes de scories brûlantes dans tout l'atelier de fonderie.
Par conséquent, les installations de traitement des métaux aux États-Unis et au Mexique ont catégoriquement rejeté la proposition. Le profil chimique des cellules de batterie présentait de graves risques de contamination des scories, tandis que la décomposition thermique rapide des boîtiers en polymère, des cartes de circuits imprimés et des revêtements de fils en fluoropolymère menaçait de saturer les épurateurs industriels standards. L'entreprise a mené de nombreuses recherches, consultant des spécialistes des matériaux et des experts en sécurité industrielle avant de finalement contracter une installation métallurgique avancée en Finlande, capable de capturer en toute sécurité les dégagements gazeux volatils et de contenir les ébullitions violentes à l'intérieur de chambres à induction fermées.
Itération rapide et humanoïde jetable
Au-delà de l'exécution théâtrale, le projet souligne une différence marquée entre la robotique d'usine traditionnelle et la frontière émergente de l'IA physique. L'automatisation industrielle a historiquement privilégié la longévité du matériel ; les pistolets de soudage automobiles lourds et les robots cartésiens sont conçus pour supporter des cycles de production de vingt ans avec une maintenance préventive prévisible. La robotique humanoïde, en revanche, se comporte davantage comme du matériel informatique à semi-conducteurs de pointe. Les limites cinématiques, la densité de calcul et les architectures d'intégration des capteurs évoluent si rapidement qu'un châssis vieux de deux ans est mécaniquement obsolète bien avant que ses matériaux structurels ne subissent une fatigue des matériaux.



Comments
No comments yet. Be the first!