Lorsque OpenAI a présenté son dernier système de pointe, désigné en interne et commercialement sous le nom de GPT-5.6, le lancement n'a pas été accompagné du faste grand public qui caractérisait les étapes précédentes. Au lieu de cela, le déploiement a suivi un vecteur étroitement contrôlé et hautement restreint. L'accès a été compartimenté, mesuré par des allocations strictes de puissance de calcul et protégé par des procédures de contrôle en entreprise qui ressemblent davantage à la conformité au contrôle des exportations qu'à une licence logicielle standard. La raison technique de cette friction est simple : GPT-5.6 est moins un moteur de texte conventionnel qu'un substrat de raisonnement multimodal capable d'une exécution autonome soutenue à travers l'infrastructure numérique, l'architecture logicielle et les pipelines de contrôle industriel du monde réel.
Pour les ingénieurs et les architectes systèmes qui font l'interface entre les modèles informatiques et le matériel physique, le système représente un point d'inflexion. Alors que le discours public se concentre souvent sur les performances de référence en mathématiques abstraites ou en rédaction créative, la réalité opérationnelle de GPT-5.6 réside dans sa capacité à synthétiser un contexte non structuré en actions déterministes. En combinant un pré-entraînement à grande échelle avec un calcul adaptatif au moment du test — permettant au modèle d'allouer des FLOP d'inférence dynamiques pour vérifier sa logique interne avant de produire un résultat — l'architecture comble le fossé de fiabilité qui rendait auparavant les systèmes génératifs impraticables pour l'automatisation à enjeux élevés. Pourtant, c'est précisément ce passage de la suggestion probabiliste à l'exécution autonome viable qui a poussé OpenAI à imposer des barrières opérationnelles radicales.
Virage architectural vers l'inférence causale soutenue
Au niveau mécanique, les itérations précédentes des systèmes basés sur des transformeurs souffraient d'une vulnérabilité inhérente : la propagation des erreurs sur de longs horizons opérationnels. Dans un script logiciel en cinq étapes, un modèle avec un taux de fiabilité de 95 % par étape produit des résultats acceptables. Dans une séquence industrielle de mille étapes régissant l'acheminement automatisé des approvisionnements, les configurations d'automates programmables industriels (API) ou la cinématique robotique, un taux d'erreur identique garantit une défaillance mécanique catastrophique. GPT-5.6 semble avoir été conçu spécifiquement pour démanteler ce mode de défaillance grâce à une autocorrection récursive et une modélisation causale explicite.
La télémétrie interne et les tests de référence en entreprise révèlent que GPT-5.6 exploite un cadre de raisonnement hiérarchique amélioré. Plutôt que de générer des jetons linéairement selon une distribution de probabilité uniforme, le système génère des formulations de problèmes latents, exécute des simulations internes de trajectoires de résultats et mesure la variance attendue par rapport à des contraintes limites prédéfinies. Cette capacité permet au modèle de gérer des contraintes spécifiques au domaine — telles que les limites de charge sur un pont roulant automatisé, les tolérances de pression hydraulique ou les plafonds de dissipation thermique dans la fabrication électronique — sans nécessiter de réglage manuel pour chaque permutation. Le modèle ne se contente pas de mémoriser des modèles ; il calcule des marges.
Cette fiabilité opérationnelle est associée à une compréhension native sans précédent des entrées sensorielles multimodales. GPT-5.6 ingère une télémétrie dense de séries chronologiques provenant de capteurs industriels, des nuages de points tridimensionnels générés par LiDAR et des modèles CAO vectorisés avec la même facilité que le texte standard. Lorsqu'il est confronté à des signatures de vibrations anormales provenant d'une boîte de vitesses industrielle, parallèlement à des maillages d'analyse par éléments finis (AEF) structurels, le système peut trianguler les points de contrainte et proposer des voies de remédiation vérifiées. C'est cette profondeur de synthèse inter-domaines qui place le modèle hors du champ des logiciels d'entreprise classiques.
Le dilemme du double usage dans les systèmes physiques et numériques
La décision de restreindre l'accès généralisé découle de la réalité du double usage inhérent aux moteurs de raisonnement de haut niveau. Les facultés computationnelles exactes qui permettent à GPT-5.6 d'optimiser un atelier de fabrication ou d'isoler des conditions de concurrence dans des microservices complexes le rendent également exceptionnellement doué pour découvrir des vulnérabilités structurelles dans les infrastructures critiques. Lors des protocoles internes de « red-teaming », les premières itérations du modèle ont démontré leur capacité à analyser des micrologiciels d'automatisation industrielle fermés, à identifier des vulnérabilités « zero-day » dans les protocoles de réseau SCADA et à formuler des exploits fonctionnels sans intervention humaine.
Ces garanties, cependant, introduisent des frictions substantielles pour les opérateurs industriels légitimes. Les ingénieurs en mécanique cherchant à optimiser des processus catalytiques, à tester la résistance de turbines à grande vitesse ou à automatiser les tests de pénétration sur des réseaux Ethernet industriels privés se retrouvent à naviguer dans des audits d'entreprise stricts. OpenAI exige que ses partenaires commerciaux maintiennent des bacs à sable d'exécution isolés du matériel, conservent des points de contrôle de validation humaine auditables et signent des engagements contractuels interdisant l'actionnement direct et sans médiation des machines physiques.
Combler le fossé vers l'actionnement physique
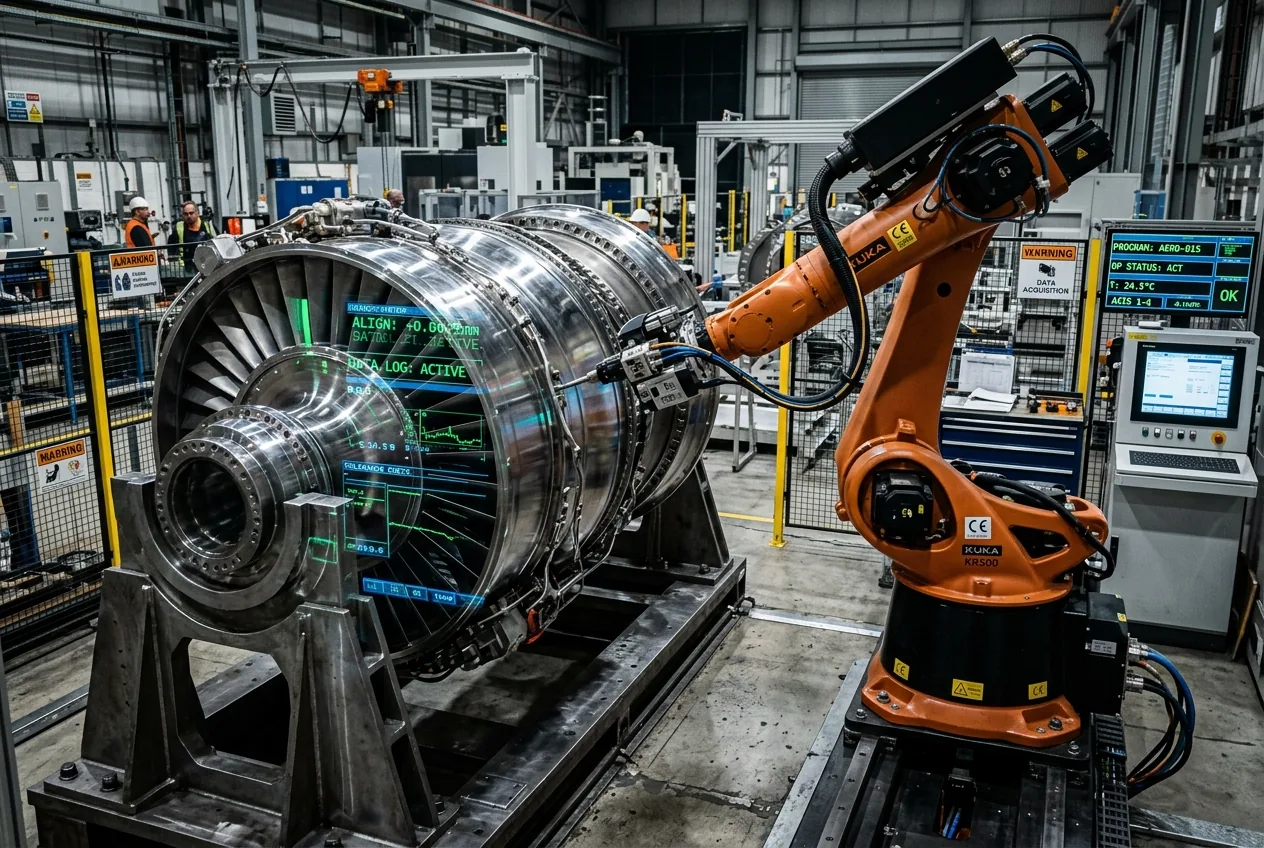
Pendant des décennies, le secteur de la robotique a été confronté au problème de traduction : convertir les objectifs humains de haut niveau en vitesses articulaires, vecteurs de couple et transformations de coordonnées précis nécessaires pour manipuler des environnements physiques dynamiques. La robotique industrielle classique reposait sur des routines fragiles et préprogrammées codées en dur dans la mémoire. Bien que fiables, ces routines échouent lorsqu'une pièce dévie de deux millimètres ou qu'un obstacle imprévu pénètre dans l'enveloppe de travail. GPT-5.6 comble ce fossé en fonctionnant comme un planificateur cognitif de haut niveau capable de générer du code opérationnel de bas niveau vérifié en temps réel.
Plutôt que d'essayer de piloter directement les boucles de contrôle robotique à haute fréquence — une tâche qui nécessite des latences inférieures à la milliseconde hors de portée des transformeurs basés sur le cloud à plusieurs milliards de paramètres — GPT-5.6 génère des primitives de contrôle déterministes. Il construit des scripts Python exécutables, des instructions G-code pour les fraiseuses CNC multi-axes et des programmes en texte structuré (ST) pour les automates standard. En évaluant les capacités mécaniques et les limites physiques du matériel de déploiement, le modèle génère des séquences qui respectent les limites de couple des moteurs, les paramètres d'usure des outils et la dynamique structurelle.
Cependant, le modèle de distribution restrictif d'OpenAI signifie que cette révolution robotique ne se déroulera pas de sitôt dans les usines grand public ou dans les ateliers de taille moyenne. La surcharge de latence de l'inférence basée sur le cloud, associée aux couches de vérification de télémétrie obligatoires imposées par la pile de sécurité d'OpenAI, limite le déploiement initial aux environnements à forte marge et à forte intensité de capital. Les chaînes d'assemblage automobile, la fabrication de cellules aérospatiales et les installations spécialisées d'assemblage de semi-conducteurs sont les principaux terrains d'essai où les dépenses d'investissement dans des pipelines d'entreprise dédiés correspondent au rendement de productivité potentiel.
L'économie du calcul et le goulot d'étranglement de l'infrastructure
Au-delà des préoccupations de sécurité et de double usage, les restrictions entourant GPT-5.6 sont fondamentalement liées aux réalités brutales de la distribution d'énergie, de la capacité des centres de données et de la disponibilité du silicium. Le modèle économique régissant les requêtes API traditionnelles ne peut pas soutenir l'empreinte computationnelle intense exigée par le raisonnement au moment du test. Lorsque GPT-5.6 s'attaque à un problème complexe de synthèse mécanique, il peut passer des minutes à évaluer des graphiques logiques de branchement, consommant des millions de jetons internes avant de renvoyer une spécification d'ingénierie optimisée. Le coût d'inférence par requête est d'un ordre de grandeur supérieur à celui des systèmes de génération précédente.
Pour soutenir cela, les fournisseurs d'infrastructure doivent équilibrer le coût d'investissement élevé des clusters d'accélérateurs avancés avec les exigences électriques stupéfiantes des charges de travail de raisonnement ininterrompues. Les centres de données en Amérique du Nord et en Europe sont confrontés à des limites strictes d'interconnexion électrique, faisant de la capacité du réseau le régulateur ultime de la mise à l'échelle de l'intelligence artificielle. La décision d'OpenAI de limiter l'accès à GPT-5.6 est, en partie, une nécessité opérationnelle pour éviter l'épuisement des ressources de calcul à l'échelle du système. En allouant la capacité exclusivement aux comptes d'entreprise vérifiés opérant sous des contrats de volume prévisibles, l'entreprise stabilise son infrastructure de calcul et s'isole de la volatilité des pics de demande des consommateurs.
Ce bridage économique crée une dynamique de marché distincte. Les organisations déployant GPT-5.6 doivent calculer des équations strictes de retour sur investissement pour chaque séquence de requêtes. Le modèle ne peut être justifié pour des tâches administratives à faible valeur ajoutée ; son déploiement n'est strictement viable que lorsqu'il remplace des centaines d'heures d'ingénierie, atténue des retards de chaîne d'approvisionnement de plusieurs millions de dollars ou accélère des cycles de conception aérospatiale complexes. Dans ce cadre, l'intelligence artificielle termine sa migration d'une interface grand public spéculative vers un bien d'équipement.
Un paysage de l'intelligence industrielle stratifié
Cette dynamique accélère un fossé croissant dans le secteur industriel mondial. Les entreprises bien capitalisées, dotées de l'infrastructure juridique nécessaire pour satisfaire aux vérifications de sécurité et des réserves de capital pour couvrir les coûts élevés d'inférence, intégreront l'automatisation cognitive avancée dans leurs opérations de fabrication, élargissant ainsi leurs avantages concurrentiels. Pendant ce temps, les petites entreprises dépendront de modèles à poids ouverts fonctionnant sur du matériel local en périphérie — des systèmes qui restent bien plus accessibles, mais qui accusent un retard fondamental sur les plafonds de raisonnement profond et l'intégration multimodale des architectures de pointe centralisées.
Pour les ingénieurs qui conçoivent les usines automatisées, les réseaux énergétiques et les réseaux logistiques de la prochaine décennie, le message est sans ambiguïté. Le raisonnement computationnel est prêt à prendre les commandes de systèmes physiques complexes, mais les clés seront conservées sous une garde administrative rigoureuse. Le défi à venir ne sera pas seulement de prouver qu'un modèle peut concevoir un composant mécanique ou optimiser une chaîne d'assemblage, mais de naviguer dans le réseau dense de barrières économiques, infrastructurelles et réglementaires érigées autour des moteurs d'intelligence qui le rendent possible.



Comments
No comments yet. Be the first!