La trajectoire de l'intelligence artificielle générative est restée confinée pendant des années à des cycles de réponse à des requêtes textuelles, des échanges conversationnels différés et des flux de travail synthétiques asynchrones. Avec la sortie de ChatGPT-6 Astra par OpenAI, la philosophie computationnelle sous-jacente pivote radicalement, délaissant la génération isolée de langage au profit de l'ingestion environnementale en temps réel et du raisonnement sensoriel continu. Plutôt que d'analyser les entrées comme des jetons conversationnels discrets nécessitant des pauses de traitement séquentielles, l'architecture d'Astra est conçue pour exécuter des flux parallèles de télémétrie visuelle, auditive et spatiale, avec des objectifs de latence inférieurs à cinquante millisecondes.
Pour les secteurs de l'automatisation et de l'ingénierie mécanique, ce changement représente bien plus qu'une simple amélioration incrémentale des scores de référence. Les révisions architecturales de ChatGPT-6 Astra reflètent une volonté concertée de combler le fossé historique entre les modèles fondamentaux probabilistes et les systèmes physiques déterministes. En intégrant directement le mappage des coordonnées spatiales et la modélisation des séquences temporelles dans les couches principales des transformeurs, le modèle cherche à agir non plus comme une simple intelligence consultative, mais comme un moteur de traitement sensoriel actif capable d'interfacer avec des machines industrielles, des manipulateurs mobiles et des pipelines logistiques d'usine complexes.
Bien que les démonstrations destinées au grand public mettent l'accent sur une cadence vocale naturelle instantanée et une compréhension visuelle sans latence, le véritable test de cette version réside dans sa viabilité opérationnelle face aux contraintes industrielles rigoureuses. La transition des modèles fondamentaux vers des flux de travail physiques introduit des modes de défaillance physique stricts, des limites thermodynamiques pour le matériel informatique en périphérie (edge computing) et des exigences de sécurité déterministes strictes que les environnements purement logiciels permettaient jusqu'ici aux développeurs de contourner.
Départs architecturaux dans le traitement sensorimoteur continu
Les grands modèles multimodaux traditionnels reposent sur la tokenisation des entrées sensorielles en vecteurs fragmentés, qui transitent par une pile de transformeurs unifiée pour produire des jetons linguistiques séquentiels. Ce pipeline crée intrinsèquement des goulots d'étranglement en termes de latence, rendant impossible tout contrôle physique en boucle fermée sans contrôleurs aval distincts traduisant le texte en mouvements cinématiques. ChatGPT-6 Astra bouleverse ce paradigme en implémentant ce que la documentation d'OpenAI décrit comme une dorsale de streaming unifiée à deux niveaux. Selon ce schéma, une couche de perception dense et continue fonctionne de manière asynchrone par rapport au cadre de raisonnement global, analysant les entrées sensorielles à haute fréquence sans forcer la matrice de poids primaire dans un état de recalcul continu et intensif en calcul.
La conséquence de ce découplage est une réduction spectaculaire de la charge de calcul pour le suivi temporel. Lorsqu'un robot mobile autonome ou un portique industriel rencontre un obstacle dynamique, Astra ne régénère pas une fenêtre de contexte complète pour interpréter le changement. Au lieu de cela, le sous-réseau de perception met à jour un tampon de mémoire spatiale localisé, permettant au modèle principal d'appliquer des poids de raisonnement uniquement lorsqu'un écart significatif par rapport aux trajectoires prédictives attendues se produit. Cette approche d'activation dynamique parcimonieuse limite la consommation d'énergie d'inférence tout en préservant une conscience situationnelle continue.
En outre, Astra intègre nativement la compréhension des primitives géométriques dans son espace latent. Dans les itérations précédentes, demander à un modèle vision-langage d'estimer le centre de masse ou le volume libre d'une pièce non modélisée donnait lieu à des approximations sujettes à des hallucinations visuelles. Les mécanismes d'attention spatiale d'Astra sont explicitement calibrés par rapport aux entrées de détection de profondeur et stéréoscopiques, produisant des tenseurs spatiaux normalisés pouvant être injectés directement dans les frameworks standards de robotique sans traductions descriptives intermédiaires.
Relier les poids probabilistes à l'actionnement déterministe
L'intégration de l'intelligence artificielle générative dans les environnements de production a toujours achoppé à la frontière où les réseaux neuronaux rencontrent les machines physiques. L'automatisation industrielle repose sur des automates programmables industriels (API), des protocoles de communication de terrain et des temps de cycle déterministes mesurés en microsecondes. Un réseau neuronal produisant un diagnostic mécanique brillant quatre-vingt-dix-huit pour cent du temps reste un risque inassurable si les deux pour cent restants entraînent une vitesse d'actionneur non commandée qui endommage l'outillage ou met en danger les opérateurs humains.
Astra répond à cette réalité par un pontage explicite de l'abstraction matérielle. La plateforme ne pilote pas directement les servomoteurs ou les vannes hydrauliques ; elle produit plutôt des enveloppes de contraintes structurées et des états cibles intermédiaires destinés à être ingérés par des contrôleurs de mouvement industriels exécutant des planificateurs de trajectoire standard. En agissant comme un gouverneur cognitif de haut niveau plutôt que comme un contrôleur moteur direct de bas niveau, Astra contourne le goulot d'étranglement du déterminisme à la microseconde tout en offrant une adaptabilité dynamique dans des conditions de fonctionnement non standard.
En termes pratiques, cela permet aux cellules de travail automatisées de traiter des matériaux non rigides, d'effectuer du tri sur palettes mixtes et des tâches d'assemblage sans montage, qui nécessitaient historiquement une programmation de vision industrielle sur mesure. Face à des pièces anormales, les boucles de rétroaction visuo-spatiale d'Astra ajustent dynamiquement les paramètres de manipulation envoyés au contrôleur de mouvement déterministe. Si le signal de retour physique indique une limite de couple inattendue ou un échec de préhension, le modèle recalibre instantanément la stratégie de saisie au lieu d'interrompre la séquence de production et de renvoyer un code d'erreur non géré.
Empreintes informatiques et réalité du déploiement en périphérie d'usine
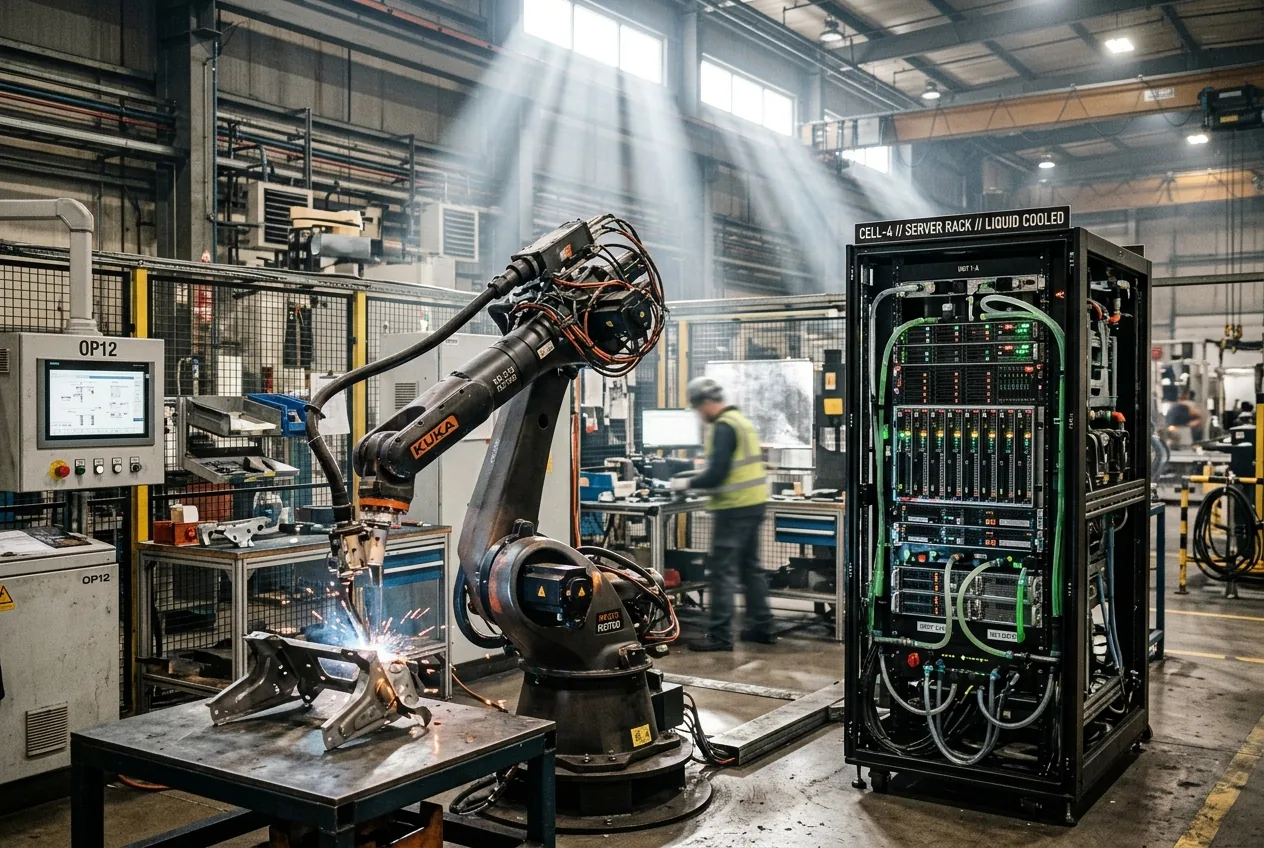
Bien que les spécifications architecturales de ChatGPT-6 Astra offrent des possibilités opérationnelles convaincantes, l'infrastructure physique nécessaire pour exécuter des inférences en temps réel à haut nombre de paramètres constitue un goulot d'étranglement aigu. Les architectures centralisées dans le cloud sont fondamentalement inadaptées aux interventions robotiques en temps réel en raison de la gigue réseau variable, des pertes de paquets et des limites de bande passante lors de la diffusion de flux vidéo spatiaux multicaméras non compressés. Par conséquent, le déploiement d'Astra dans les environnements de fabrication d'entreprise exige des installations informatiques locales massives en périphérie (edge).
Les coûts thermodynamiques et énergétiques liés à l'exploitation de clusters d'accélérateurs haute densité dans des environnements d'usine standards ne sont pas négligeables. Les installations industrielles modernes sont conçues autour de budgets de distribution électrique stricts et de conditions ambiantes difficiles, incluant des particules en suspension, des contraintes vibratoires et des fluctuations thermiques ambiantes qui mettent à l'épreuve les systèmes de refroidissement avancés. Le déploiement du matériel nécessaire pour maintenir les boucles de raisonnement continu d'Astra exige des micro-datacenters dédiés refroidis par liquide situés à proximité de l'atelier, ce qui porte les dépenses d'investissement bien au-delà des coûts de licence logicielle.
Le paradoxe de la vérification dans les opérations critiques pour la sécurité
Au-delà des obstacles thermiques et informatiques se trouve le paysage complexe de la conformité réglementaire et des normes de sécurité fonctionnelle. Les équipements industriels doivent se conformer à des certifications rigoureuses, telles que ISO 13849 et ISO 10218, qui régissent les niveaux de performance et les parties des systèmes de contrôle liées à la sécurité. Ces cadres reposent largement sur la vérification mathématique formelle et les tests exhaustifs de modes de défaillance — des concepts intrinsèquement antithétiques à la nature non linéaire et probabiliste des réseaux neuronaux profonds.
Le déploiement de ChatGPT-6 Astra en tant que superviseur cognitif exige des responsables d'usine qu'ils construisent des verrouillages de sécurité physiques redondants qui supplantent totalement l'intelligence artificielle. Les rideaux de lumière, les relais de sécurité physiques et les arrêts d'urgence matériels certifiés doivent rester totalement isolés du pipeline d'inférence du modèle. Cela crée un paradoxe d'ingénierie : plus un système autonome est protégé par des barrières de sécurité déterministes pour satisfaire aux réglementations opérationnelles, moins il possède de liberté pour exercer l'adaptabilité dynamique qui justifiait sa mise en œuvre en premier lieu.
Les ingénieurs doivent donc concevoir des couches d'arbitrage sophistiquées qui établissent des volumes opérationnels mathématiquement bornés. Si Astra suggère une trajectoire de planification adaptative qui approche la limite d'une zone de fonctionnement sûre vérifiée, le contrôleur déterministe doit pouvoir outrepasser en douceur la recommandation neuronale sans provoquer de choc mécanique à l'échelle du système ou bloquer la ligne de production. Naviguer sur cette frontière entre la flexibilité générative de haut niveau et la sécurité déterministe rigide reste le défi le plus exigeant pour opérationnaliser Astra dans la fabrication commerciale.
La voie à suivre pour l'intelligence artificielle incarnée
Pourtant, le secteur industriel a historiquement résisté aux révolutions logicielles rapides qui ne tiennent pas compte de la physique inflexible des machines, de l'économie informatique et de la sécurité humaine. Le succès d'Astra ne sera pas déterminé par des références mesurées dans des environnements de laboratoire synthétiques ou des démonstrations technologiques contrôlées. Sa véritable viabilité sera décidée sur des lignes de fabrication sales et soumises aux vibrations, où la précision se mesure en fractions de millimètre, où la disponibilité du système doit dépasser quatre-vingt-dix-neuf pour cent, et où la charge computationnelle doit justifier chaque kilowatt consommé.



Comments
No comments yet. Be the first!