La trayectoria de la inteligencia artificial generativa ha pasado años confinada a ciclos de respuesta a peticiones textuales, turnos de conversación con búfer y flujos de trabajo sintéticos asíncronos. Con el lanzamiento de ChatGPT-6 Astra por parte de OpenAI, la filosofía computacional subyacente gira drásticamente de la generación de lenguaje aislado hacia la ingesta ambiental en tiempo real y el razonamiento sensorial continuo. En lugar de analizar las entradas como tokens conversacionales discretos que requieren pausas de procesamiento secuencial, la arquitectura de Astra está diseñada para ejecutar flujos paralelos de telemetría visual, auditiva y espacial con objetivos de latencia por debajo de los cincuenta milisegundos.
Para los sectores de automatización e ingeniería mecánica, este cambio representa algo más que un incremento puntual en las puntuaciones de evaluación comparativa. Las revisiones arquitectónicas en ChatGPT-6 Astra reflejan una apuesta concertada para cerrar la brecha histórica entre los modelos fundacionales probabilísticos y los sistemas físicos deterministas. Al introducir el mapeo de coordenadas espaciales nativas y el modelado de secuencias temporales directamente en las capas centrales del transformador, el modelo intenta operar no solo como una inteligencia asesora, sino como un motor de procesamiento sensorial activo capaz de interactuar con maquinaria industrial, manipuladores móviles y complejos conductos logísticos de fábrica.
Si bien las demostraciones orientadas al consumidor enfatizan la cadencia de voz natural instantánea y la comprensión visual de latencia cero, la verdadera prueba de este lanzamiento reside en su viabilidad operativa bajo estrictas limitaciones industriales. La transición de modelos fundacionales a flujos de trabajo físicos introduce modos de falla físicos estrictos, limitaciones termodinámicas en el hardware de computación en el borde y requisitos de seguridad deterministas estrictos que los entornos de software puro han permitido a los desarrolladores evitar durante mucho tiempo.
Desviaciones arquitectónicas en el procesamiento sensorimotor continuo
Los grandes modelos multimodales tradicionales se basan en la tokenización de entradas sensoriales en vectores fragmentados, pasándolos a través de una pila de transformadores unificada y escupiendo tokens lingüísticos secuenciales. Este flujo de trabajo crea intrínsecamente cuellos de botella de latencia, lo que hace imposible el control físico de bucle cerrado sin controladores posteriores separados que traduzcan el texto en movimientos cinemáticos. ChatGPT-6 Astra rompe este paradigma mediante la implementación de lo que los documentos de OpenAI describen como una columna vertebral de transmisión unificada de doble nivel. Bajo este esquema, una capa de percepción continua densa opera de forma asíncrona respecto al marco de razonamiento más amplio, analizando las entradas de los sensores de alta frecuencia sin forzar a la matriz de pesos principal a un estado de recálculo continuo y pesado a nivel de cómputo.
La consecuencia de este desacoplamiento es una reducción drástica en la sobrecarga de cómputo para el seguimiento temporal. Cuando un robot móvil autónomo o un pórtico industrial encuentra una obstrucción dinámica, Astra no regenera una ventana de contexto completa para interpretar el cambio. En cambio, la subred de percepción actualiza un búfer de memoria espacial localizado, lo que permite al modelo central aplicar pesos de razonamiento solo cuando ocurre una desviación significativa de las rutas predictivas esperadas. Este enfoque de activación dispersa dinámica limita el consumo de energía de inferencia mientras preserva la conciencia situacional continua.
Además, Astra incorpora la comprensión de primitivas geométricas de forma nativa dentro de su espacio latente. En iteraciones anteriores, pedirle a un modelo de lenguaje visual que estimara el centro de masa o las holguras volumétricas de una pieza de trabajo no modelada producía aproximaciones plagadas de alucinaciones visuales. Los mecanismos de atención espacial de Astra están calibrados explícitamente frente a entradas de detección de profundidad y estereoscópicas, emitiendo tensores espaciales normalizados que pueden integrarse directamente en los marcos operativos de robots estándar sin traducciones descriptivas intermedias.
Puente entre pesos probabilísticos y actuación determinista
La integración de la inteligencia artificial generativa en entornos de producción se ha estancado constantemente en el límite donde las redes neuronales se encuentran con la maquinaria física. La automatización de fábricas funciona con controladores lógicos programables (PLC), protocolos de comunicación de bus de campo y tiempos de ciclo deterministas medidos en microsegundos. Una red neuronal que produce un diagnóstico mecánico brillante el noventa y ocho por ciento de las veces sigue siendo un riesgo asegurable si el dos por ciento restante resulta en una velocidad de actuador no comandada que daña las herramientas o pone en peligro a los operadores humanos.
Astra aborda esta realidad mediante un puente explícito de abstracción de hardware. La plataforma no impulsa directamente servomotores o válvulas hidráulicas; en su lugar, emite sobres de restricción estructurados y estados de objetivo intermedios diseñados para ser ingeridos por controladores de movimiento industriales que ejecutan planificadores de trayectoria estándar. Al operar como un gobernador cognitivo de alto nivel en lugar de un controlador de motor directo de bajo nivel, Astra evita el cuello de botella del determinismo a nivel de microsegundos, al tiempo que proporciona una adaptabilidad dinámica en condiciones operativas no estándar.
En términos prácticos, esto permite que las células de trabajo automatizadas manejen materiales no rígidos, clasificación de palés mixtos y tareas de ensamblaje sin fijación que históricamente requerían programación de visión artificial a medida. Cuando se presentan piezas de trabajo anómalas, los bucles de retroalimentación espacio-visual de Astra ajustan dinámicamente los parámetros de manipulación enviados al controlador de movimiento determinista. Si la retroalimentación física señala un límite de par inesperado o un fallo de agarre, el modelo recalibra instantáneamente la estrategia de agarre en lugar de abortar la secuencia de producción y arrojar un código de falla no manejado.
Huellas de cómputo y la realidad del despliegue en el borde de fábrica
Si bien las especificaciones arquitectónicas de ChatGPT-6 Astra presentan posibilidades operativas convincentes, la infraestructura física necesaria para ejecutar inferencias en tiempo real de alto parámetro presenta un cuello de botella agudo. Las arquitecturas de nube centralizadas son fundamentalmente inadecuadas para intervenciones robóticas en tiempo real debido a la fluctuación variable de la red, la pérdida de paquetes y las limitaciones de ancho de banda al transmitir flujos de video espacial multicámara sin comprimir. En consecuencia, implementar Astra en entornos de fabricación empresarial exige instalaciones de cómputo en el borde masivas y localizadas.
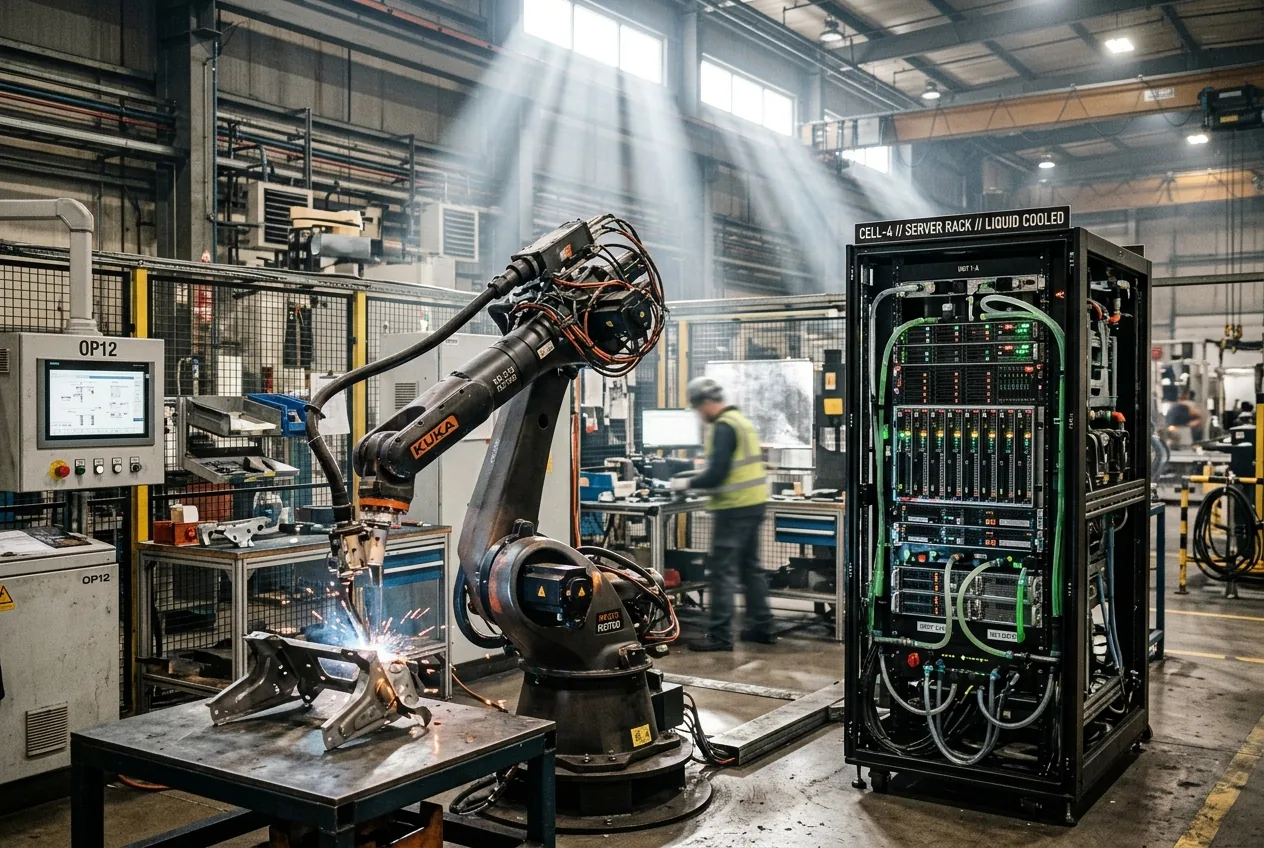
Los costos termodinámicos y energéticos de operar clústeres de aceleradores de alta densidad dentro de entornos industriales estándar no son triviales. Las instalaciones industriales modernas están diseñadas en torno a presupuestos estrictos de distribución de energía y condiciones ambientales severas, incluyendo partículas en el aire, estrés vibratorio y fluctuaciones térmicas ambientales que desafían los sistemas de refrigeración de silicio avanzados. Desplegar el hardware de borde local necesario para mantener los bucles de razonamiento continuo de Astra requiere microcentros de datos dedicados con refrigeración líquida situados junto a la planta de producción, lo que eleva los gastos de capital mucho más allá de los costos de licencia de software.
La paradoja de la verificación en operaciones críticas para la seguridad
Más allá de los obstáculos térmicos y de cómputo se encuentra el complejo panorama del cumplimiento normativo y los estándares de seguridad funcional. Los equipos industriales deben cumplir con certificaciones rigurosas, como ISO 13849 e ISO 10218, que rigen los niveles de rendimiento y las partes de los sistemas de control relacionadas con la seguridad. Estos marcos se basan en gran medida en la verificación matemática formal y las pruebas exhaustivas de modos de falla, conceptos que son inherentemente antagónicos a la naturaleza no lineal y probabilística de las redes neuronales profundas.
Desplegar ChatGPT-6 Astra como supervisor cognitivo requiere que los gerentes de planta construyan enclavamientos de seguridad físicos redundantes que sustituyan por completo a la inteligencia artificial. Las cortinas de luz, los relés de seguridad físicos y las paradas de emergencia de hardware certificadas deben permanecer completamente aislados de la tubería de inferencia del modelo. Esto crea una paradoja de ingeniería: cuanto más se aísla un sistema autónomo detrás de envoltorios de seguridad deterministas para satisfacer las regulaciones operativas, menos libertad posee para ejercer la adaptabilidad dinámica que justificó su implementación en primer lugar.
Por lo tanto, los ingenieros deben diseñar capas de arbitraje sofisticadas que establezcan volúmenes operativos delimitados matemáticamente. Si Astra sugiere una trayectoria de planificación de ruta adaptativa que se acerca al borde de una zona operativa segura verificada, el controlador determinista debe anular suavemente la recomendación neuronal sin causar un choque mecánico en todo el sistema o detener la línea de producción. Navegar por este límite entre la flexibilidad generativa de alto nivel y la seguridad determinista rígida sigue siendo el desafío más exigente en la operacionalización de Astra en la fabricación comercial.
El camino por delante para la inteligencia de máquinas incorporada
Sin embargo, el sector industrial se ha resistido históricamente a las rápidas revoluciones de software que no tienen en cuenta la física inquebrantable de la maquinaria, la economía del cómputo y la seguridad humana. El éxito de Astra no será determinado por puntos de referencia medidos en entornos de laboratorio sintéticos o demostraciones tecnológicas controladas. Su verdadera viabilidad se decidirá en líneas de fabricación sucias y cargadas de vibraciones, donde la precisión se mide en fracciones de milímetro, la disponibilidad del sistema debe superar el noventa y nueve por ciento y la sobrecarga computacional debe justificar cada kilovatio consumido.



Comments
No comments yet. Be the first!