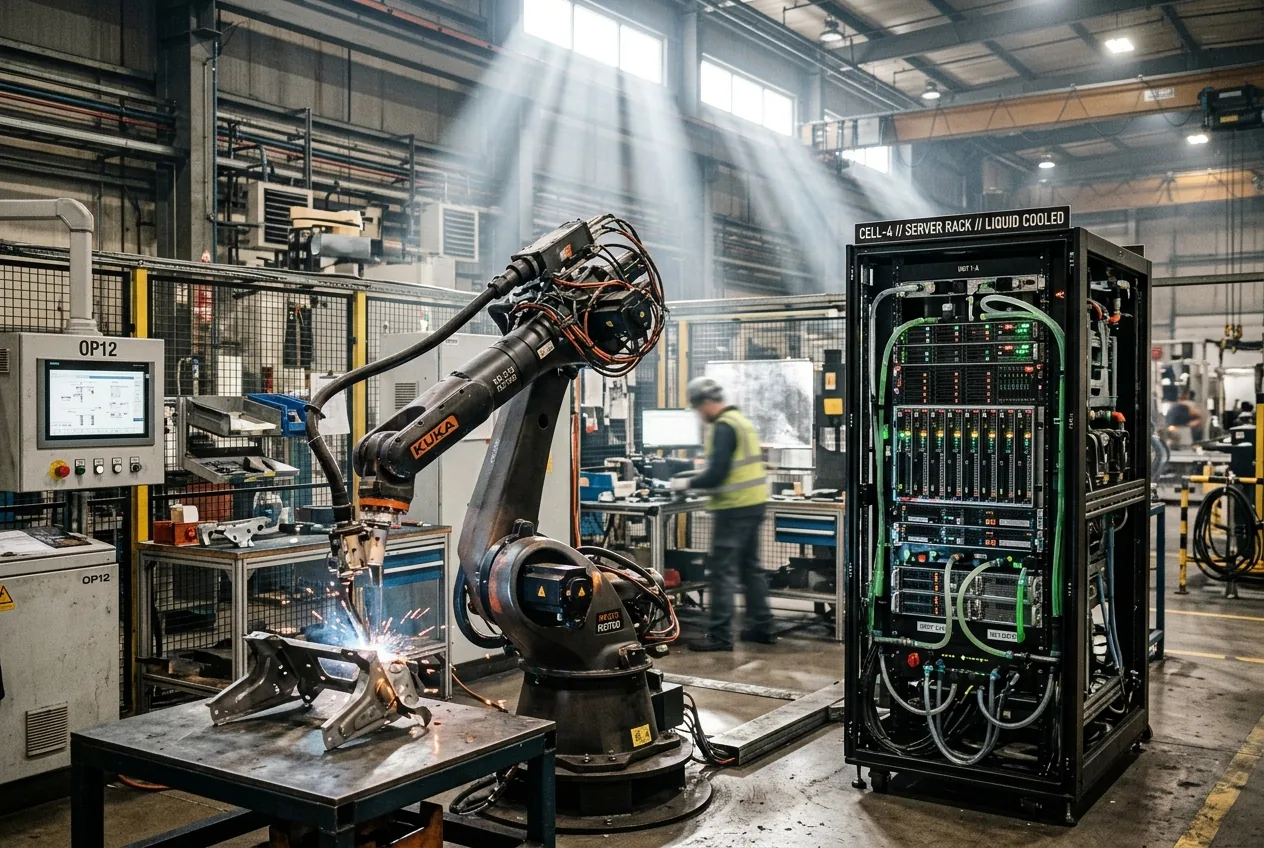
La traiettoria dell'intelligenza artificiale generativa è rimasta per anni confinata a cicli di risposta a prompt testuali, turni conversazionali mediati e flussi di lavoro sintetici asincroni. Con il rilascio di ChatGPT-6 Astra da parte di OpenAI, la filosofia computazionale sottostante vira drasticamente dalla generazione linguistica isolata verso l'acquisizione ambientale in tempo reale e il ragionamento sensoriale continuo. Invece di analizzare gli input come token conversazionali discreti che richiedono pause di elaborazione sequenziale, l'architettura di Astra è progettata per eseguire flussi paralleli di telemetria visiva, uditiva e spaziale con obiettivi di latenza inferiori ai cinquanta millisecondi.
Per i settori dell'automazione e dell'ingegneria meccanica, questo cambiamento rappresenta qualcosa di più di un incremento marginale nei punteggi di valutazione dei benchmark. Le revisioni architettoniche in ChatGPT-6 Astra riflettono un tentativo concertato di colmare il divario storico tra i modelli di base probabilistici e i sistemi fisici deterministici. Introducendo la mappatura nativa delle coordinate spaziali e la modellazione delle sequenze temporali direttamente negli strati transformer centrali, il modello tenta di operare non solo come un'intelligenza consultiva, ma come un motore di elaborazione sensoriale attivo in grado di interfacciarsi con macchinari industriali, manipolatori mobili e complessi flussi logistici di fabbrica.
Sebbene le dimostrazioni rivolte ai consumatori enfatizzino una cadenza vocale naturale istantanea e una comprensione visiva a latenza zero, la vera prova di questo rilascio risiede nella sua viabilità operativa in presenza di rigidi vincoli industriali. Il trasferimento dei modelli di base in flussi di lavoro fisici introduce precise modalità di guasto fisico, limitazioni termodinamiche sull'hardware di edge-compute e rigorosi requisiti di sicurezza deterministica che gli ambienti puramente software hanno permesso agli sviluppatori di ignorare per lungo tempo.
Partenze architettoniche nell'elaborazione sensomotoria continua
I tradizionali modelli multimodali di grandi dimensioni si basano sulla tokenizzazione degli input sensoriali in vettori frammentati, che vengono elaborati attraverso uno stack transformer unificato per poi restituire token linguistici sequenziali. Questa pipeline crea intrinsecamente colli di bottiglia nella latenza, rendendo impossibile il controllo fisico a ciclo chiuso senza controller a valle separati che traducano il testo in movimenti cinematici. ChatGPT-6 Astra interrompe questo paradigma implementando ciò che la documentazione di OpenAI descrive come una dorsale di streaming unificata a doppio livello. In questo schema, uno strato di percezione continua densa opera in modo asincrono rispetto al framework di ragionamento più ampio, analizzando gli input dei sensori ad alta frequenza senza costringere la matrice dei pesi principale in uno stato di ricalcolo continuo ad alto dispendio computazionale.
La conseguenza di questo disaccoppiamento è una drastica riduzione del sovraccarico computazionale per il tracciamento temporale. Quando un robot mobile autonomo o un portale industriale incontra un ostacolo dinamico, Astra non rigenera un'intera finestra di contesto per interpretare il cambiamento. Al contrario, la sottorete di percezione aggiorna un buffer di memoria spaziale localizzato, consentendo al modello centrale di applicare i pesi di ragionamento solo quando si verifica una deviazione significativa dai percorsi predittivi attesi. Questo approccio a attivazione sparsa dinamica limita il consumo energetico dell'inferenza preservando al contempo la consapevolezza situazionale continua.
Inoltre, Astra integra la comprensione delle primitive geometriche nativamente all'interno del suo spazio latente. Nelle iterazioni precedenti, chiedere a un modello di visione-linguaggio di stimare il centro di massa o gli ingombri volumetrici di un pezzo non modellato produceva approssimazioni afflitte da allucinazioni visive. I meccanismi di attenzione spaziale di Astra sono calibrati esplicitamente rispetto agli input di rilevamento della profondità e stereoscopici, emettendo tensori spaziali normalizzati che possono alimentare direttamente i framework operativi standard dei robot senza traduzioni descrittive intermedie.
Colmare il divario tra pesi probabilistici e attuazione deterministica
L'integrazione dell'intelligenza artificiale generativa negli ambienti di produzione si è costantemente arenata al confine in cui le reti neurali incontrano i macchinari fisici. L'automazione di fabbrica funziona con controllori logici programmabili (PLC), protocolli di comunicazione fieldbus e tempi di ciclo deterministici misurati in microsecondi. Una rete neurale che produce una diagnosi meccanica brillante nel novantotto percento dei casi rimane una responsabilità non assicurabile se il restante due percento si traduce in una velocità dell'attuatore non comandata che danneggia gli utensili o mette in pericolo gli operatori umani.
Astra affronta questa realtà attraverso un ponte di astrazione hardware esplicito. La piattaforma non aziona direttamente servomotori o valvole idrauliche; invece, emette involucri di vincolo strutturati e stati obiettivo intermedi progettati per essere recepiti dai controller di movimento industriali che eseguono i pianificatori di traiettoria standard. Operando come un governatore cognitivo di alto livello piuttosto che come un controller motore diretto di basso livello, Astra aggira il collo di bottiglia del determinismo a livello di microsecondi, pur fornendo un'adattabilità dinamica in condizioni operative non standard.
In termini pratici, ciò consente alle celle di lavoro automatizzate di gestire materiali non rigidi, smistamento di pallet misti e attività di assemblaggio non fissate che storicamente richiedevano una programmazione della visione artificiale su misura. Quando presentato con pezzi anomali, i loop di feedback visivo-spaziale di Astra regolano dinamicamente i parametri di manipolazione inviati al controller di movimento deterministico. Se il feedback fisico segnala un limite di coppia inaspettato o un errore di presa, il modello ricalibra istantaneamente la strategia di presa invece di interrompere la sequenza di produzione e generare un codice di errore non gestito.
Impronte computazionali e la realtà dell'implementazione edge in fabbrica
Sebbene le specifiche architettoniche di ChatGPT-6 Astra presentino possibilità operative convincenti, l'infrastruttura fisica richiesta per eseguire l'inferenza in tempo reale ad alto numero di parametri rappresenta un acuto collo di bottiglia. Le architetture cloud centralizzate sono fondamentalmente inadatte agli interventi robotici in tempo reale a causa del jitter di rete variabile, della perdita di pacchetti e delle limitazioni di banda durante lo streaming di feed video spaziali multicamera non compressi. Di conseguenza, l'implementazione di Astra in ambienti di produzione aziendali richiede massicce installazioni di calcolo edge localizzate.
I costi termodinamici ed energetici legati al funzionamento di cluster di acceleratori ad alta densità all'interno di ambienti di fabbrica standard non sono trascurabili. Le moderne strutture industriali sono progettate attorno a rigorosi budget di distribuzione energetica e condizioni ambientali difficili, tra cui particolato atmosferico, stress vibrazionale e fluttuazioni termiche ambientali che mettono a dura prova i sistemi di raffreddamento avanzati al silicio. L'implementazione dell'hardware edge locale necessario per mantenere i loop di ragionamento continuo di Astra richiede micro-datacenter a raffreddamento a liquido situati adiacenti al piano di fabbrica, spingendo le spese in conto capitale ben oltre i costi delle licenze software.
Il paradosso della verifica nelle operazioni critiche per la sicurezza
Oltre agli ostacoli termici e computazionali si trova il complesso panorama della conformità normativa e degli standard di sicurezza funzionale. Le apparecchiature industriali devono essere conformi a rigorose certificazioni, come ISO 13849 e ISO 10218, che regolano i livelli di prestazione e le parti dei sistemi di controllo legate alla sicurezza. Questi framework si basano pesantemente sulla verifica matematica formale e su test esaustivi delle modalità di guasto: concetti che sono intrinsecamente antitetici alla natura non lineare e probabilistica delle reti neurali profonde.
L'implementazione di ChatGPT-6 Astra come supervisore cognitivo richiede ai responsabili di impianto di costruire interblocchi di sicurezza fisici ridondanti che sostituiscano completamente l'intelligenza artificiale. Le barriere fotoelettriche, i relè di sicurezza fisici e gli arresti di emergenza hardware certificati devono rimanere completamente isolati dalla pipeline di inferenza del modello. Questo crea un paradosso ingegneristico: più un sistema autonomo viene isolato dietro involucri di sicurezza deterministici per soddisfare le normative operative, meno libertà possiede di esercitare l'adattabilità dinamica che ne ha giustificato l'implementazione.
Gli ingegneri devono quindi progettare strati di arbitrato sofisticati che stabiliscano volumi operativi limitati matematicamente. Se Astra suggerisce una traiettoria di pianificazione del percorso adattivo che si avvicina al limite di una zona operativa sicura verificata, il controller deterministico deve sovrascrivere senza problemi la raccomandazione neurale senza causare shock meccanici a livello di sistema o bloccare la linea di produzione. Navigare questo confine tra flessibilità generativa di alto livello e sicurezza deterministica rigida rimane la sfida più impegnativa nell'operatività di Astra nella produzione commerciale.
La strada da percorrere per l'intelligenza artificiale incarnata
Tuttavia, il settore industriale ha storicamente resistito alle rapide rivoluzioni software che non tengono conto dell'implacabile fisica dei macchinari, dell'economia computazionale e della sicurezza umana. Il successo di Astra non sarà determinato da benchmark misurati in ambienti di laboratorio sintetici o demo tecnologiche controllate. La sua vera viabilità sarà decisa sulle linee di produzione sporche e soggette a vibrazioni, dove la precisione si misura in frazioni di millimetro, la disponibilità del sistema deve superare il novantanove percento e il sovraccarico computazionale deve giustificare ogni kilowatt consumato.



Comments
No comments yet. Be the first!