Die Entwicklung generativer künstlicher Intelligenz beschränkte sich jahrelang auf textbasierte Frage-Antwort-Zyklen, gepufferte Konversationsabläufe und asynchrone synthetische Arbeitsabläufe. Mit der Veröffentlichung von ChatGPT-6 Astra durch OpenAI vollzieht sich ein dramatischer Wandel der zugrundeliegenden Berechnungsphilosophie: weg von der isolierten Sprachgenerierung hin zur Echtzeit-Erfassung der Umgebung und kontinuierlichem sensorischem Denken. Anstatt Eingaben als diskrete Konversations-Token zu parsen, die sequenzielle Verarbeitungspausen erfordern, ist die Astra-Architektur darauf ausgelegt, parallele Ströme visueller, akustischer und räumlicher Telemetriedaten mit Latenzzielen von unter fünfzig Millisekunden zu verarbeiten.
Für die Automatisierungs- und Maschinenbaubranche bedeutet dieser Wandel mehr als nur einen inkrementellen Anstieg bei Benchmarking-Ergebnissen. Die architektonischen Überarbeitungen in ChatGPT-6 Astra spiegeln den gezielten Versuch wider, die historische Kluft zwischen probabilistischen Basismodellen und deterministischen physikalischen Systemen zu schließen. Durch die direkte Integration von nativer räumlicher Koordinatenabbildung und zeitlicher Sequenzmodellierung in die Kern-Transformer-Schichten versucht das Modell nicht nur als beratende Intelligenz zu fungieren, sondern als aktive sensorische Verarbeitungsmaschine, die mit Industriemaschinen, mobilen Manipulatoren und komplexen Logistik-Pipelines in Fabriken interagieren kann.
Während konsumentenorientierte Demonstrationen die unmittelbare natürliche Sprachkadenz und die latenzfreie visuelle Erfassung hervorheben, liegt der wahre Test für diese Version in ihrer operativen Lebensfähigkeit unter harten industriellen Bedingungen. Die Überführung von Basismodellen in physische Arbeitsabläufe bringt strenge physikalische Fehlermodi, thermodynamische Einschränkungen bei Edge-Computing-Hardware und strikte deterministische Sicherheitsanforderungen mit sich, die in reinen Softwareumgebungen von Entwicklern lange Zeit umgangen werden konnten.
Architektonische Abkehr bei der kontinuierlichen sensorimotorischen Verarbeitung
Traditionelle große multimodale Modelle basieren darauf, sensorische Eingaben in fragmentierte Vektoren zu zerlegen, diese durch einen einheitlichen Transformer-Stack zu leiten und sequenzielle sprachliche Token auszugeben. Diese Pipeline erzeugt inhärent Latenz-Flaschenhälse, die eine physikalische Regelung in geschlossenen Kreisläufen ohne separate nachgeschaltete Controller, die Text in kinematische Bewegungen übersetzen, unmöglich macht. ChatGPT-6 Astra durchbricht dieses Paradigma durch die Implementierung eines laut OpenAI als „Dual-Tier Unified Streaming Backbone“ bezeichneten Systems. In diesem Schema arbeitet eine dichte Schicht zur kontinuierlichen Wahrnehmung asynchron zum breiteren Reasoning-Framework und analysiert hochfrequente Sensoreingaben, ohne die primäre Gewichtsmatrix zu einem Zustand kontinuierlicher, rechenintensiver Neuberechnungen zu zwingen.
Die Folge dieser Entkoppelung ist eine drastische Reduzierung des Rechenaufwands für die zeitliche Nachverfolgung. Wenn ein autonomer mobiler Roboter oder ein Industriekran auf ein dynamisches Hindernis stößt, generiert Astra kein vollständiges Kontextfenster neu, um die Änderung zu interpretieren. Stattdessen aktualisiert das Wahrnehmungs-Subnetzwerk einen lokalisierten räumlichen Speicherpuffer, wodurch das Kernmodell Reasoning-Gewichte nur dann anwenden muss, wenn eine signifikante Abweichung von den erwarteten prädiktiven Pfaden auftritt. Dieser Ansatz der dynamischen dünnbesetzten Aktivierung (sparse activation) begrenzt den Energiebedarf für Inferenzen bei gleichzeitig kontinuierlicher Lageerfassung.
Darüber hinaus bettet Astra das Verständnis geometrischer Primitive nativ in seinen latenten Raum ein. Bei früheren Iterationen führten Anfragen an Vision-Language-Modelle zur Schätzung des Massenschwerpunkts oder des volumetrischen Freiraums eines nicht modellierten Werkstücks zu Näherungswerten, die von visuellen Halluzinationen geplagt waren. Die räumlichen Aufmerksamkeitsmechanismen von Astra sind explizit auf Tiefensensorik und stereoskopische Eingaben kalibriert und geben normalisierte räumliche Tensoren aus, die ohne Zwischenübersetzungen direkt in standardmäßige Roboter-Betriebssysteme eingespeist werden können.
Brückenschlag zwischen probabilistischen Gewichten und deterministischer Ansteuerung
Die Integration generativer künstlicher Intelligenz in Produktionsumgebungen ist bisher konsequent an der Grenze gescheitert, an der neuronale Netze auf physische Maschinen treffen. Fabrikautomatisierung läuft auf speicherprogrammierbaren Steuerungen (SPS), Feldbus-Kommunikationsprotokollen und deterministischen Zykluszeiten im Mikrosekundenbereich. Ein neuronales Netz, das in achtundneunzig Prozent der Fälle eine brillante mechanische Diagnose liefert, bleibt ein nicht versicherbares Risiko, wenn die restlichen zwei Prozent zu einer unbefohlenen Aktuatorgeschwindigkeit führen, die Werkzeuge beschädigt oder menschliche Bediener gefährdet.
Astra begegnet dieser Realität durch eine explizite Hardware-Abstraktionsbrücke. Die Plattform steuert Servomotoren oder Hydraulikventile nicht direkt an; stattdessen gibt sie strukturierte Beschränkungshüllen und Zwischenzielzustände aus, die von industriellen Bewegungssteuerungen, die standardmäßige Pfadplaner ausführen, aufgenommen werden sollen. Indem Astra als kognitive Steuerungsebene auf hoher Ebene und nicht als direkter Motor-Controller auf niedriger Ebene fungiert, umgeht es den Engpass des Mikrosekunden-Determinismus und bietet dennoch dynamische Anpassungsfähigkeit unter nicht standardmäßigen Betriebsbedingungen.
In der Praxis ermöglicht dies automatisierten Arbeitszellen den Umgang mit nicht starren Materialien, gemischten Palettensortierungen und nicht fixierten Montageaufgaben, für die früher eine maßgeschneiderte Bildverarbeitungsprogrammierung erforderlich war. Bei anomalen Werkstücken passen die visuell-räumlichen Rückkopplungsschleifen von Astra die Manipulationsparameter für den deterministischen Bewegungscontroller dynamisch an. Wenn das physische Feedback ein unerwartetes Drehmomentlimit oder einen Greiffehler signalisiert, rekalibriert das Modell die Greifstrategie sofort, anstatt den Produktionsablauf abzubrechen und einen unbehandelten Fehlercode auszugeben.
Rechenaufwand und die Realität des Edge-Deployments in der Fabrikhalle
Obwohl die architektonischen Spezifikationen von ChatGPT-6 Astra überzeugende operative Möglichkeiten bieten, stellt die physische Infrastruktur, die für die Durchführung von Echtzeit-Inferenzen mit hohen Parametern erforderlich ist, einen akuten Engpass dar. Zentralisierte Cloud-Architekturen sind aufgrund von variablem Netzwerk-Jitter, Paketverlusten und Bandbreitenbeschränkungen beim Streaming unkomprimierter räumlicher Multi-Kamera-Videofeeds grundsätzlich ungeeignet für Echtzeit-Roboterinterventionen. Folglich erfordert der Einsatz von Astra in industriellen Fertigungsumgebungen massive lokale Edge-Computing-Installationen.
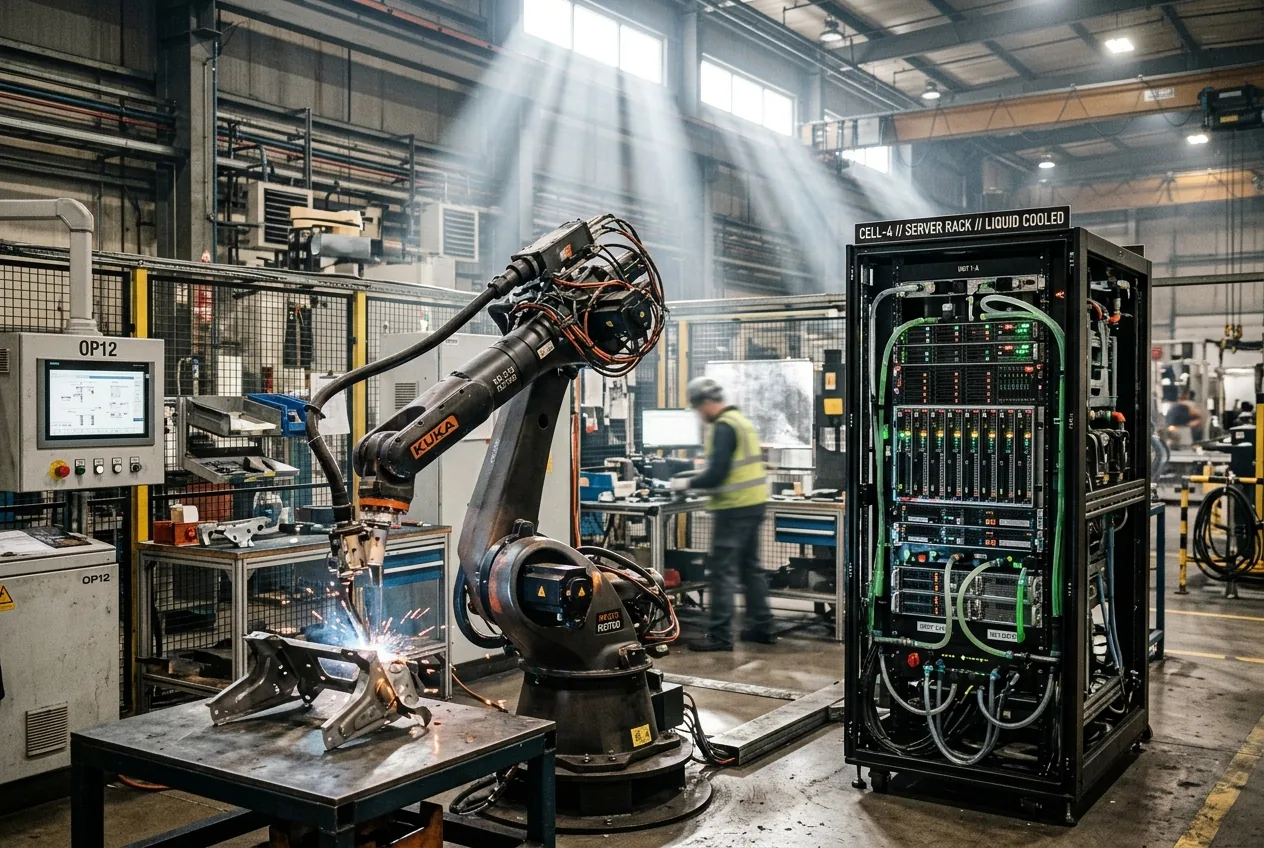
Die thermodynamischen und energetischen Kosten für den Betrieb hochdichter Accelerator-Cluster in Standard-Fabrikumgebungen sind nicht unerheblich. Moderne Industrieanlagen sind auf strenge Energieverteilungsbudgets und raue Umgebungsbedingungen ausgelegt, einschließlich luftgetragener Partikel, Schwingungsbelastungen und thermischer Schwankungen, die fortschrittliche Silizium-Kühlsysteme herausfordern. Die Bereitstellung der lokalen Edge-Hardware, die für die Aufrechterhaltung der kontinuierlichen Reasoning-Schleifen von Astra erforderlich ist, erfordert dedizierte flüssigkeitsgekühlte Mikro-Rechenzentren in unmittelbarer Nähe zur Fertigungslinie, was die Investitionskosten weit über die Softwarelizenzgebühren hinaus treibt.
Das Verifizierungsparadoxon im sicherheitskritischen Betrieb
Jenseits der thermischen und rechnerischen Hürden liegt das komplexe Terrain der regulatorischen Compliance und funktionalen Sicherheitsstandards. Industrieanlagen müssen strenge Zertifizierungen wie ISO 13849 und ISO 10218 erfüllen, die die Leistungsniveaus und sicherheitsbezogenen Teile von Steuerungssystemen regeln. Diese Rahmenwerke stützen sich stark auf formale mathematische Verifizierung und erschöpfende Tests von Fehlermodi – Konzepte, die der nichtlinearen, probabilistischen Natur tiefer neuronaler Netze inhärent widersprechen.
Der Einsatz von ChatGPT-6 Astra als kognitiver Vorgesetzter erfordert von Anlagenbetreibern den Bau redundanter physischer Sicherheitsverriegelungen, die die künstliche Intelligenz vollständig überlagern. Lichtschranken, physische Sicherheitsrelais und zertifizierte Hardware-Not-Aus-Schalter müssen vollständig von der Inferenz-Pipeline des Modells isoliert bleiben. Dies schafft ein technisches Paradoxon: Je mehr ein autonomes System hinter deterministischen Sicherheitshüllen isoliert wird, um regulatorische Anforderungen zu erfüllen, desto weniger Freiheit besitzt es, die dynamische Anpassungsfähigkeit auszuüben, die seine Implementierung erst rechtfertigte.
Ingenieure müssen daher ausgeklügelte Schlichtungsebenen entwerfen, die mathematisch begrenzte Betriebsvolumina festlegen. Wenn Astra eine adaptive Trajektorie für die Pfadplanung vorschlägt, die sich der Grenze eines verifizierten sicheren Betriebsbereichs nähert, muss die deterministische Steuerung die neurale Empfehlung sanft übersteuern, ohne systemweiten mechanischen Schock zu verursachen oder die Produktionslinie zum Stillstand zu bringen. Die Navigation an dieser Grenze zwischen generativer Flexibilität auf hoher Ebene und starrer deterministischer Sicherheit bleibt die wohl größte Herausforderung bei der Operationalisierung von Astra in der kommerziellen Fertigung.
Der Weg in die Zukunft für verkörperte Maschinenintelligenz
Dennoch hat sich der Industriesektor in der Vergangenheit gegen schnelle Software-Revolutionen gewehrt, die die unerbittliche Physik von Maschinen, Rechenökonomie und Arbeitssicherheit nicht berücksichtigen. Der Erfolg von Astra wird nicht durch Benchmarks in synthetischen Laborumgebungen oder kontrollierten Tech-Demos bestimmt werden. Seine wahre Lebensfähigkeit wird sich an schmutzigen, vibrationsintensiven Fertigungslinien entscheiden, wo Präzision in Bruchteilen eines Millimeters gemessen wird, die Systemverfügbarkeit über neunundneunzig Prozent liegen muss und der Rechenaufwand jedes verbrauchte Kilowatt rechtfertigen muss.



Kommentare
Noch keine Kommentare. Seien Sie der Erste!