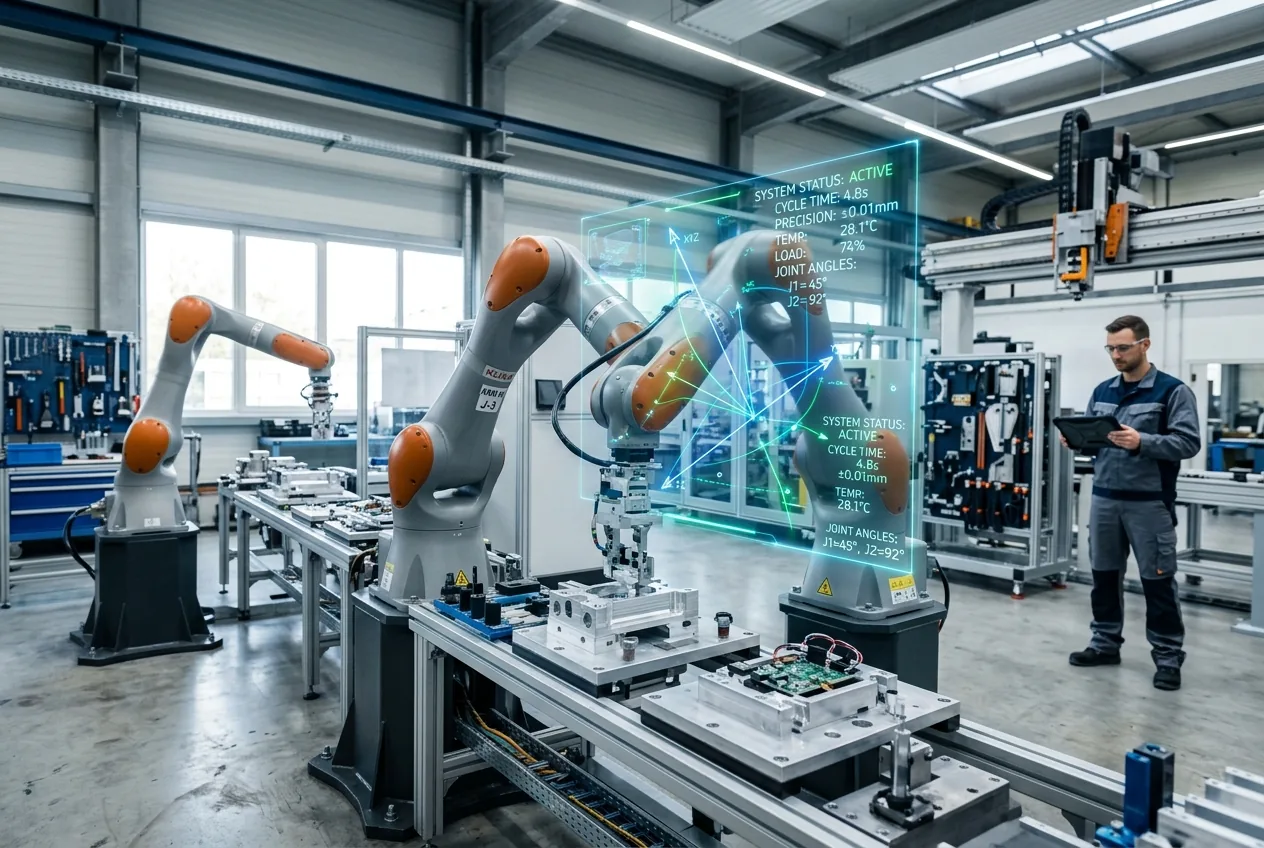
Als OpenAI seine früheren Flaggschiffmodelle vorstellte, bewertete der Technologiesektor diese weitgehend durch die Brille der digitalen Wissensarbeit: Code-Generierung, Dokumentenzusammenfassung und menschenähnliche Konversationsschnittstellen. Mit der Veröffentlichung von GPT-5.6 hat sich die technische Debatte grundlegend gewandelt. Anstatt marginale Benchmark-Gewinne bei der kreativen Synthese zu verfolgen, adressiert die neueste Iteration der Frontier-Familie von OpenAI die Engpässe, die große Modelle bisher in cloudbasierten Sandboxes gefangen hielten: Latenzbudgets, deterministische Tool-Integration, hochauflösende räumliche Verarbeitung und Telemetrie der physischen Welt.
Für Unternehmensentwickler, Systemintegratoren und Robotikspezialisten erscheint GPT-5.6 nicht als ein Novum für Konversationen, sondern als potenzieller Orchestrator für komplexe, mehrstufige Abläufe. Die architektonischen Änderungen „unter der Motorhaube“ deuten darauf hin, dass OpenAI aktiv um die Industrie-, Logistik- und Embedded-Manufacturing-Sektoren wirbt. Durch die Kombination von Inference-Time-Compute-Skalierung mit nativer räumlich-zeitlicher Tokenisierung erstellt das Modell einen Entwurf dafür, wie Fundamentalsysteme letztlich alles von automatisierten Lagerzellen bis hin zu Echtzeit-Anpassungen in der Lieferkette überwachen könnten.
Architektonische Verschiebungen und die Ökonomie der Inferenz
Im Zentrum von GPT-5.6 steht eine überarbeitete Mixture-of-Experts-Architektur (MoE), gepaart mit einer dynamischen Zuweisung von Rechenkapazität während der Inferenz. Frühere Generationen verbrauchten oft die gleichen Rechenressourcen, egal ob sie eine offene philosophische Frage beantworteten oder einen kinematischen Pfad berechneten. GPT-5.6 implementiert eine adaptive Reasoning-Schleife, die tiefere Rechen-Token strikt für mehrstufige deterministische Berechnungen, Zustandsautomaten-Verifizierungen und verschachtelte API-Tool-Aufrufsequenzen verwendet, während einfachere semantische Anfragen über hochgradig dünnbesetzte, stromsparende Parameterpfade geleitet werden.
Dieses dynamische Ausführungsprofil verändert die Unit-Economics der Unternehmens-Inferenz drastisch. In der Fabrikautomatisierung und Logistiksteuerung können Computerkosten nicht unbegrenzt sein; Latenzgarantien und Kosten pro operativem Vorgang bestimmen die kommerzielle Tragfähigkeit. Durch die Optimierung der Parameteraktivierung bei strukturierten Ausgaben behauptet OpenAI, dass GPT-5.6 die Latenz strukturierter Daten im Vergleich zu Vorgängermodellen um bis zu 40 Prozent senkt. Diese Geschwindigkeitsverbesserung verändert die Art und Weise, wie Systeme eingehende Telemetriedaten von speicherprogrammierbaren Steuerungen (SPS) und Feldsensoren verarbeiten.
Darüber hinaus führt die Architektur eine native Unterstützung für State-Space-Grounding ein. Herkömmliche Transformer-Mechanismen haben Schwierigkeiten mit langen Sequenzen von skalaren Echtzeitdaten, wie Drehmomentschwankungen, Vibrationsmetriken oder hochfrequenter thermischer Telemetrie. GPT-5.6 bettet einen hybriden Attention-State-Mechanismus ein, der in der Lage ist, Streaming-Sensordaten zusammen mit standardmäßigen Text- und Bildeingaben aufzunehmen, was dem Modell eine operative Basis verleiht, die für Hardwareumgebungen weitaus relevanter ist.
Die räumliche Kluft zwischen Pixel und Aktor überbrücken
Eine der hartnäckigen Einschränkungen bei der Anwendung von Basismodellen in der Robotik war das Übersetzungsproblem: die Umwandlung visueller Token in zuverlässige physische Koordinaten. Ein Modell kann zwar ein falsch ausgerichtetes Teil auf einem Montageband präzise identifizieren, aber die Umsetzung dieser Identifizierung in präzise 6-DoF-Greifposen (6 Freiheitsgrade) erforderte bisher externe Computer-Vision-Pipelines und dedizierte Solver für inverse Kinematik.
GPT-5.6 integriert räumliche Tiefenwahrnehmung nativ in seine visuellen Encoder. Anstatt Bilder als flache 2D-Pixelgitter zu behandeln, zerlegt die Vision-Engine visuelle Eingaben in räumliche Voxel-Approximationen, wodurch das Modell direkt über Okklusion, physische Skalierung und geometrische Toleranzen schlussfolgern kann. Bei der Integration mit Middleware-Software wie dem Robot Operating System (ROS 2) gibt das Modell nicht nur Textanweisungen aus; es generiert strukturierte Trajektorien-Wegpunkte, die definierten räumlichen Grenzen entsprechen.
Diese räumliche Fähigkeit adressiert einen kritischen Schwachpunkt in der flexiblen Fertigung. Herkömmliche Roboterarbeitszellen erfordern für jede neue Bauteilgeometrie eine mühsame manuelle Programmierung. Eine Änderung der Verpackungsabmessungen oder der Teilausrichtung führt oft zum Stillstand der Linie für eine Neukonfiguration. Durch die Echtzeit-Berechnung des volumetrischen Raums ermöglicht GPT-5.6 fahrerlosen Transportsystemen (FTS) und Gelenkroboterarmen, sich dynamisch an falsch angeordnete Bestände, beschädigte Verpackungen oder unstrukturierte Greifbehälter anzupassen – ganz ohne menschliches Eingreifen.
Die Latenz-Kluft: Cloud-Reasoning versus deterministischer Edge
Trotz dieser Fortschritte unterliegt der Einsatz großer Sprach- und multimodaler Modelle in physischen Systemen einer unvermeidbaren technischen Einschränkung: der Grenze der Echtzeit-Berechnung. In der modernen Mechatronik arbeiten Motorsteuerungsschleifen und Kollisionsvermeidungssysteme nach festen deterministischen Zeitplänen, die üblicherweise Aktualisierungsfrequenzen zwischen 100 Hz und 1 kHz (10 Millisekunden bis 1 Millisekunde) erfordern. Jedes Versäumnis, diese Fristen einzuhalten, führt zu Hardwarebeschädigungen oder Notstopps.
GPT-5.6 arbeitet nicht und kann nicht auf Sub-Millisekunden-Ebene operieren. Selbst mit aggressiver Edge-Quantisierung und optimierten Netzwerkverbindungen bleiben API-Round-Trip-Zeiten und Inferenz-Generierung im Bereich von zehn bis hunderten Millisekunden. Folglich wird die industrielle Akzeptanz von einer hierarchischen Steuerungsarchitektur abhängen. In diesem Setup fungiert GPT-5.6 als übergeordnete Intelligenz – die Chargenqualität analysiert, Lieferrouten neu plant, sporadische Hardwareanomalien diagnostiziert und Arbeitsaufträge orchestriert –, während die unmittelbare deterministische Motorsteuerung Mikrocontrollern der unteren Ebene und Feldbussystemen wie EtherCAT überlassen bleibt.
Der Einsatz dieser hybriden Struktur erfordert eine sorgfältige Fail-Safe-Konstruktion. Wenn GPT-5.6 einen unmöglichen Bewegungspfad halluziniert oder ein Notfallstatusregister falsch interpretiert, müssen physische Grenzwerte auf unterer Ebene das Modell sofort übersteuern. Der Wert der Technologie liegt nicht darin, bewährte industrielle Sicherheitssteuerungen zu ersetzen, sondern diesen Steuerungen die operative Flexibilität zu verleihen, die ihnen bisher fehlte.
Wirtschaftlichkeit für Unternehmen und Supply-Chain-Telemetrie
Wo GPT-5.6 den unmittelbarsten Return on Investment erzielen dürfte, ist die Softwareebene zur Koordination von Lieferkettenabläufen. Moderne ERP-Systeme (Enterprise Resource Planning) und Lagerverwaltungsplattformen gelten als notorisch unflexibel. Sie sind exzellent in der Speicherung relationaler Daten, tun sich aber schwer damit, unstrukturierte Anomalien der realen Welt zu synthetisieren, wie plötzliche Lieferverzögerungen von Zulieferern, wetterbedingte Transportstörungen in Regionen oder Defekte in automatisierten Regalsystemen.
Ausgestattet mit umfassenden Kontextfenstern und verbesserter Tool-Verifizierung fungiert GPT-5.6 als autonomer operativer Analyst. Es kann unstrukturierte Frachtbriefe einlesen, diese mit Live-Telematikdaten von Flottenverfolgungssystemen korrelieren, Lagerdatenbanken abfragen und in Minuten umsetzbare Arbeitsaufträge generieren. Anstatt dass menschliche Disponenten manuell Abweichungsberichte über getrennte Altsysteme hinweg abgleichen müssen, fungiert das Modell als Interoperabilitäts-Übersetzungsschicht.
Entscheidend ist, dass OpenAI in dieser Version strikte Validierungsprotokolle für die Tool-Ausführung implementiert hat. Frühere Modellversionen litten häufig unter syntaktischer Drift oder halluzinierten API-Argumenten, wenn sie drei oder mehr aufeinanderfolgende Systemaufrufe aneinanderreihten. GPT-5.6 integriert eine formale Ausführungs-Sandbox, die Funktionsargumente vor der Ausführung gegen strikte Schemata validiert, wodurch Laufzeit-Syntaxfehler während mehrstufiger automatisierter Workflows praktisch eliminiert werden.
Sicherheitsstandards, Zertifizierung und der Weg nach vorn
Der Industriesektor bewegt sich in einem grundlegend anderen Tempo als die Consumer-Softwarewelt. Während ein Software-as-a-Service-Anbieter ein Modell-Update über das Wochenende ausspielen kann, operiert eine Automobilfabrik oder eine Pharma-Verpackungslinie unter strengen internationalen Sicherheits- und Compliance-Rahmenbedingungen, einschließlich ISO 13849, IEC 61508 und FDA-Validierungsprotokollen. Neuronale Netze mit ihrem probabilistischen und nicht-deterministischen Verhalten lassen sich nicht ohne Weiteres mit standardmäßigen deterministischen Zertifizierungsprozessen vereinbaren.
Die Dokumentation von OpenAI erkennt diese Hürde an und betont, dass GPT-5.6 für den Betrieb innerhalb von überwachten Orchestrierungspipelines mit deterministischen Leitplanken konzipiert ist. Für Ingenieure vor Ort wird die Herausforderung in den kommenden Monaten nicht darin bestehen, zu bewerten, ob das Modell intelligent genug ist, um in Produktionsumgebungen zu assistieren. Vielmehr wird die Herausforderung darin liegen, die deterministische Middleware, Sicherheits-Gateways und Netzwerkarchitekturen zu entwerfen, die erforderlich sind, um es einzusetzen, ohne die Betriebssicherheit oder die Anlagenverfügbarkeit zu gefährden.
Mit GPT-5.6 hat OpenAI ein Modell geliefert, das über theoretische Benchmarks hinausgeht und sich direkt mit den pragmatischen Realitäten des modernen Industrie-Engineerings befasst. Da Hardwaresysteme, Sensorökosysteme und Fabrikhallen immer komplexer werden, werden Basismodelle, die die physische Welt präzise analysieren und nachgelagerte Maschinen orchestrieren können, keine experimentelle Spielerei mehr sein – sie werden zum Standard-Fundament globaler Betriebsabläufe werden.



Kommentare
Noch keine Kommentare. Seien Sie der Erste!