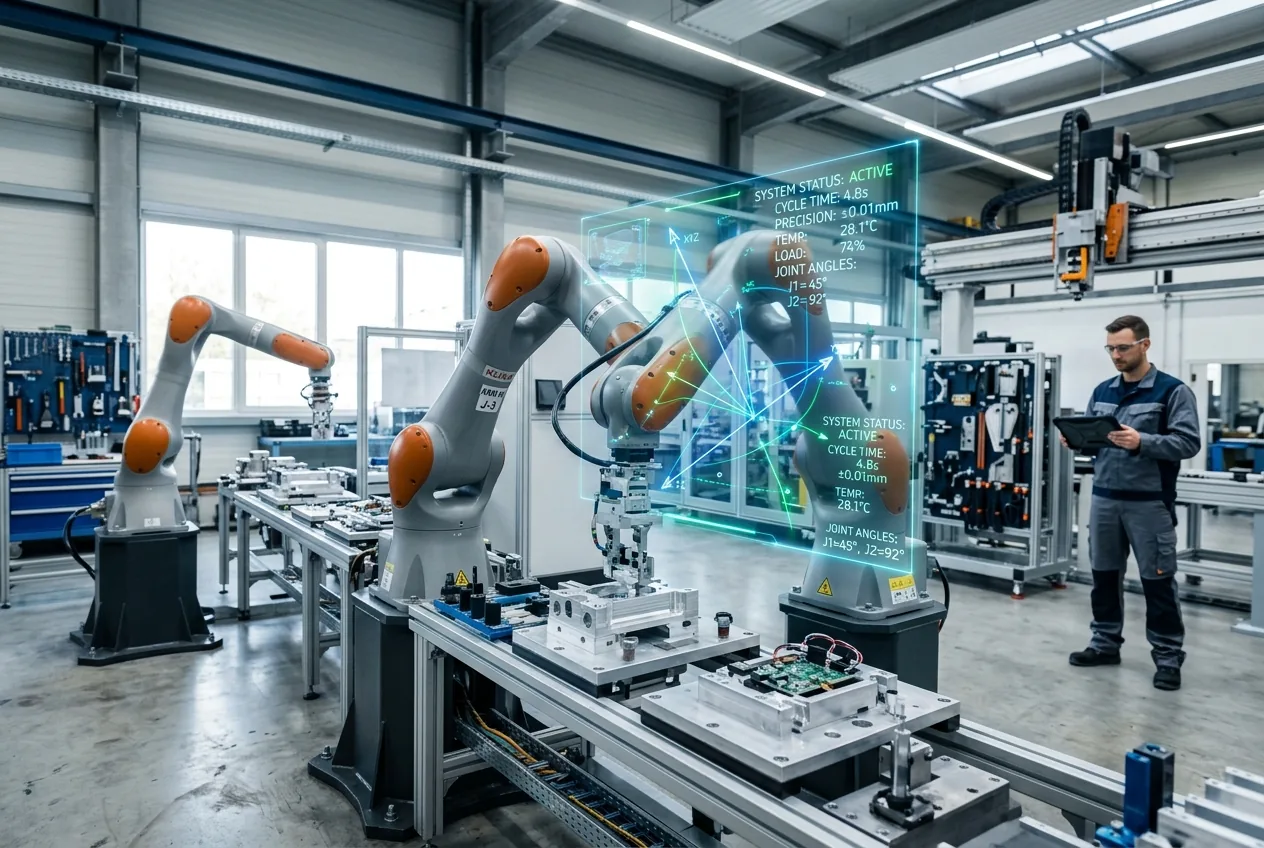
Lorsque OpenAI a présenté ses modèles phares précédents, le secteur technologique les a évalués principalement sous l'angle du travail intellectuel numérique : génération de code, résumé de documents et interfaces conversationnelles de type humain. Avec la sortie de GPT-5.6, la conversation technique a fondamentalement changé. Plutôt que de rechercher des gains marginaux dans les benchmarks de synthèse créative, la nouvelle itération de la famille « frontière » d'OpenAI s'attaque aux goulots d'étranglement qui ont maintenu les grands modèles enfermés dans des environnements isolés (sandboxes) basés sur le cloud : budgets de latence, intégration d'outils déterministes, traitement spatial haute résolution et télémétrie du monde physique.
Pour les ingénieurs d'entreprise, les intégrateurs de systèmes et les spécialistes de la robotique, GPT-5.6 n'arrive pas comme une nouveauté conversationnelle, mais comme un orchestrateur potentiel pour des opérations complexes et multiniveaux. Les changements architecturaux sous le capot indiquent qu'OpenAI courtise activement les secteurs de l'industrie, de la logistique et de la fabrication embarquée. En combinant la mise à l'échelle du calcul au moment de l'inférence avec une tokenisation spatio-temporelle native, le modèle établit un plan directeur sur la manière dont les systèmes de fondation pourraient éventuellement superviser tout ce qui va des cellules d'entrepôt automatisées aux ajustements de la chaîne d'approvisionnement en temps réel.
Évolutions architecturales et économie de l'inférence
Au cœur de GPT-5.6 se trouve une architecture « Mixture-of-Experts » (MoE) remaniée, couplée à une allocation dynamique des ressources de calcul lors de l'inférence. Les générations précédentes consommaient souvent des ressources informatiques égales, qu'il s'agisse de répondre à une question philosophique ouverte ou de calculer une trajectoire cinématique. GPT-5.6 implémente une boucle de raisonnement adaptative, consacrant des jetons de calcul plus profonds uniquement aux calculs déterministes en plusieurs étapes, à la vérification des machines à états et aux séquences imbriquées d'appels d'outils API, tout en routant les requêtes sémantiques plus simples via des chemins de paramètres très clairsemés et à faible consommation d'énergie.
Ce profil d'exécution dynamique modifie radicalement l'économie unitaire de l'inférence en entreprise. Dans l'automatisation d'usine et le routage logistique, les dépenses informatiques ne peuvent être illimitées ; les garanties de latence et le coût par transaction opérationnelle déterminent la viabilité commerciale. En optimisant l'activation des paramètres lors des sorties structurées, OpenAI affirme que GPT-5.6 réduit la latence des données structurées jusqu'à 40 % par rapport aux modèles précédents. Cette amélioration de la vitesse transforme la manière dont les systèmes analysent la télémétrie provenant des automates programmables industriels (API) et des capteurs de terrain.
De plus, l'architecture introduit un support natif pour l'ancrage dans l'espace d'états. Les mécanismes de transformeur traditionnels peinent avec les longues séquences de données scalaires en temps réel, telles que les fluctuations de couple, les mesures de vibration ou la télémétrie thermique à haute fréquence. GPT-5.6 intègre un mécanisme hybride attention-état capable d'ingérer des flux de capteurs en temps réel parallèlement aux entrées textuelles et visuelles standard, donnant au modèle une base opérationnelle beaucoup plus pertinente pour les environnements matériels.
Combler le fossé spatial, du pixel à l'actionneur
L'une des limites persistantes de l'application des modèles de fondation à la robotique a été le problème de la traduction : convertir des jetons visuels en coordonnées physiques fiables. Un modèle peut identifier avec précision une pièce mal alignée sur un tapis de convoyage, mais la traduction de cette identification en poses de préhension précises à 6 degrés de liberté (6-DoF) nécessitait historiquement des pipelines de vision par ordinateur externes et des solveurs de cinématique inverse dédiés.
GPT-5.6 intègre nativement la perception de la profondeur spatiale au sein de ses encodeurs visuels. Au lieu de traiter les images comme des grilles de pixels 2D planes, le moteur de vision décompose les entrées visuelles en approximations de voxels spatiaux, permettant au modèle de raisonner sur l'occlusion, l'échelle physique et les tolérances géométriques directement. Lorsqu'il est intégré à un logiciel intermédiaire tel que le Robot Operating System (ROS 2), le modèle ne se contente pas d'émettre des instructions textuelles ; il génère des points de trajectoire structurés qui respectent des limites spatiales définies.
Cette capacité spatiale répond à un point critique de la fabrication flexible. Les cellules de travail robotisées traditionnelles nécessitent une programmation manuelle minutieuse pour chaque nouvelle géométrie de composant. Un changement dans les dimensions de l'emballage ou dans l'orientation d'une pièce entraîne souvent l'arrêt d'une ligne pour une re-indexation. En raisonnant sur l'espace volumétrique en temps réel, GPT-5.6 permet aux véhicules à guidage automatique (AGV) et aux bras robotisés articulés de s'adapter dynamiquement aux stocks mal rangés, aux emballages endommagés ou aux bacs de prélèvement non structurés, sans intervention humaine.
Le fossé de la latence : raisonnement dans le cloud contre périphérie déterministe
Malgré ces avancées, une contrainte d'ingénierie inévitable régit le déploiement des grands modèles de langage et multimodaux dans les systèmes physiques : la limite de calcul en temps réel. Dans la mécatronique moderne, les boucles de contrôle moteur et les systèmes d'évitement de collision fonctionnent selon des horaires rigoureusement déterministes, nécessitant généralement des fréquences de mise à jour entre 100 Hz et 1 kHz (10 millisecondes à 1 milliseconde). Tout manquement à ces délais entraîne des dommages matériels ou des arrêts d'urgence.
GPT-5.6 ne fonctionne pas, et ne peut pas fonctionner, au niveau de la sous-milliseconde. Même avec une quantification agressive en périphérie (edge) et des liaisons réseau optimisées, les temps d'aller-retour API et la génération de l'inférence restent de l'ordre de quelques dizaines à centaines de millisecondes. Par conséquent, l'adoption industrielle dépendra d'une architecture de contrôle hiérarchique. Dans cette configuration, GPT-5.6 sert d'intelligence de supervision — analysant la qualité des lots, replanifiant les itinéraires de livraison, diagnostiquant les anomalies matérielles intermittentes et orchestrant les ordres de travail — tout en laissant le contrôle moteur déterministe immédiat aux microcontrôleurs de bas niveau et aux réseaux de bus de terrain comme EtherCAT.
Le déploiement de cette structure hybride exige une ingénierie de sécurité rigoureuse. Si GPT-5.6 hallucine un chemin de mouvement impossible ou interprète mal un registre d'état d'urgence, les limites physiques de bas niveau doivent immédiatement prendre le dessus sur le modèle. La valeur de la technologie ne réside pas dans le remplacement des contrôleurs de sécurité industriels éprouvés, mais dans l'apport à ces contrôleurs de la flexibilité opérationnelle qui leur a historiquement manqué.
Viabilité de l'entreprise et télémétrie de la chaîne d'approvisionnement
Là où GPT-5.6 est susceptible de voir son retour sur investissement le plus immédiat, c'est dans la couche logicielle coordonnant les opérations de la chaîne d'approvisionnement. Les systèmes de planification des ressources de l'entreprise (ERP) et les plateformes de gestion d'entrepôt contemporains sont notoirement rigides. Ils excellent dans le stockage de données relationnelles, mais peinent à synthétiser les anomalies non structurées du monde réel, telles que les retards soudains de livraison des fournisseurs, les perturbations régionales du transport dues à la météo et les pannes des rayonnages de stockage automatisés.
Doté de fenêtres contextuelles étendues et d'une vérification des outils améliorée, GPT-5.6 fonctionne comme un analyste opérationnel autonome. Il peut ingérer des manifestes d'expédition non structurés, les corréler avec la télématique en direct provenant des systèmes de suivi de flotte, interroger les bases de données d'inventaire des entrepôts et générer des ordres de travail exploitables en quelques minutes. Au lieu d'exiger des répartiteurs humains qu'ils croisent manuellement les rapports de divergence entre des bases de données héritées déconnectées, le modèle agit comme une couche de traduction d'interopérabilité.
De manière cruciale, OpenAI a mis en œuvre des protocoles de validation stricts pour l'exécution des outils dans cette version. Les versions précédentes du modèle souffraient fréquemment de dérive syntaxique ou d'arguments d'API hallucinés lors de l'enchaînement de trois appels système consécutifs ou plus. GPT-5.6 intègre une sandbox d'exécution formelle qui valide les arguments des fonctions par rapport à des schémas stricts avant l'exécution, éliminant pratiquement les erreurs de syntaxe au moment de l'exécution lors des flux de travail automatisés en plusieurs étapes.
Normes de sécurité, certification et perspectives
Le secteur industriel se déplace à un rythme fondamentalement différent de celui du monde des logiciels grand public. Alors qu'un fournisseur de logiciel en tant que service (SaaS) peut pousser une mise à jour de modèle pendant le week-end, une usine de fabrication automobile ou une ligne de conditionnement pharmaceutique fonctionne sous des cadres rigoureux de sécurité et de conformité internationaux, notamment les protocoles de validation ISO 13849, IEC 61508 et FDA. Les réseaux neuronaux, avec leur comportement probabiliste et non déterministe, ne s'alignent pas naturellement sur les processus de certification déterministes standard.
La documentation d'OpenAI reconnaît cet obstacle, soulignant que GPT-5.6 est conçu pour fonctionner au sein de pipelines d'orchestration supervisés dotés de garde-fous déterministes. Pour les ingénieurs sur le terrain, le défi au cours des prochains mois ne sera pas d'évaluer si le modèle est assez intelligent pour aider dans des environnements de production. Le défi consistera plutôt à concevoir le middleware déterministe, les portes de sécurité et les architectures réseau nécessaires pour le déployer sans compromettre la sécurité opérationnelle ou le temps de disponibilité des lignes.
Avec GPT-5.6, OpenAI a livré un modèle qui dépasse les benchmarks théoriques et s'engage directement dans les réalités pragmatiques de l'ingénierie industrielle moderne. À mesure que les systèmes matériels, les écosystèmes de capteurs et les usines deviennent de plus en plus complexes, les modèles de fondation capables d'analyser avec précision le monde physique et d'orchestrer les machines en aval cesseront d'être un luxe expérimental — ils deviendront la base standard des opérations mondiales.



Comments
No comments yet. Be the first!