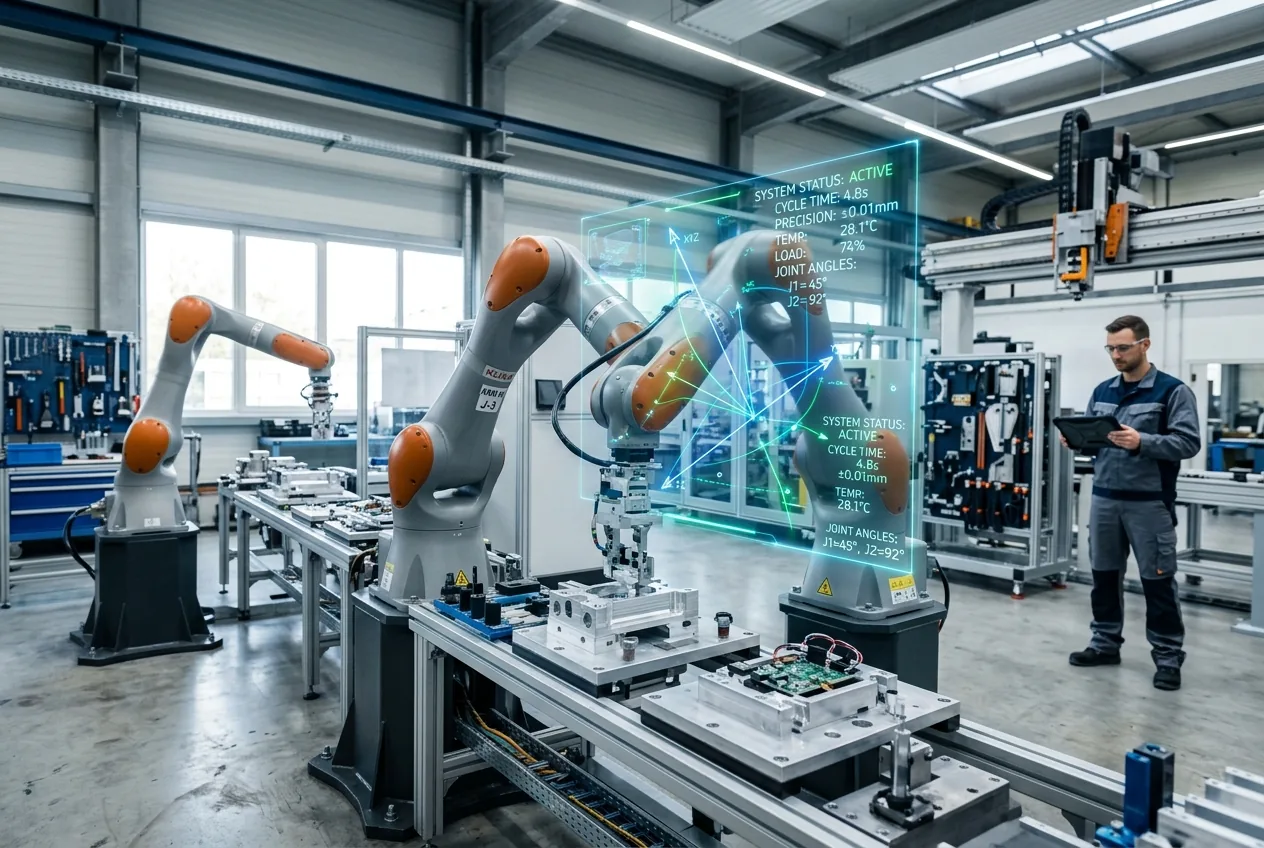
当 OpenAI 推出其早期旗舰模型时,科技行业主要是从数字知识工作的角度来评估它们:代码生成、文档摘要和类人对话界面。随着 GPT-5.6 的发布,工程界的对话重心已发生根本性转变。OpenAI 的这一前沿系列最新迭代不再追求在创造性合成方面实现边际基准提升,而是致力于解决将大模型局限在云端沙盒中的瓶颈:延迟预算、确定性工具集成、高分辨率空间处理以及物理世界遥测。
对于企业工程师、系统集成商和机器人专家而言,GPT-5.6 的到来并非作为一个对话新奇事物,而是作为一个复杂的、多层级运营的潜在协调者。底层架构的改变表明,OpenAI 正积极向工业、物流和嵌入式制造领域示好。通过将推理时计算扩展与原生时空标记化相结合,该模型为基础系统最终如何统筹从自动化仓储单元到实时供应链调整的一切事务建立了一份蓝图。
架构转型与推理经济学
GPT-5.6 的核心是经过重构的专家混合(MoE)架构,并配以动态推理时计算分配。前几代模型无论是在回答开放式的哲学问题还是计算运动学路径时,往往会消耗相同的计算资源。GPT-5.6 实现了自适应推理循环,严格将深度计算令牌用于多步确定性计算、状态机验证和嵌套 API 工具调用序列,同时通过高度稀疏、低功耗的参数路径来处理更简单的语义查询。
这种动态执行配置彻底改变了企业推理的单位经济效益。在工厂自动化和物流路径规划中,计算支出不能无限制;延迟保障和单位操作交易成本决定了商业可行性。通过优化结构化输出过程中的参数激活,OpenAI 声称与之前的模型相比,GPT-5.6 将结构化数据延迟降低了多达 40%。这种速度的提升改变了系统解析来自可编程逻辑控制器(PLC)和现场传感器的传入遥测数据的方式。
此外,该架构引入了对状态空间建模的原生支持。传统的 Transformer 机制难以处理长序列的实时标量数据,例如扭矩波动、振动指标或高频热遥测。GPT-5.6 内置了一种混合注意力-状态机制,能够将流式传感器馈送与标准文本和视觉输入一同摄取,使模型拥有与硬件环境更加契合的运营基准。
从像素到执行器的空间跨越
将基础模型应用于机器人技术时,长期存在的局限性之一是转换问题:即将视觉令牌转换为可靠的物理坐标。模型或许能准确识别装配传送带上位置不正的零件,但将这种识别转化为精确的 6 自由度(6-DoF)抓取姿态,历来需要外部计算机视觉流水线和专门的逆运动学求解器。
GPT-5.6 在其视觉编码器中原生集成了空间深度感知。视觉引擎不再将图像视为扁平的 2D 像素网格,而是将视觉输入分解为空间体素近似,从而使模型能够直接针对遮挡、物理尺寸和几何公差进行推理。当与机器人操作系统(ROS 2)等中间件集成时,该模型不仅发出文本指令,还会生成符合定义空间边界的结构化轨迹航点。
这一空间能力解决了柔性制造中的一个关键痛点。传统的机器人工作站需要为每一个新颖的组件几何形状进行费力的手动编程。包装尺寸或零件方向的改变通常会导致生产线停机以进行重新索引。通过实时对体积空间进行推理,GPT-5.6 使得自动导引车(AGV)和关节型机器人手臂能够在无需人工干预的情况下,动态适应错位的库存、损坏的包装或非结构化的拣选箱。
延迟鸿沟:云端推理与确定性边缘
尽管取得了这些进步,但在物理系统中部署大语言模型和多模态模型时,仍受到一项不可避免的工程约束:实时计算边界。在现代机电一体化中,电机控制回路和防碰撞系统运行在硬确定性调度上,通常需要 100 Hz 到 1 kHz(10 毫秒到 1 毫秒)的更新频率。任何未能满足这些截止期限的情况都会导致硬件损坏或紧急停止。
GPT-5.6 没有、也无法在亚毫秒级运行。即使采用激进的边缘量化和优化网络链路,API 往返时间和推理生成仍处于数十至数百毫秒的范围内。因此,工业采用将依赖于分层控制架构。在这种设置中,GPT-5.6 充当监管智能——分析批次质量、重新规划配送路线、诊断间歇性硬件异常并协调工单——同时将即时的确定性电机控制留给低级微控制器和 EtherCAT 等现场总线网络。
部署这种混合结构需要谨慎的失效保护工程。如果 GPT-5.6 对不可能的运动路径产生幻觉或误解紧急状态寄存器,低级物理限制必须立即覆盖模型的指令。该技术的价值不在于取代成熟的工业安全控制器,而在于赋予这些控制器它们历来所缺乏的操作灵活性。
企业可行性与供应链遥测
GPT-5.6 最有可能实现即时投资回报的领域是在协调供应链运营的软件层。现代企业资源规划(ERP)系统和仓储管理平台以其脆弱性而闻名。它们擅长存储关系数据,但在综合非结构化的现实世界异常情况方面存在困难,例如突发的供应商交付延迟、区域运输天气干扰以及自动化仓储货架故障。
得益于庞大的上下文窗口和改进的工具验证,GPT-5.6 可以作为自主运营分析师。它可以在几分钟内摄取非结构化的装运清单,将其与车队跟踪系统的实时远程信息处理数据相关联,查询仓库库存数据库,并生成可操作的工单。该模型充当了互操作性转换层,无需人工调度员手动跨越断连的遗留数据库交叉核对差异报告。
至关重要的是,OpenAI 在此次发布中为工具执行实施了严格的验证协议。之前的模型版本在串联三个或更多连续的系统调用时,经常会出现语法漂移或幻觉 API 参数。GPT-5.6 引入了一个正式的执行沙盒,在执行前根据严格的模式验证函数参数,从而在多步自动化工作流中几乎消除了运行时语法错误。
安全标准、认证与未来之路
工业领域的运行节奏与消费类软件世界有着根本的不同。虽然软件即服务提供商可以在周末推送模型更新,但汽车制造厂或药品包装线是在严格的国际安全和合规框架下运行的,包括 ISO 13849、IEC 61508 和 FDA 验证协议。神经网络及其概率性和非确定性行为,与标准的确定性认证流程并不自然契合。
OpenAI 的文档承认了这一障碍,强调 GPT-5.6 旨在运行在具有确定性护栏的监督编排流水线中。对于一线工程师而言,未来几个月的挑战将不是评估该模型是否足够智能以辅助生产环境,而是设计必要的确定性中间件、安全门和网络架构,以在不损害操作安全或生产线正常运行时间的情况下进行部署。
通过 GPT-5.6,OpenAI 提供了一种超越理论基准、直接介入现代工业工程实际需求模型。随着硬件系统、传感器生态系统和工厂车间的日益复杂,能够准确解析物理世界并协调下游机器的基础模型将不再是实验性的奢侈品——它们将成为全球运营的标准基准。



Comments
No comments yet. Be the first!