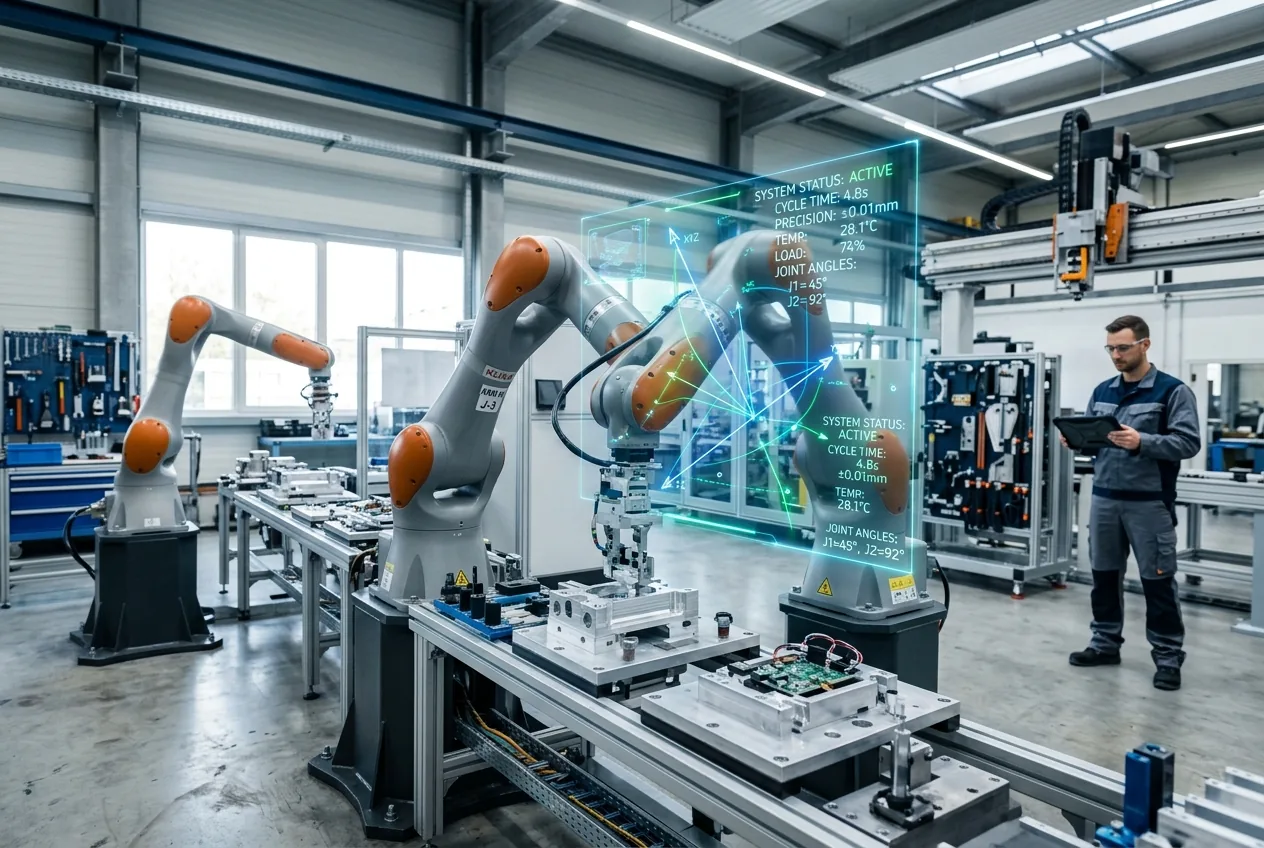
Quando OpenAI ha introdotto i suoi precedenti modelli di punta, il settore tecnologico li ha valutati principalmente attraverso il prisma del lavoro di conoscenza digitale: generazione di codice, riassunto di documenti e interfacce conversazionali simili a quelle umane. Con il rilascio di GPT-5.6, la conversazione ingegneristica è cambiata radicalmente. Invece di perseguire guadagni marginali nei benchmark di sintesi creativa, la più recente iterazione della famiglia "frontier" di OpenAI affronta i colli di bottiglia che hanno mantenuto i modelli di grandi dimensioni confinati in sandbox basate sul cloud: budget di latenza, integrazione deterministica degli strumenti, elaborazione spaziale ad alta risoluzione e telemetria del mondo fisico.
Per gli ingegneri aziendali, gli integratori di sistemi e gli specialisti della robotica, GPT-5.6 non arriva come una novità conversazionale, ma come un potenziale orchestratore per operazioni complesse e multilivello. I cambiamenti architettonici "sotto il cofano" indicano che OpenAI sta corteggiando attivamente i settori industriale, logistico e della produzione embedded. Combinando il ridimensionamento del calcolo durante l'inferenza con la tokenizzazione spazio-temporale nativa, il modello stabilisce un progetto su come i sistemi di base potrebbero, in futuro, supervisionare tutto, dalle celle di magazzino automatizzate agli adeguamenti della catena di approvvigionamento in tempo reale.
Cambiamenti architettonici ed economia dell'inferenza
Al centro di GPT-5.6 c'è un'architettura Mixture-of-Experts (MoE) rifattorizzata abbinata a un'allocazione dinamica del calcolo durante l'inferenza. Le generazioni precedenti spesso consumavano risorse computazionali identiche sia per rispondere a una domanda filosofica aperta sia per calcolare un percorso cinematico. GPT-5.6 implementa un ciclo di ragionamento adattivo, dedicando token di calcolo più profondi esclusivamente a calcoli deterministici a più fasi, verifica di macchine a stati e sequenze di chiamate API annidate, indirizzando al contempo le query semantiche più semplici attraverso percorsi di parametri altamente sparsi e a basso consumo energetico.
Questo profilo di esecuzione dinamica altera drasticamente l'economia unitaria dell'inferenza aziendale. Nell'automazione di fabbrica e nell'instradamento logistico, la spesa di calcolo non può essere illimitata; le garanzie di latenza e il costo per transazione operativa determinano la sostenibilità commerciale. Ottimizzando l'attivazione dei parametri durante gli output strutturati, OpenAI sostiene che GPT-5.6 riduca la latenza dei dati strutturati fino al 40 percento rispetto ai modelli precedenti. Questo miglioramento della velocità trasforma il modo in cui i sistemi analizzano la telemetria in arrivo dai controllori logici programmabili (PLC) e dai sensori di campo.
Inoltre, l'architettura introduce un supporto nativo per il grounding dello spazio degli stati. I meccanismi transformer tradizionali faticano con lunghe sequenze di dati scalari in tempo reale, come fluttuazioni di coppia, metriche di vibrazione o telemetria termica ad alta frequenza. GPT-5.6 incorpora un meccanismo ibrido di stato-attenzione in grado di acquisire flussi di sensori insieme a input testuali e visivi standard, fornendo al modello una base operativa molto più rilevante per gli ambienti hardware.
Colmare il divario spaziale dal pixel all'attuatore
Una delle limitazioni persistenti nell'applicazione dei modelli di base alla robotica è stata il problema della traduzione: convertire i token visivi in coordinate fisiche affidabili. Un modello potrebbe identificare accuratamente un componente disallineato su un nastro trasportatore, ma tradurre tale identificazione in pose di presa precise a 6 gradi di libertà (6-DoF) ha richiesto storicamente pipeline di visione artificiale esterne e risolutori di cinematica inversa dedicati.
GPT-5.6 integra la percezione della profondità spaziale nativamente nei suoi encoder visivi. Invece di trattare le immagini come griglie di pixel 2D piatte, il motore di visione decompone gli input visivi in approssimazioni voxel spaziali, consentendo al modello di ragionare direttamente su occlusione, scala fisica e tolleranze geometriche. Se integrato con software di fascia media come il Robot Operating System (ROS 2), il modello non si limita a impartire istruzioni testuali, ma genera waypoint di traiettoria strutturati che rispettano confini spaziali definiti.
Questa capacità spaziale affronta un punto critico nella produzione flessibile. Le celle di lavoro robotiche tradizionali richiedono una meticolosa programmazione manuale per ogni nuova geometria dei componenti. Un cambiamento nelle dimensioni dell'imballaggio o nell'orientamento del pezzo spesso blocca una linea per la re-indicizzazione. Ragionando sullo spazio volumetrico in tempo reale, GPT-5.6 consente ai veicoli a guida automatica (AGV) e ai bracci robotici articolati di adattarsi dinamicamente a scorte disposte male, imballaggi danneggiati o contenitori di prelievo non strutturati senza intervento umano.
Il divario di latenza: ragionamento cloud contro il margine deterministico
Nonostante questi progressi, un vincolo ingegneristico inevitabile governa l'implementazione di modelli linguistici di grandi dimensioni e multimodali nei sistemi fisici: il limite del calcolo in tempo reale. Nella meccatronica moderna, i cicli di controllo dei motori e i sistemi di prevenzione delle collisioni operano su programmi deterministici rigidi, che richiedono tipicamente frequenze di aggiornamento comprese tra 100 Hz e 1 kHz (da 10 millisecondi a 1 millisecondo). Qualsiasi mancato rispetto di queste scadenze comporta danni all'hardware o arresti di emergenza.
GPT-5.6 non opera, e non può operare, a livello di sub-millisecondi. Anche con un'aggressiva quantizzazione edge e collegamenti di rete ottimizzati, i tempi di andata e ritorno delle API e la generazione dell'inferenza rimangono nell'ordine delle decine o centinaia di millisecondi. Di conseguenza, l'adozione industriale dipenderà da un'architettura di controllo gerarchica. In questa configurazione, GPT-5.6 funge da intelligenza di supervisione — analizzando la qualità del lotto, riprogrammando i percorsi di consegna, diagnosticando anomalie hardware intermittenti e orchestrando gli ordini di lavoro — lasciando il controllo motorio deterministico immediato ai microcontrollori di basso livello e alle reti fieldbus come EtherCAT.
L'implementazione di questa struttura ibrida richiede un'attenta ingegneria di sicurezza. Se GPT-5.6 "allucina" un percorso di movimento impossibile o interpreta male un registro di stato di emergenza, i limiti fisici di basso livello devono sovrascrivere istantaneamente il modello. Il valore della tecnologia non risiede nella sostituzione dei comprovati controllori di sicurezza industriali, ma nel fornire a tali controllori la flessibilità operativa di cui sono storicamente privi.
Sostenibilità aziendale e telemetria della catena di approvvigionamento
Dove GPT-5.6 vedrà probabilmente il ritorno sull'investimento più immediato è nel livello software che coordina le operazioni della catena di approvvigionamento. I moderni sistemi di pianificazione delle risorse aziendali (ERP) e le piattaforme di gestione del magazzino sono notoriamente fragili. Eccellono nell'archiviazione di dati relazionali, ma faticano a sintetizzare anomalie del mondo reale non strutturate, come improvvisi ritardi nelle consegne dei fornitori, interruzioni regionali dei trasporti dovute al meteo e guasti ai sistemi di scaffalature automatizzate.
Dotato di ampie finestre contestuali e di una migliore verifica degli strumenti, GPT-5.6 funziona come un analista operativo autonomo. Può acquisire manifesti di spedizione non strutturati, correlarli con la telematica in tempo reale proveniente dai sistemi di tracciamento della flotta, interrogare i database dell'inventario di magazzino e generare ordini di lavoro azionabili in pochi minuti. Invece di richiedere ai supervisori umani di incrociare manualmente i rapporti di discrepanza su database legacy disconnessi, il modello funge da livello di traduzione per l'interoperabilità.
Fondamentalmente, OpenAI ha implementato rigorosi protocolli di validazione per l'esecuzione degli strumenti in questa versione. Le versioni precedenti del modello soffrivano spesso di deriva sintattica o argomenti API allucinati quando venivano concatenati tre o più chiamate di sistema consecutive. GPT-5.6 incorpora una sandbox di esecuzione formale che convalida gli argomenti delle funzioni rispetto a schemi rigorosi prima dell'esecuzione, eliminando virtualmente gli errori di sintassi durante il runtime nei flussi di lavoro automatizzati a più fasi.
Standard di sicurezza, certificazione e la strada da percorrere
Il settore industriale si muove a un ritmo fondamentalmente diverso rispetto al mondo del software consumer. Mentre un fornitore di software-as-a-service può rilasciare un aggiornamento del modello durante il fine settimana, uno stabilimento automobilistico o una linea di confezionamento farmaceutico operano secondo rigorosi quadri internazionali di sicurezza e conformità, inclusi gli standard ISO 13849, IEC 61508 e i protocolli di convalida FDA. Le reti neurali, con il loro comportamento probabilistico e non deterministico, non si allineano naturalmente ai processi di certificazione deterministici standard.
La documentazione di OpenAI riconosce questo ostacolo, sottolineando che GPT-5.6 è progettato per funzionare all'interno di pipeline di orchestrazione supervisionate dotate di barriere (guardrail) deterministiche. Per gli ingegneri sul campo, la sfida nei prossimi mesi non sarà valutare se il modello sia abbastanza intelligente da assistere negli ambienti di produzione. Piuttosto, la sfida sarà progettare il middleware deterministico, i cancelli di sicurezza e le architetture di rete necessarie per implementarlo senza compromettere la sicurezza operativa o il tempo di attività della linea.
Con GPT-5.6, OpenAI ha fornito un modello che supera i benchmark teorici e si confronta direttamente con le realtà pragmatiche della moderna ingegneria industriale. Man mano che i sistemi hardware, gli ecosistemi di sensori e i reparti di fabbrica diventano sempre più complessi, i modelli di base in grado di analizzare accuratamente il mondo fisico e orchestrare le macchine a valle cesseranno di essere un lusso sperimentale: diventeranno lo standard di riferimento delle operazioni globali.



Comments
No comments yet. Be the first!