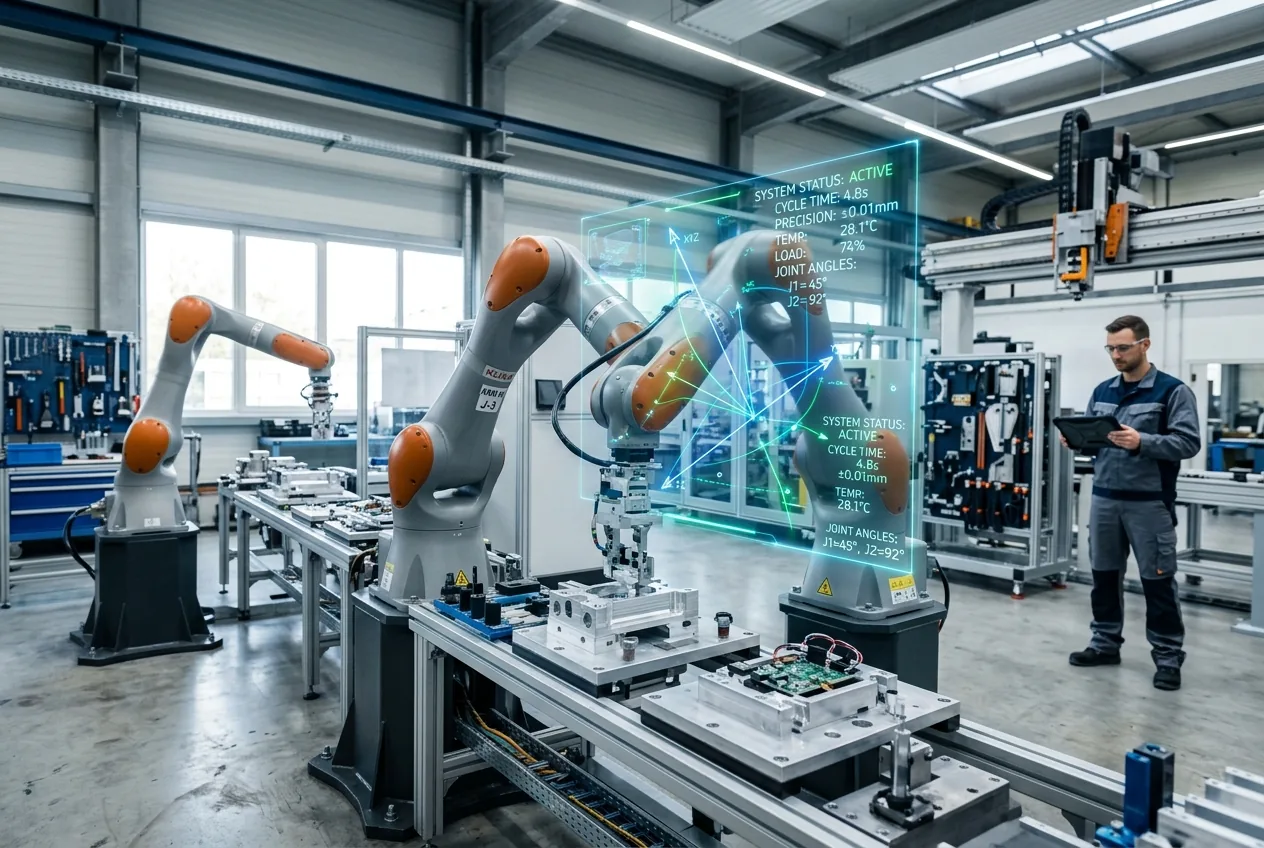
Cuando OpenAI presentó sus modelos insignia anteriores, el sector tecnológico los evaluó en gran medida a través del prisma del trabajo de conocimiento digital: generación de código, resumen de documentos e interfaces conversacionales similares a las humanas. Con el lanzamiento de GPT-5.6, la conversación de ingeniería ha cambiado fundamentalmente. En lugar de buscar ganancias marginales en los puntos de referencia de síntesis creativa, la iteración más reciente en la familia de vanguardia de OpenAI aborda los cuellos de botella que han mantenido a los grandes modelos confinados dentro de entornos de pruebas basados en la nube: presupuestos de latencia, integración determinista de herramientas, procesamiento espacial de alta resolución y telemetría del mundo físico.
Para los ingenieros empresariales, integradores de sistemas y especialistas en robótica, GPT-5.6 llega no como una novedad conversacional, sino como un orquestador potencial para operaciones complejas y de varios niveles. Los cambios arquitectónicos subyacentes indican que OpenAI está cortejando activamente a los sectores industrial, logístico y de fabricación integrada. Al combinar el escalado de cómputo durante la inferencia con la tokenización espacio-temporal nativa, el modelo establece un modelo de cómo los sistemas fundamentales podrían eventualmente supervisar todo, desde celdas de almacén automatizadas hasta ajustes de la cadena de suministro en tiempo real.
Cambios arquitectónicos y economía de la inferencia
En el centro de GPT-5.6 se encuentra una arquitectura de Mezcla de Expertos (MoE) refactorizada, combinada con una asignación dinámica de cómputo durante la inferencia. Las generaciones anteriores a menudo consumían recursos computacionales equivalentes, ya fuera para responder a una consulta filosófica abierta o para calcular una trayectoria cinemática. GPT-5.6 implementa un bucle de razonamiento adaptativo, dedicando tokens de cómputo más profundos estrictamente a cálculos deterministas de varios pasos, verificación de máquinas de estado y secuencias de llamadas a herramientas de API anidadas, mientras dirige consultas semánticas más simples a través de rutas de parámetros altamente dispersas y de bajo consumo.
Este perfil de ejecución dinámica altera drásticamente la economía unitaria de la inferencia empresarial. En la automatización de fábricas y el enrutamiento logístico, el gasto en cómputo no puede ser ilimitado; las garantías de latencia y el costo por transacción operativa determinan la viabilidad comercial. Al optimizar la activación de parámetros durante las salidas estructuradas, OpenAI afirma que GPT-5.6 reduce la latencia de datos estructurados hasta en un 40 por ciento en comparación con los modelos anteriores. Esta mejora en la velocidad transforma la forma en que los sistemas analizan la telemetría entrante de los controladores lógicos programables (PLC) y los sensores de campo.
Además, la arquitectura introduce soporte nativo para la conexión a tierra del espacio de estados. Los mecanismos tradicionales de tipo transformer tienen dificultades con secuencias largas de datos escalares en tiempo real, como fluctuaciones de par, métricas de vibración o telemetría térmica de alta frecuencia. GPT-5.6 incorpora un mecanismo híbrido de estado-atención capaz de ingerir flujos de datos de sensores junto con entradas textuales y visuales estándar, lo que otorga al modelo una base operativa mucho más relevante para los entornos de hardware.
Superando la brecha espacial del píxel al actuador
Una de las limitaciones persistentes de la aplicación de modelos fundamentales a la robótica ha sido el problema de la traducción: convertir tokens visuales en coordenadas físicas fiables. Un modelo podría identificar con precisión una pieza desalineada en una cinta transportadora de ensamblaje, pero traducir esa identificación en posturas de agarre precisas de 6 grados de libertad (6-DoF) requería históricamente canales externos de visión artificial y solucionadores de cinemática inversa dedicados.
GPT-5.6 integra la percepción de profundidad espacial de forma nativa dentro de sus codificadores visuales. En lugar de tratar las imágenes como cuadrículas de píxeles 2D planas, el motor de visión descompone las entradas visuales en aproximaciones de vóxeles espaciales, lo que permite al modelo razonar sobre la oclusión, la escala física y las tolerancias geométricas directamente. Cuando se integra con software de nivel intermedio como el Robot Operating System (ROS 2), el modelo no solo emite instrucciones textuales, sino que genera puntos de trayectoria estructurados que se ajustan a los límites espaciales definidos.
Esta capacidad espacial aborda un punto crítico en la fabricación flexible. Las células de trabajo robóticas tradicionales requieren una programación manual minuciosa para cada nueva geometría de componente. Un cambio en las dimensiones del embalaje o en la orientación de la pieza a menudo detiene una línea para volver a indexar. Al razonar sobre el espacio volumétrico en tiempo real, GPT-5.6 permite que los vehículos de guiado automático (AGV) y los brazos robóticos articulados se adapten dinámicamente a existencias mal colocadas, embalajes dañados o contenedores de preparación de pedidos no estructurados sin intervención humana.
La brecha de latencia: el razonamiento en la nube frente al borde determinista
A pesar de estos avances, una restricción de ingeniería inevitable gobierna la implementación de modelos lingüísticos y multimodales grandes en sistemas físicos: el límite de cómputo en tiempo real. En la mecatrónica moderna, los bucles de control de motor y los sistemas de evitación de colisiones funcionan con calendarios deterministas estrictos, que suelen requerir frecuencias de actualización de entre 100 Hz y 1 kHz (de 10 milisegundos a 1 milisegundo). Cualquier incumplimiento de estos plazos resulta en daños al hardware o paradas de emergencia.
GPT-5.6 no funciona, ni puede funcionar, a nivel de sub-milisegundo. Incluso con una cuantización de borde agresiva y enlaces de red optimizados, los tiempos de ida y vuelta de la API y la generación de inferencias permanecen en el rango de decenas a cientos de milisegundos. En consecuencia, la adopción industrial dependerá de una arquitectura de control jerárquica. En esta configuración, GPT-5.6 sirve como la inteligencia supervisora (analizando la calidad de los lotes, replanificando rutas de entrega, diagnosticando anomalías intermitentes en el hardware y orquestando órdenes de trabajo), mientras deja el control motor determinista inmediato a microcontroladores de bajo nivel y redes de bus de campo como EtherCAT.
La implementación de esta estructura híbrida exige una ingeniería a prueba de fallos cuidadosa. Si GPT-5.6 alucina una trayectoria de movimiento imposible o malinterpreta un registro de estado de emergencia, los límites físicos de bajo nivel deben anular al modelo al instante. El valor de la tecnología no reside en reemplazar los controladores de seguridad industriales probados, sino en dotar a esos controladores de la flexibilidad operativa de la que históricamente han carecido.
Viabilidad empresarial y telemetría de la cadena de suministro
Donde es probable que GPT-5.6 vea su retorno de inversión más inmediato es en la capa de software que coordina las operaciones de la cadena de suministro. Los sistemas modernos de planificación de recursos empresariales (ERP) y las plataformas de gestión de almacenes son notoriamente frágiles. Destacan en el almacenamiento de datos relacionales, pero tienen dificultades para sintetizar anomalías del mundo real no estructuradas, como retrasos repentinos en las entregas de los proveedores, interrupciones climáticas en el transporte regional y fallos en las estanterías de almacenamiento automatizado.
Equipado con amplias ventanas contextuales y una verificación de herramientas mejorada, GPT-5.6 funciona como un analista operativo autónomo. Puede ingerir manifiestos de envío no estructurados, correlacionarlos con telemática en vivo de sistemas de seguimiento de flotas, consultar bases de datos de inventario de almacenes y generar órdenes de trabajo procesables en minutos. En lugar de requerir que los despachadores humanos crucen manualmente informes de discrepancias a través de bases de datos heredadas desconectadas, el modelo actúa como una capa de traducción de interoperabilidad.
Crucialmente, OpenAI ha implementado estrictos protocolos de validación para la ejecución de herramientas en esta versión. Las versiones anteriores del modelo sufrían con frecuencia de deriva sintáctica o argumentos de API alucinados al encadenar tres o más llamadas al sistema consecutivas. GPT-5.6 incorpora un entorno de pruebas de ejecución formal que valida los argumentos de la función frente a esquemas estrictos antes de la ejecución, eliminando prácticamente los errores de sintaxis en tiempo de ejecución durante flujos de trabajo automatizados de varios pasos.
Normas de seguridad, certificación y el camino a seguir
El sector industrial se mueve a un ritmo fundamentalmente diferente al del mundo del software de consumo. Mientras que un proveedor de software como servicio puede realizar una actualización de modelo durante el fin de semana, una planta de fabricación de automóviles o una línea de envasado farmacéutico opera bajo marcos rigurosos de seguridad y cumplimiento internacional, incluidos la ISO 13849, la IEC 61508 y los protocolos de validación de la FDA. Las redes neuronales, con su comportamiento probabilístico y no determinista, no se alinean naturalmente con los procesos de certificación deterministas estándar.
La documentación de OpenAI reconoce este obstáculo, enfatizando que GPT-5.6 está diseñado para ejecutarse dentro de tuberías de orquestación supervisadas que cuentan con barandillas deterministas. Para los ingenieros en el campo, el desafío en los próximos meses no será evaluar si el modelo es lo suficientemente inteligente como para ayudar en los entornos de producción. Más bien, el desafío será diseñar el middleware determinista, las puertas de seguridad y las arquitecturas de red necesarias para implementarlo sin comprometer la seguridad operativa o el tiempo de actividad de la línea.
Con GPT-5.6, OpenAI ha entregado un modelo que supera los puntos de referencia teóricos y se involucra directamente con las realidades pragmáticas de la ingeniería industrial moderna. A medida que los sistemas de hardware, los ecosistemas de sensores y las plantas de fábrica se vuelven cada vez más complejos, los modelos fundamentales que pueden analizar con precisión el mundo físico y orquestar máquinas posteriores dejarán de ser un lujo experimental: se convertirán en la base estándar de las operaciones globales.



Comments
No comments yet. Be the first!