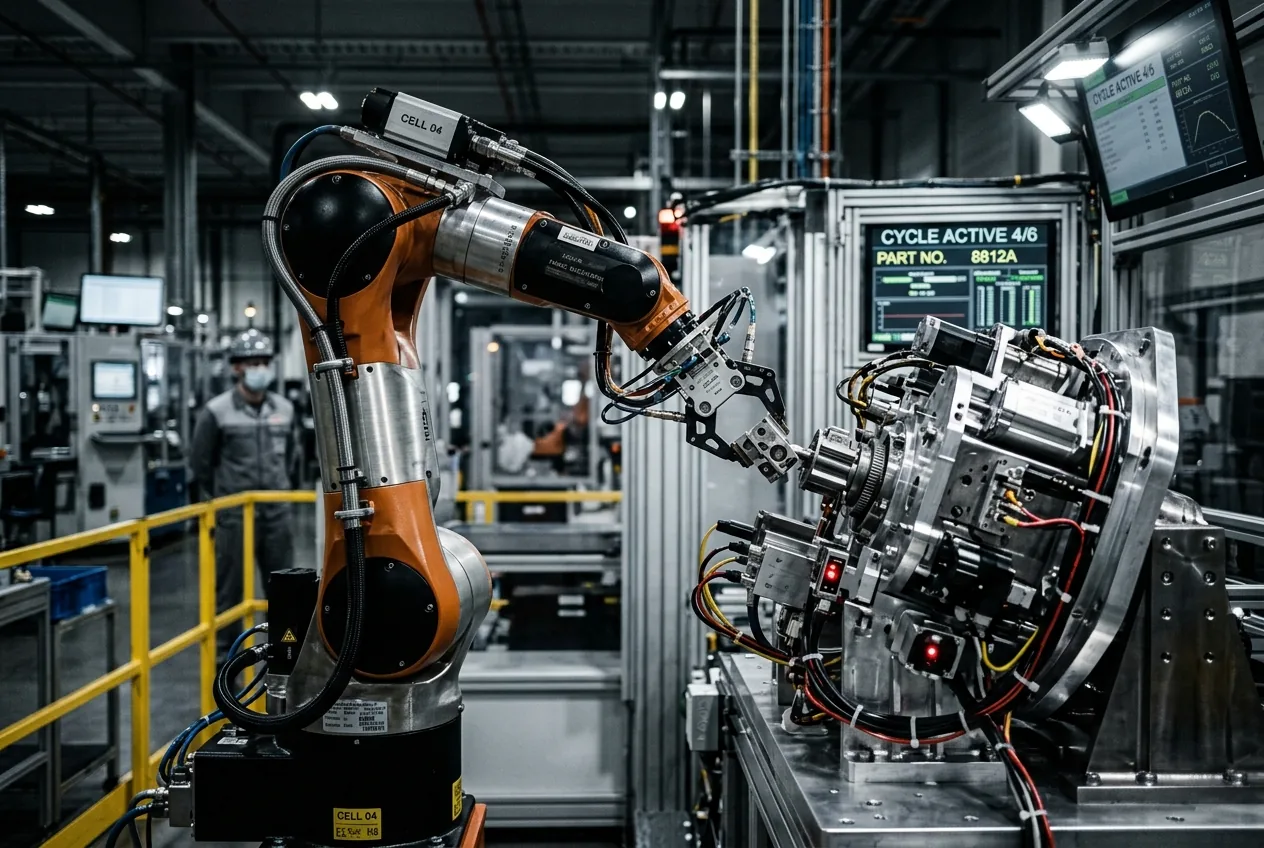
Wenn führende Modelle der Künstlichen Intelligenz ihre klassischen Demonstrationsläufe absolvieren, bewertet das Silicon Valley sie meist durch das enge Prisma digitaler Produktivität: automatisierte Programmierung, Konversationsfluss und die Erzeugung synthetischer Medien. Doch die neuesten Fähigkeitsdemonstrationen aus dem technischen Ökosystem von OpenAI und Microsoft deuten auf eine weitaus folgenschwerere Verschiebung hin. Frontier-Modelle analysieren nicht mehr nur natürlichsprachliche Abfragen; sie navigieren systematisch durch komplexe kausale Logik, räumliches Denken und betriebliche Echtzeit-Telemetrie. Für diejenigen von uns, die das Geschehen aus der Fabrikhalle und dem Robotiklabor beobachten, stellen die neuesten Modell-Benchmarks etwas fundamental anderes dar als frühere Iterationen. Wir erleben den allmählichen Übergang großer Sprachmodelle von Hochgeschwindigkeits-Schreibkräften zu generalisierten Planungs-Engines, die mit mechanischen Systemen interagieren können.
Die technischen Demonstrationen unterstreichen eine Architektur, die auf adaptivem Test-Time Compute, multimodaler Sensorfusion und struktureller Problemzerlegung basiert. Anstatt sich ausschließlich auf die statistische Token-Anpassung mittels Brute-Force zu verlassen, die während des Vortrainings akkumuliert wurde, widmet die neueste Frontier-Pipeline variable Inferenz-Budgets dazu, ihre eigenen Zwischenschritte zu verifizieren, bevor sie eine Ausgabe generiert. In der Softwareentwicklung verhindert dies stille Logikfehler. Im Maschinenbau, der Automatisierung und der Lieferkettenlogistik verändert diese Fähigkeit die grundlegende Kalkulation darüber, ob ein neuronales Netzwerk in der Nähe von physischer Kapitalausrüstung überhaupt vertrauenswürdig ist.
Die Mechanik des Test-Time Compute
Um zu verstehen, warum die neueste Iteration für die Schwerindustrie von Bedeutung ist, muss man den Wandel bei der Zuteilung von Rechenressourcen betrachten. Über mehrere Jahre folgte der Fortschritt der Frontier-KI empirischen Skalierungsgesetzen, die vom Vortraining dominiert wurden: die Einspeisung größerer Mengen an Text und Bildern in immer größere Cluster von Grafikprozessoren über längere Trainingsläufe hinweg. Obwohl dies effektiv war, um die latente Wissensbasis eines Modells zu erweitern, führte dieser Ansatz regelmäßig zu Modellen, die anfällig für katastrophale Halluzinationen waren, wenn sie mit Grenzfällen in der klassischen Physik oder mehrstufigen kinematischen Berechnungen konfrontiert wurden.
Das neuere Betriebsparadigma verlagert das enorme Rechengewicht in Inferenz-Zeit-Logikketten. Wenn das Modell mit einem mehrschichtigen Diagnoseproblem konfrontiert wird – etwa einer untypischen thermischen Vibrationssignatur an einer sekundären Turbinenwelle –, gibt es nicht sofort eine oberflächliche Antwort aus. Stattdessen formuliert es systematisch interne Hypothesen, fragt simulierte physikalische Randbedingungen ab, prüft auf mathematische Inkonsistenzen und schließt ungültige Entscheidungspfade aus, bevor es zu einer Schlussfolgerung gelangt. Diese bewusste, pseudo-deterministische Logikschleife reduziert drastisch die unvorhersehbaren Fehlermodi, die Maschinenbauer lange Zeit davon abgehalten haben, große Sprachmodelle in kritischen Regelkreisen einzusetzen.
In praktischen Demonstrationen hat diese Architektur komplexe strukturelle Schaltpläne bewältigt und multidimensionale Konstruktionszeichnungen (CAD-Metadaten) parallel zu Echtzeit-Zeitreihen-Telemetrie ausgewertet. Frühere multimodale Modelle konnten Komponenten in einem Bild identifizieren und eine Hydraulikpumpe oder einen elektrischen Schrittmotor mit angemessener Genauigkeit erkennen. Die neuesten Demonstrationen gehen weiter: Das Modell verfolgt hydraulische Flüssigkeitspfade, berechnet Durchflussbeschränkungen basierend auf der Dokumentation der Ventilstellungen und schlussfolgert, warum ein spezifischer Druckabfall im Verteiler drei Schritte weiter in der mechanischen Pipeline auftrat.
Die Brücke zwischen Cloud-Intelligenz und dem Edge-Flaschenhals
Trotz der gezeigten analytischen Durchbrüche stößt der ungebremste Optimismus rund um Cloud-gehostete Frontier-Modelle auf eine technische Realität: Latenz. Die hochmodernen Demonstrationen stützen sich auf hochdichte Rechenzentren, die in den Supercomputing-Clustern von Microsoft Azure verankert sind und spezialisierte Beschleuniger, Speicher mit hoher Bandbreite und flüssigkeitsgekühlte Hardware-Racks nutzen. Die Kommunikation mit diesen Clustern führt zu Round-Trip-Latenzen, die in Hunderten von Millisekunden, wenn nicht gar Sekunden, gemessen werden.
In der industriellen Automatisierung operiert die übergeordnete Planung in einer völlig anderen Taktung als die Echtzeit-Hardwareausführung. Ein Roboterarm, der unsortierte Schmiedeteile aus einem Behälter greift, verlässt sich auf deterministische Feldbusprotokolle wie EtherCAT oder PROFINET, die Zykluszeiten zwischen einer und zehn Millisekunden aufweisen. Wenn ein Steuersignal sein deterministisches Zeitfenster verpasst, wird ein Not-Halt ausgelöst, um mechanische Kollisionen oder Verletzungen von Arbeitern zu verhindern. Folglich werden Frontier-Logik-Engines in absehbarer Zeit keine speicherprogrammierbaren Steuerungen (SPS) oder eingebetteten Motortreiber ersetzen.
Stattdessen basiert die tragfähige Architektur, die aus diesen Demonstrationen hervorgeht, auf hierarchischen Steuerungstopologien. Das Frontier-Modell fungiert als kognitiver Vorgesetzter auf der Ebene der Betriebstechnologie. Es überwacht den Durchsatz auf Makroebene, plant dynamische Werkzeugwege, diagnostiziert intermittierende Maschinendegenerationen und rekompiliert dynamisch übergeordnete Steuerungsroutinen. Diese kompilierten Routinen werden dann an robuste industrielle Edge-Computer und Mikrocontroller übertragen, auf denen Echtzeitbetriebssysteme laufen. Diese Arbeitsteilung bewahrt die physische Sicherheit und verleiht automatisierten Anlagen gleichzeitig ein Maß an betrieblicher Flexibilität, das fest programmierte Kontaktplan-Logik niemals bieten könnte.
Räumliche Intelligenz und die kinematische Herausforderung
Die vielleicht technisch anspruchsvollste Grenze, die in der neuesten Arbeit von OpenAI aufgezeigt wurde, ist die Synthese räumlicher Intelligenz. In der Robotik wurde Sehen historisch als entkoppelte Pipeline behandelt: Ein Objekterkennungsalgorithmus begrenzt ein Element, ein externer Tiefensensor erzeugt eine Punktwolke und ein Inverskinematik-Solver berechnet die Gelenkwinkel für einen Endeffektor. Dieser fragmentierte Ansatz ist bekanntermaßen spröde und kämpft mit reflektierenden metallischen Oberflächen, verformbaren Objekten und sich verändernder Umgebungsbeleuchtung in der Fabrik.
Einheitliche multimodale Modelle verarbeiten direkte visuelle Streams, Tiefenkarten und taktile Feedback-Arrays und bauen so eine interne latente Repräsentation von physischem Volumen und Massenverteilung auf. In jüngsten Benchmark-Evaluierungen demonstrierte das Modell die Fähigkeit, vorherzusagen, wie sich unorganisierte Komponenten bei mechanischem Kontakt verschieben würden, wodurch effektiv eine interne physikalische Annäherung durchgeführt wird. Für Logistikzentren, die heterogene Fracht verwalten, und Fertigungslinien, die schnelle Produktwechsel handhaben, ist dies der Unterschied zwischen einem Roboter, der bei unerwartetem physischen Widerstand anhält, und einem, der ein Objekt basierend auf dynamischer Gewichtsverlagerung neu greift.
Die Durchführung physikalischer Simulationen ausschließlich im latenten Vektorraum bleibt jedoch anfällig für subtile physikalische Fehler. Während das Modell exzellente visuelle Alltagskenntnisse besitzt, fehlt ihm noch ein intrinsisches, grundlegendes Verständnis von Thermodynamik, metallurgischem Verschleiß und Reibungskoeffizienten unter extremen Belastungen. Ingenieure können Berechnungen zum Werkzeugverschleiß oder Vorhersagen zur strukturellen Ermüdung nicht einfach an ein tiefes neuronales Netz übergeben, ohne dessen Ausgaben in verifizierten, deterministischen physikalischen Bibliotheken wie Finite-Elemente-Analyse-Software (FEA) zu verankern. Die aktuellen Demonstrationen beweisen, dass KI den Problemaufbau formulieren kann; menschliche Ingenieure und klassische numerische Solver müssen die Mathematik jedoch nach wie vor validieren.
Die Rechenökonomie moderner Lieferketten
Jenseits der technischen Architektur liegt die unvermeidliche Realität der Stückkosten. Das Training und der Betrieb von Frontier-Modellen erfordern atemberaubende Investitionsausgaben, was sich in den massiven Erweiterungen der Rechenzentrumsinfrastruktur, spezialisierten Umspannwerken und Hochleistungs-Interconnects von Microsoft widerspiegelt. Damit ein Unternehmen die Integration eines hochmodernen Modells in seine Fertigung oder Lagerhaltung rechtfertigen kann, muss das System klare betriebliche Kosteneinsparungen liefern, die die Inferenz-Token-Gebühren ausgleichen.
Die derzeitige industrielle Automatisierung setzt auf starre Standardisierung, da die Standardisierung eines Fließbands billiger ist als die Einstellung von Integrationsingenieuren, die ständig Roboter umprogrammieren müssen. Wenn Frontier-Modelle die Software-Integrationskosten der Industrierobotik senken, indem sie autonom gültigen, verifizierten Maschinencode für kundenspezifische Fertigungsläufe generieren, verschiebt sich das Gleichgewicht der Investitionsausgaben. Kleine und mittlere Hersteller könnten plötzlich eine hochflexible Automatisierung bei geringen Stückzahlen erreichen – eine Fähigkeit, die historisch großen Automobilmontagewerken mit tiefen Ingenieurkapazitäten vorbehalten war.
Der Return on Investment wird nicht durch den Ersatz menschlicher Mitarbeiter durch neuartige humanoide Roboter mit Cloud-APIs erzielt. Er wird durch die Reduzierung ungeplanter Stillstandszeiten in der Prozessindustrie kommen. Wenn eine chemische Verarbeitungsanlage oder ein Strangguss-Stahlwerk einen ungeplanten Ausfall erlebt, werden die Verluste in Zehntausenden von Dollar pro Minute gemessen. Ein überwachendes Frontier-Modell, das in der Lage ist, akustische Sensoren, Wärmebildtechnik, Wartungshistorien und Betriebshandbücher miteinander zu verknüpfen, um einen drohenden mechanischen Ausfall Stunden vor einer katastrophalen Blockade zu isolieren, amortisiert sein jährliches Rechenbudget in einer einzigen Schicht.
Der lange Weg vom Benchmark zum Shop Floor
Die iterativen technischen Fortschritte von OpenAI definieren weiterhin die Grenzen synthetischer Schlussfolgerungen neu und zeigen, dass Maschinenintelligenz über konversationelle Spielereien hinaus in komplexe, mehrstufige logische Deduktionen vordringen kann. Die Ingenieursgemeinschaft muss diese Fähigkeitsdemonstrationen mit einer Mischung aus Begeisterung und professioneller Skepsis betrachten. Die Demonstration räumlicher Schlussfolgerungen in einer Evaluierungsumgebung unterscheidet sich grundlegend vom Betrieb innerhalb eines Stahlpresswerks, das von elektromagnetischen Störungen, hydraulischem Nebel und intensiven mechanischen Vibrationen gesättigt ist.



Kommentare
Noch keine Kommentare. Seien Sie der Erste!