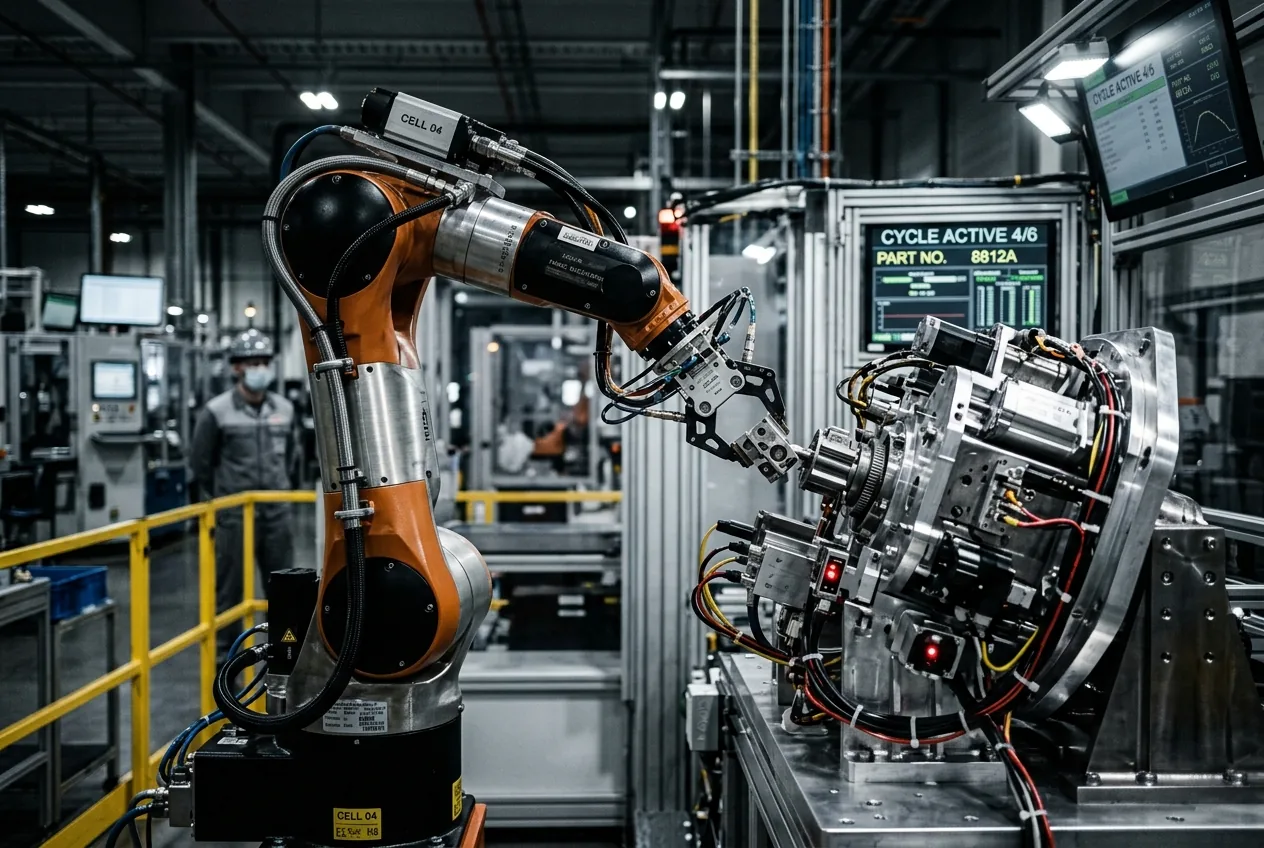
Quando i modelli di intelligenza artificiale di frontiera eseguono le loro tradizionali dimostrazioni, la Silicon Valley li valuta solitamente attraverso il prisma limitato della produttività digitale: programmazione automatizzata, fluidità conversazionale e generazione di media sintetici. Eppure, le ultime dimostrazioni di capacità provenienti dall'ecosistema tecnico di OpenAI e Microsoft indicano un cambiamento molto più significativo. I modelli di frontiera non si limitano più a elaborare query in linguaggio naturale; navigano sistematicamente attraverso logiche causali complesse, ragionamento spaziale e telemetria operativa in tempo reale. Per chi di noi osserva dal piano di fabbrica e dai laboratori di robotica, gli ultimi benchmark dei modelli rappresentano qualcosa di fondamentalmente diverso dalle iterazioni precedenti. Stiamo assistendo alla transizione graduale dei modelli linguistici di grandi dimensioni da scribi digitali ad alta velocità a motori di pianificazione generalizzati, capaci di interfacciarsi con sistemi meccanici.
Le dimostrazioni tecniche mettono in risalto un'architettura perfezionata attorno al calcolo adattivo in fase di test (test-time compute), alla fusione di sensori multimodali e alla scomposizione strutturale dei problemi. Invece di fare affidamento interamente sul "brute-force" della corrispondenza statistica dei token accumulata durante il pre-addestramento, l'ultima pipeline di frontiera dedica budget di inferenza variabili per verificare i propri passaggi intermedi prima di generare un output. Nello sviluppo software, questo previene bug logici silenziosi. Nell'ingegneria meccanica, nell'automazione e nella logistica della catena di approvvigionamento, questa capacità cambia il calcolo fondamentale riguardo alla possibilità di affidare a una rete neurale il controllo di beni strumentali fisici.
La meccanica del calcolo in fase di test
Per capire perché l'ultima iterazione sia importante per l'industria pesante, bisogna analizzare il cambiamento nel modo in cui vengono allocate le risorse computazionali. Per diversi anni, il progresso dell'IA di frontiera ha seguito leggi di scala empiriche dominate dal pre-addestramento: fornire quantità maggiori di testo e immagini a cluster più grandi di unità di elaborazione grafica durante cicli di addestramento più lunghi. Sebbene efficace per ampliare la base di conoscenze latenti di un modello, questo approccio ha regolarmente prodotto modelli inclini ad allucinazioni catastrofiche quando confrontati con casi limite nella fisica reale o calcoli cinematici a più fasi.
Il nuovo paradigma operativo sposta un notevole peso computazionale verso catene di ragionamento in fase di inferenza. Quando viene presentato un problema diagnostico a più livelli — come una firma di vibrazione termica anomala su un albero di una turbina secondaria — il modello non emette istantaneamente una risposta superficiale. Al contrario, formula sistematicamente ipotesi interne, interroga vincoli fisici simulati, verifica incongruenze matematiche e pota i rami decisionali non validi prima di giungere a una conclusione. Questo ciclo di ragionamento deliberato e pseudo-deterministico riduce drasticamente le modalità di guasto irregolari che hanno a lungo reso gli ingegneri meccanici esitanti nell'implementare modelli linguistici di grandi dimensioni in cicli di controllo critici.
Nelle dimostrazioni pratiche, questa architettura ha gestito complessi schemi strutturali, analizzando disegni tecnici multidimensionali (metadati CAD) insieme a telemetrie di serie temporali in tempo reale. I precedenti modelli multimodali riuscivano a identificare i componenti in un'immagine, riconoscendo una pompa idraulica o un motore passo-passo elettrico con una precisione ragionevole. Le ultime dimostrazioni vanno oltre: il modello traccia i percorsi del fluido idraulico, calcola le restrizioni di flusso basandosi sulla documentazione dello stato delle valvole e deduce il motivo per cui si è verificato un calo di pressione specifico nel collettore tre passaggi più a valle nella pipeline meccanica.
Colmare il divario tra intelligenza cloud e il collo di bottiglia "edge"
Nonostante le scoperte analitiche in mostra, una realtà ingegneristica frena l'ottimismo sfrenato che circonda i modelli di frontiera ospitati sul cloud: la latenza. Le dimostrazioni all'avanguardia si basano su data center ad alta densità ancorati ai cluster di supercalcolo di Microsoft Azure, sfruttando acceleratori personalizzati, memoria a larghezza di banda elevata e rack hardware raffreddati a liquido. La comunicazione con questi cluster introduce latenze di andata e ritorno misurate in centinaia di millisecondi, se non in secondi.
Nell'automazione industriale, la pianificazione di alto livello opera su un dominio temporale completamente diverso rispetto all'esecuzione hardware in tempo reale. Un braccio robotico che preleva pezzi forgiati non selezionati da un contenitore si affida a protocolli di fieldbus deterministici come EtherCAT o PROFINET, che gestiscono tempi di ciclo tra uno e dieci millisecondi. Se un segnale di controllo perde la sua finestra deterministica, si attiva un arresto di emergenza per evitare collisioni meccaniche o lesioni ai lavoratori. Di conseguenza, i motori di ragionamento di frontiera non sostituiranno a breve termine i controllori logici programmabili (PLC) o i driver motore integrati.
Invece, l'architettura praticabile che emerge da queste dimostrazioni si basa su topologie di controllo gerarchiche. Il modello di frontiera opera come un supervisore cognitivo, posizionato a livello della tecnologia operativa (OT). Monitora il throughput a livello macro, pianifica percorsi utensile dinamici, diagnostica il degrado intermittente delle macchine e ricompila dinamicamente le routine di controllo ad alto livello. Tali routine compilate vengono poi inviate verso il basso a computer industriali edge robusti e microcontrollori che eseguono sistemi operativi in tempo reale. Questa divisione del lavoro preserva la sicurezza fisica pur garantendo finalmente agli impianti automatizzati un grado di flessibilità operativa che la logica ladder cablata non potrebbe mai offrire.
Intelligenza spaziale e sfida cinematica
Forse la frontiera tecnicamente più impegnativa mostrata nell'ultimo lavoro di OpenAI è la sintesi dell'intelligenza spaziale. Nella robotica, la visione è stata storicamente trattata come una pipeline disaccoppiata: un algoritmo di rilevamento oggetti delimita un elemento, un sensore di profondità esterno genera una nuvola di punti e un solutore di cinematica inversa calcola gli angoli dei giunti per l'effettore finale. Questo approccio frammentato è notoriamente fragile, poiché fatica con superfici metalliche riflettenti, oggetti deformabili e il cambiamento dell'illuminazione ambientale in fabbrica.
I modelli multimodali unificati elaborano direttamente flussi visivi grezzi, mappe di profondità e array di feedback tattile, costruendo una rappresentazione latente interna del volume fisico e della distribuzione di massa. Nelle recenti valutazioni di benchmark, il modello ha dimostrato la capacità di prevedere come i componenti non organizzati si sposterebbero se sottoposti a contatto meccanico, eseguendo effettivamente un'approssimazione fisica interna. Per gli hub logistici che gestiscono merci eterogenee e per le linee di produzione che devono gestire rapidi cambi di prodotto, questo segna la differenza tra un robot che si arresta a causa di una resistenza fisica imprevista e uno che riafferra un oggetto basandosi sulla ridistribuzione dinamica del peso.
Tuttavia, eseguire simulazioni fisiche interamente nello spazio vettoriale latente rimane incline a sottili errori fisici. Sebbene il modello eccella nel senso comune visivo, manca ancora di una comprensione intrinseca e fondamentale della termodinamica, dell'usura metallurgica e dei coefficienti di attrito sotto carichi estremi. Gli ingegneri non possono semplicemente affidare calcoli sull'usura degli utensili o previsioni sulla fatica strutturale a una rete neurale profonda senza ancorarne gli output a librerie di fisica deterministica verificate, come il software di analisi agli elementi finiti (FEA). Le attuali dimostrazioni provano che l'IA può formulare l'impostazione del problema; gli ingegneri umani e i solutori numerici classici devono ancora convalidare la matematica.
L'economia computazionale delle moderne catene di approvvigionamento
Oltre all'architettura tecnica risiede l'inevitabile realtà dell'economia unitaria. L'addestramento e l'erogazione di modelli di frontiera richiedono spese in conto capitale sbalorditive, riflesse nelle massicce espansioni di Microsoft delle infrastrutture dei data center, delle sottostazioni elettriche specializzate e delle interconnessioni ad alte prestazioni. Affinché un'azienda giustifichi l'integrazione di un modello all'avanguardia nella propria impronta produttiva o di magazzino, il sistema deve fornire chiare riduzioni dei costi operativi che compensino le tariffe dei token di inferenza.
L'attuale automazione aziendale si affida a una standardizzazione rigida perché standardizzare una linea di assemblaggio è più economico che assumere ingegneri di integrazione per riprogrammare costantemente i robot. Se i modelli di frontiera riducono il costo dell'integrazione software nella robotica industriale generando autonomamente codice macchina valido e verificato per cicli di produzione personalizzati, l'equilibrio delle spese in conto capitale si sposta. I produttori di piccole e medie dimensioni potrebbero improvvisamente raggiungere un'automazione ad alta varietà e basso volume, una capacità storicamente riservata ai massicci impianti di assemblaggio automobilistico con ampi team di ingegneria.
Il ritorno sull'investimento non deriverà dalla sostituzione degli operatori umani con robot umanoidi basati su API cloud. Deriverà dalla riduzione dei tempi di inattività non pianificati nelle industrie di processo pesante. Quando un impianto di lavorazione chimica o un'acciaieria a colata continua subisce un'interruzione imprevista, le perdite si misurano in decine di migliaia di dollari al minuto. Un modello di frontiera di supervisione capace di incrociare sensori acustici, termografia, cronologia della manutenzione e manuali operativi per isolare un guasto meccanico imminente ore prima di un blocco catastrofico ripaga il suo budget di calcolo annuale in un solo turno.
Il lungo percorso dal benchmark al piano di fabbrica
I progressi tecnici iterativi di OpenAI continuano a ridefinire i confini del ragionamento sintetico, dimostrando che l'intelligenza delle macchine può superare i trucchi da salotto conversazionali per entrare nel campo della deduzione logica complessa e multilivello. La comunità ingegneristica deve guardare a queste dimostrazioni di capacità con pari misure di entusiasmo e scetticismo professionale. Dimostrare la deduzione spaziale in un ambiente di valutazione è fondamentalmente diverso dall'operare all'interno di un impianto di stampaggio dell'acciaio saturo di interferenze elettromagnetiche, nebbie oleose e intense vibrazioni meccaniche.



Comments
No comments yet. Be the first!