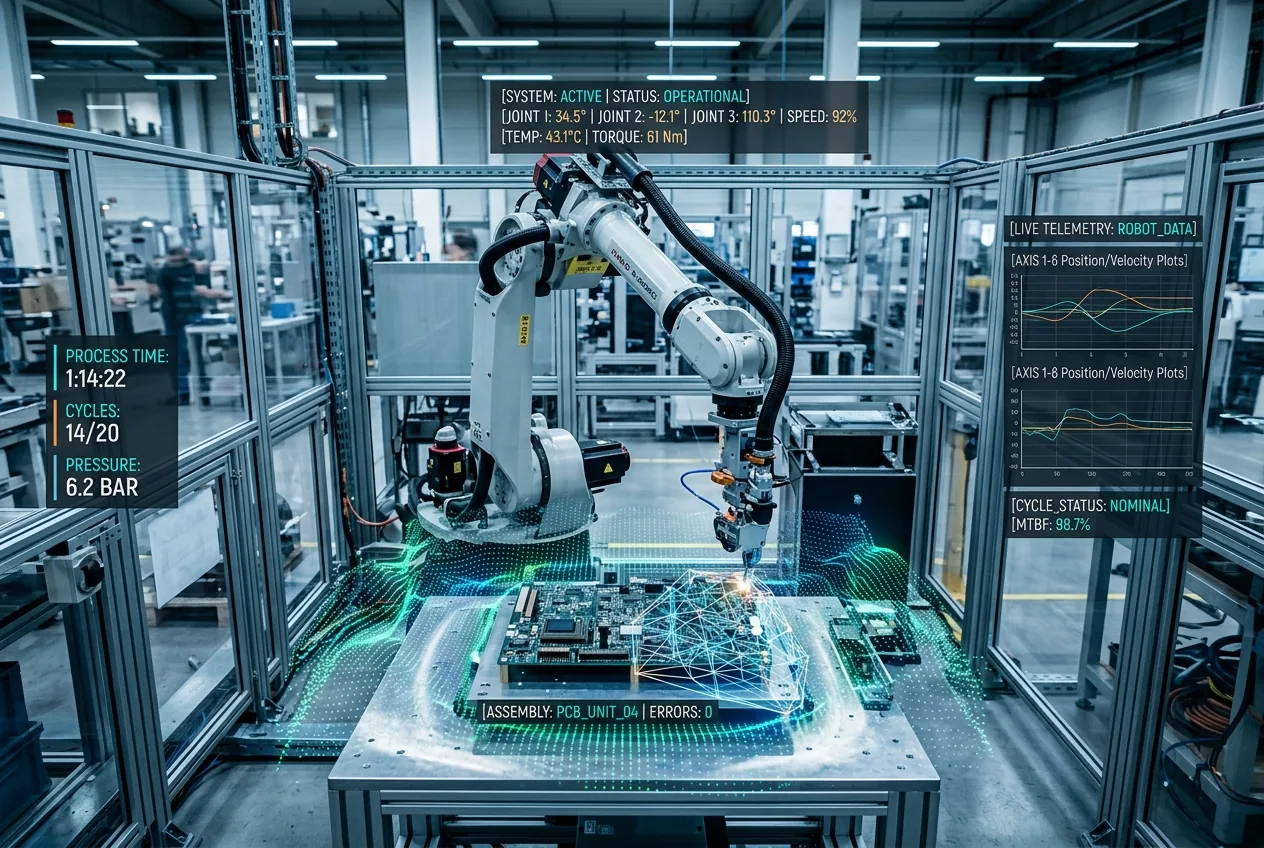
Quando OpenAI ha introdotto i suoi primi modelli di testo generativo, la dimostrazione tecnologica era incentrata sulla fluidità conversazionale e sull'imitazione stilistica. Il rilascio della sua architettura di prossima generazione GPT-5.6 in un'anteprima aziendale limitata, tuttavia, rappresenta un netto cambiamento negli obiettivi meccanici. Piuttosto che inseguire la novità conversazionale, questa iterazione si concentra sulla riduzione della latenza architetturale, sull'orchestrazione strutturata multi-agente e sul ragionamento spaziale ad alta fedeltà richiesto per interfacciarsi con i sistemi tecnici del mondo reale. Per gli ingegneri incaricati di integrare software predittivi in ambienti industriali, le specifiche tecniche dietro questa anteprima indicano che l'intelligenza artificiale fondamentale si sta finalmente spostando dalla dashboard del cloud al reparto produttivo.
L'annuncio, giunto tramite canali di sviluppo mirati e partner aziendali selezionati, delinea una famiglia di modelli ottimizzata per l'esecuzione deterministica. Negli impianti di produzione, negli hub logistici automatizzati e nelle celle di lavoro robotiche pesanti, il difetto principale delle precedenti reti neurali su larga scala non è mai stato una mancanza di conoscenza generale; è stata un'assenza di esecuzione vincolata e di affidabilità in tempo reale. Se una linea di assemblaggio automatizzata si affida a un controller agentico per instradare l'inventario dei componenti o diagnosticare l'usura meccanica, la varianza probabilistica è una responsabilità intollerabile. GPT-5.6 sembra progettato fin dal silicio per affrontare questo limite, offrendo un framework in cui i controlli di ragionamento simbolico e l'inferenza a bassa latenza vengono eseguiti parallelamente ai pesi generativi.
L'inferenza di scala incontra l'efficienza meccanica densa
Al nucleo architetturale di GPT-5.6 si trova un affinamento aggressivo del calcolo di inferenza ibrido. Le precedenti iterazioni della classe "frontier" costringevano gli sviluppatori a un compromesso sgradevole: implementare modelli densi che comportavano costi di inferenza proibitivi e latenza variabile, oppure accontentarsi di modelli di distillazione leggeri che fallivano frequentemente nell'interpretazione di documentazione tecnica densa o telemetria multivariabile. GPT-5.6 colma questa lacuna disaccoppiando la pianificazione sistemica di ordine superiore dai cicli di esecuzione rapida. Il sistema sembra sfruttare l'allocazione dinamica dei token, riservando il calcolo profondo in fase di test all'analisi architetturale sistemica, scaricando al contempo il parsing deterministico di routine su strati di routing sparsi e ultra-veloci.
Inoltre, l'impronta di memoria richiesta per la conservazione del contesto è stata revisionata. Nei modelli "frontier" di generazione precedente, le finestre di contesto lungo spesso soffrivano di un fenomeno architetturale noto come "context rot", in cui le regole operative dichiarate migliaia di token prima venivano silenziosamente eliminate o sostituite. GPT-5.6 dimostra un meccanismo di attenzione sostenuta specificamente rinforzato contro la deriva delle istruzioni su orizzonti prolungati di milioni di token. Nei flussi di lavoro ingegneristici pratici, ciò consente di mantenere l'intera cronologia di manutenzione di un impianto, i progetti dei macchinari e gli schemi di cablaggio dinamici fissati nella memoria attiva senza erodere la precisione operativa del sistema.
Collegare l'intento di alto livello con la cinematica fisica
Il salto più importante visibile nell'anteprima di GPT-5.6 è la sua capacità di traduzione telemetrica spaziale. Gli ingegneri del software hanno lottato a lungo per tradurre gli ambigui obiettivi di alto livello degli operatori umani nei rigorosi sistemi di coordinate regolati dal moderno middleware robotico, come il Robot Operating System. Storicamente, i modelli eccellevano nello spiegare come funzionasse in teoria un risolutore di cinematica inversa, ma fallivano regolarmente quando venivano incaricati di generare script di traiettoria a sei gradi di libertà corretti che tenessero conto dei limiti di coppia dei giunti e dell'attrito dinamico del carico utile.
Nelle divulgazioni tecniche preliminari, GPT-5.6 mostra un supporto diretto per i formati spaziali nativi, elaborando nuvole di punti e dati mesh volumetrici insieme ai frame visivi standard. Invece di appiattire una cella macchina in un'immagine 2D, gli strati visione-linguaggio-azione analizzano la geometria spaziale con una comprensione acuta dei confini occlusi e dei vincoli volumetrici. Per i robot mobili automatizzati che operano all'interno di centri di distribuzione densamente popolati, questa comprensione spaziale consente al modello di prevedere le traiettorie di pedoni e carrelli elevatori secondi prima che si intersechino con i percorsi meccanici.
Questa capacità trasforma radicalmente le procedure diagnostiche automatizzate sulle apparecchiature di capitale. Quando una macchina di misura a coordinate automatizzata segnala una discrepanza dimensionale su una pala di turbina in titanio fuso, un ingegnere può inserire i registri di ispezione multiasse direttamente in GPT-5.6. Piuttosto che limitarsi a rigurgitare i comuni errori di tolleranza, il modello mappa le varianze dimensionali attraverso la sequenza cinematica della macchina CNC multiasse che ha fresato il pezzo, isolando il "runout" del mandrino o l'espansione termica attraverso passaggi di lavorazione specifici. Raggiunge questo obiettivo comprendendo la meccanica fisica della pipeline di produzione, non semplicemente prevedendo la parola successiva più probabile in un manuale di ingegneria.
L'economia unitaria dell'implementazione industriale
Per le imprese industriali che valutano l'adozione, la brillantezza tecnica rimane secondaria rispetto al calcolo fondamentale dell'economia unitaria. Negli ultimi ventiquattro mesi, l'adozione aziendale dell'apprendimento automatico avanzato si è spesso arenata nella fase di prova del concetto a causa di una fatturazione dei token imprevedibilmente alta e di un ritorno sull'investimento ambiguo. Implementare un modello che costa diversi centesimi per query per monitorare un'operazione di assemblaggio che produce margini di produzione estremamente sottili è finanziariamente insostenibile.
Questa sostenibilità economica sta accelerando il passaggio verso implementazioni ibride localizzate. Mentre l'addestramento del modello fondamentale e il ragionamento di ordine superiore rimangono ancorati ai data center cloud hyperscale, l'anteprima introduce set di strumenti dedicati per la potatura dei pesi operativi da eseguire su appliance aziendali distribuite. Quando un produttore automobilistico può distribuire una box di inferenza rinforzata a basso consumo direttamente in un impianto di stampaggio automatizzato — capace di eseguire il monitoraggio di sicurezza agentico di classe GPT-5.6 senza dipendenza costante dall'uplink — il bilancio operativo cambia completamente. Il fermo macchina delle attrezzature, che costa regolarmente alle operazioni di produzione pesante decine di migliaia di dollari al minuto, fornisce un vettore di ROI immediato e innegabile.
Vincoli deterministici nei sistemi mission-critical
L'ostacolo finale tra l'apprendimento automatico generativo e l'automazione industriale è sempre stato l'ingegneria della sicurezza. Nello sviluppo del software, un'allucinazione occasionale produce un test unitario fallito o una pagina web rotta. In un impianto di lavorazione chimica automatizzato o in una cella di produzione di compositi aerospaziali, una stringa di comando allucinata può causare guasti strutturali catastrofici, incendi o gravi lesioni al personale. La cultura dell'ingegneria manifatturiera è intrinsecamente difensiva, dando priorità assoluta agli involucri operativi "fail-safe".
Affrontando questa realtà operativa, GPT-5.6 introduce output di verifica formale, generando confini di esecuzione matematicamente strutturati insieme alle sue risposte testuali o programmatiche. Il modello può formattare nativamente i suoi output in schemi fortemente tipizzati che richiedono una convalida esplicita rispetto a macchine a stati critiche per la sicurezza prima che qualsiasi controller hardware agisca sulle istruzioni. Se il modello propone una velocità di avanzamento alterata per un tornio industriale, l'output è accompagnato da un involucro di parametri deterministici delimitato da limiti di sicurezza assoluti codificati nel controller di runtime locale.
Questa rigorosa incapsulazione strutturale disaccoppia il ragionamento esplorativo del modello dallo strato di controllo diretto. La rete neurale non agisce come l'attuatore fisico finale, ma come un'intelligenza di supervisione avanzata che opera entro rigidi vincoli industriali. Man mano che l'anteprima si espande a una coorte più ampia di fornitori di automazione e produttori di hardware durante il trimestre, la traiettoria è inequivocabile. OpenAI sta spostando il suo focus dagli assistenti software generici verso il dominio ad alta posta in gioco e rigoroso delle operazioni industriali, dove il valore dell'intelligenza non è misurato da quanto convincentemente parla, ma da quanto affidabilmente costruisce.



Comments
No comments yet. Be the first!