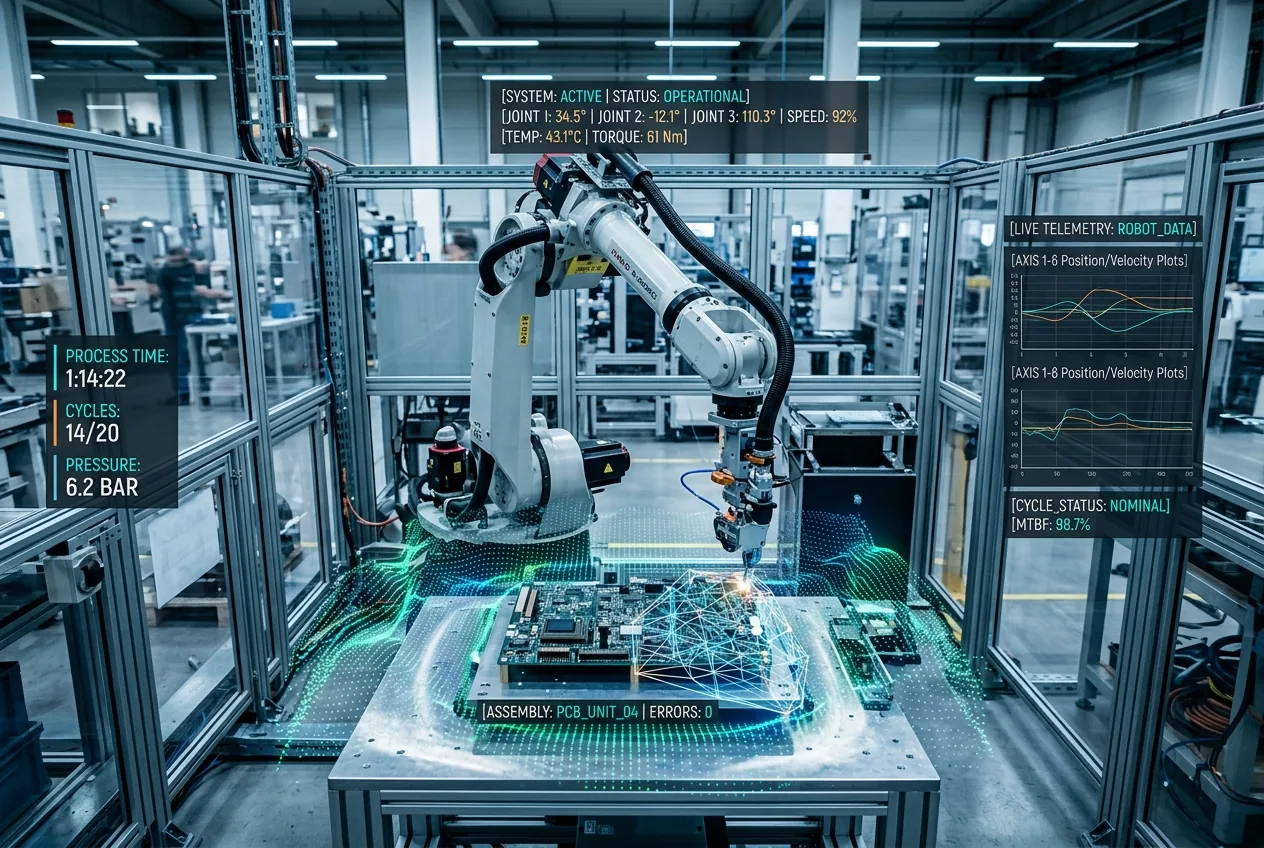
当 OpenAI 最初推出其生成式文本模型时,技术展示的核心在于对话的流畅性与风格的模仿。然而,其最新一代 GPT-5.6 架构在受限的企业预览版中的发布,标志着机械目标的一个明显转向。该版本不再追求对话的新奇性,而是专注于降低架构延迟、实现结构化的多智能体编排,以及与现实世界技术系统对接所需的高保真空间推理。对于负责将预测性软件集成到工业环境中的工程师而言,该预览版背后的技术规格表明,基础人工智能终于从云端仪表板走向了工厂车间。
该公告通过定向开发者渠道和精选企业合作伙伴发布,概述了一个针对确定性执行进行优化的模型家族。在制造工厂、自动化物流枢纽和重型机器人工作单元中,先前大型神经网络的主要缺陷从未是缺乏广泛的知识,而是缺乏受限的执行和实时可靠性。如果一条自动化装配线依赖代理控制器来规划库存或诊断机械磨损,概率方差就是一种不可容忍的负担。GPT-5.6 似乎从硅片底层开始就致力于解决这一边界问题,提供了一个将符号推理检查和低延迟推理与生成权重并行运行的框架。
推理扩展与高密度机械效率的结合
GPT-5.6 的架构核心在于对混合推理计算的积极改进。前沿类模型的早期版本曾迫使开发者做出令人不满的妥协:要么部署成本高昂且延迟可变的密集模型,要么选择在处理密集技术文档或多变量遥测数据时经常失败的轻量级蒸馏模型。GPT-5.6 通过将高阶系统规划与快速执行循环解耦来弥合这一差距。该系统似乎利用了动态令牌分配,将深度测试时间计算保留用于系统架构分析,同时将常规的确定性解析卸载到超快速的稀疏路由层。
此外,上下文保留所需的内存占用也经过了彻底改造。在上一代前沿模型中,长上下文窗口经常遭受一种被称为“上下文腐败”的架构现象,即数千个令牌之前声明的操作规则会被悄悄丢弃或取代。GPT-5.6 展示了一种持续注意力机制,该机制专门针对百万令牌范围内的指令漂移进行了强化。在实际的工程工作流程中,这使得整个工厂的维护历史、机器蓝图和动态布线示意图能够保持在活跃内存中,而不会削弱系统的运行精度。
连接高级意图与物理运动学
GPT-5.6 预览版中最具决定性的飞跃在于其空间遥测转换能力。软件工程师长期以来一直难以将人类操作员模糊的高级目标转换为现代机器人中间件(如机器人操作系统)所管理的严格坐标系。过去,模型擅长在理论上解释逆运动学求解器的工作原理,但在生成考虑了关节扭矩限制和动态载荷摩擦的正确六自由度轨迹脚本时,却经常失败。
在初步技术披露中,GPT-5.6 展示了对原生空间格式的直接支持,能够处理点云和体素网格数据,并与标准视觉帧并行处理。视觉-语言-动作层并没有将机器单元压平为 2D 图像,而是以对遮挡边界和体积约束的敏锐理解来解析空间几何结构。对于在拥挤的配送中心内运行的自动移动机器人,这种空间理解能力使模型能够在行人和叉车轨迹与机械路径相交前几秒预测出其动向。
这一能力从根本上改变了资本设备的自动诊断程序。当自动坐标测量机标记出铸造钛合金涡轮叶片的尺寸差异时,工程师可以直接将多轴检测日志输入 GPT-5.6。该模型不仅能机械地重述常见的公差错误,还能将尺寸差异映射回加工该零件的多轴数控机床的运动学序列,从而隔离特定加工过程中的主轴跳动或热膨胀。它通过理解制造流程的物理力学,而不仅仅是预测工程手册中下一个可能的词,实现了这一点。
工业部署的单位经济学
对于评估采用该技术的工业企业而言,技术上的卓越仍然次于单位经济学的基本计算。在过去的二十四个月里,企业对先进机器学习的采用往往因不可预测的高额令牌费用和模糊的投资回报率而停滞在概念验证阶段。部署一个单次查询成本达数美分,却用于监控利润微薄的装配操作的模型,在财务上是站不住脚的。
这种经济可行性正在加速向本地化混合部署的转变。虽然基础模型训练和高阶推理仍然锚定在超大规模云数据中心,但该预览版引入了专门的工具集,用于剪枝操作权重以在分布式企业设备上运行。当汽车制造商可以直接在自动化冲压工厂部署加固的、低功耗的推理盒——且无需持续的上行链路依赖即可执行 GPT-5.6 级的代理安全监控时,运营资产负债表将发生彻底改变。资本设备的停机时间,通常每分钟给重型制造业造成数万美元的损失,提供了一个即时且无可辩驳的投资回报率向量。
关键任务系统中的确定性约束
生成式机器学习与工业自动化之间的最后一道障碍一直是安全工程。在软件开发中,偶发的幻觉只会产生失败的单元测试或损坏的网页。而在自动化化学处理设施或航空航天复合材料制造单元中,一次错误的指令串可能导致灾难性的结构故障、火灾或严重的人员伤害。制造业的工程文化本质上是防御性的,将故障安全操作包络置于一切之上。
针对这一运营现实,GPT-5.6 引入了形式化验证输出,在文本或程序响应的同时生成数学结构化的执行边界。该模型可以将其输出原生格式化为强类型的模式,这些模式需要在任何硬件控制器根据指令采取行动之前,根据安全关键型状态机进行明确的验证。如果模型提议修改工业车床的进给率,输出将伴随着由本地运行时控制器中硬编码的绝对安全限制所界定的确定性参数包络。
这种严格的结构封装将模型的探索性推理与直接控制层解耦。神经网络不仅作为最终的物理执行器,而且作为在严格工业约束下运行的高级监督智能。随着预览版在本季度扩展到更广泛的自动化供应商和硬件制造商群体,其轨迹是明确的。OpenAI 正在将其重心从通用软件助手转向高风险、严谨的工业运营领域,在这里,智能的价值不是由其说话的动听程度来衡量,而是由其构建的可靠性来衡量。



Comments
No comments yet. Be the first!