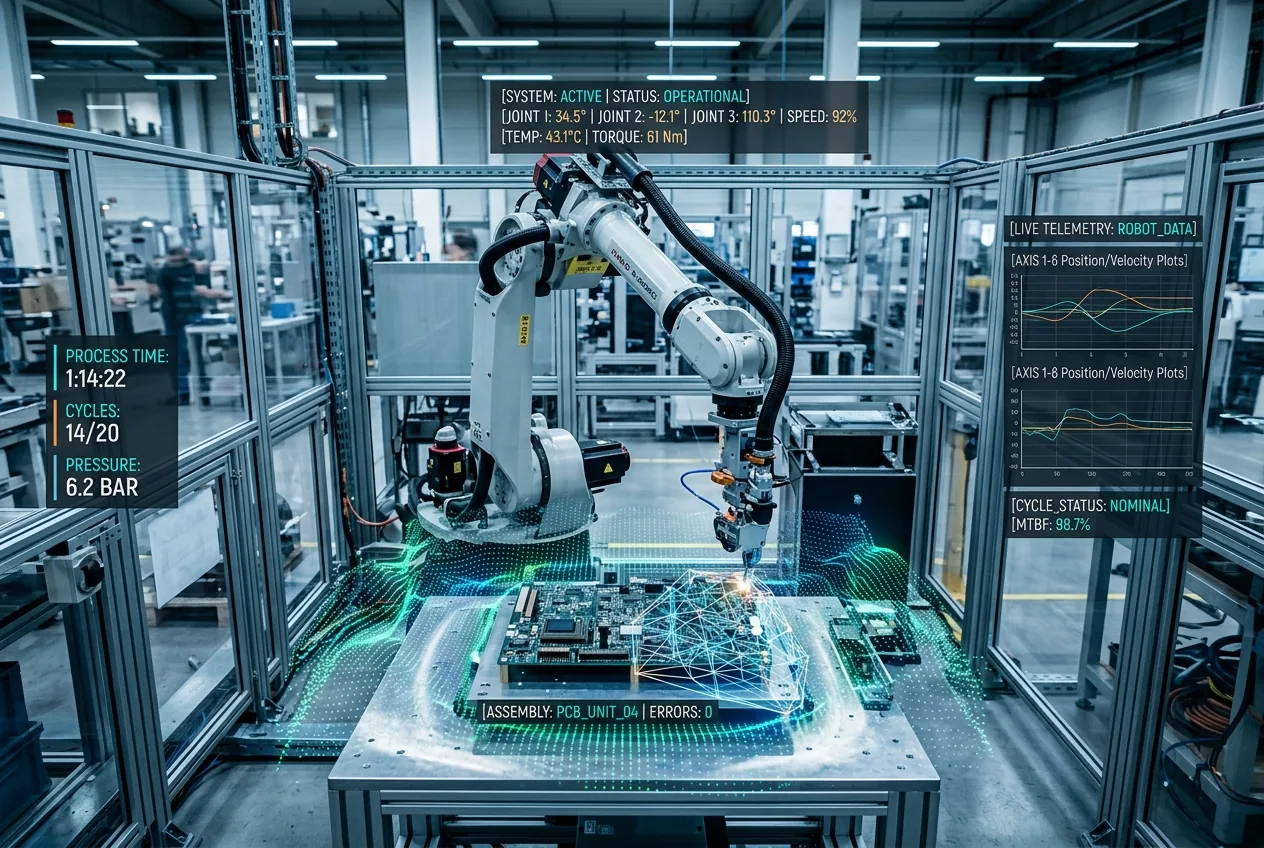
Cuando OpenAI presentó sus primeros modelos de texto generativo, la demostración tecnológica se centró en la fluidez conversacional y la imitación estilística. El lanzamiento de su arquitectura de nueva generación GPT-5.6 en una vista previa empresarial restringida, sin embargo, representa un giro distinto en el objetivo mecánico. En lugar de buscar la novedad conversacional, esta iteración se concentra en la reducción de la latencia arquitectónica, la orquestación estructurada de múltiples agentes y el razonamiento espacial de alta fidelidad necesario para interactuar con sistemas técnicos del mundo real. Para los ingenieros encargados de integrar software predictivo en entornos industriales, las especificaciones técnicas detrás de esta vista previa indican que la inteligencia artificial fundamental finalmente se está trasladando del panel de control en la nube a la planta de fabricación.
El anuncio, que llegó a través de canales específicos para desarrolladores y socios empresariales selectos, describe una familia de modelos optimizada para la ejecución determinista. En plantas de fabricación, centros logísticos automatizados y celdas de trabajo robóticas pesadas, el principal defecto de las redes neuronales a gran escala anteriores nunca ha sido la falta de un conocimiento amplio; ha sido la ausencia de una ejecución delimitada y una fiabilidad en tiempo real. Si una línea de montaje automatizada depende de un controlador agente para enrutar el inventario de componentes o diagnosticar el desgaste mecánico, la varianza probabilística es una responsabilidad intolerable. GPT-5.6 parece diseñado desde el silicio para abordar este límite, ofreciendo un marco donde las comprobaciones de razonamiento simbólico y la inferencia de baja latencia se ejecutan en paralelo a los pesos generativos.
La escala de inferencia se encuentra con la eficiencia mecánica densa
En el núcleo arquitectónico de GPT-5.6 se encuentra un refinamiento agresivo de la computación de inferencia híbrida. Las iteraciones anteriores en la clase fronteriza obligaban a los desarrolladores a llegar a un compromiso poco atractivo: implementar modelos densos que incurrían en costes de inferencia prohibitivos y latencia variable, o conformarse con modelos de destilación ligeros que fallaban frecuentemente al interpretar documentación técnica densa o telemetría multivariable. GPT-5.6 cierra esta brecha al desacoplar la planificación sistémica de alto orden de los bucles de ejecución rápida. El sistema parece aprovechar la asignación dinámica de tokens, reservando computación profunda durante el tiempo de prueba para el análisis arquitectónico sistémico mientras descarga el análisis determinista rutinario a capas de enrutamiento dispersas y ultrarrápidas.
Además, se ha renovado la huella de memoria necesaria para la retención del contexto. En los modelos fronterizos de la generación anterior, las ventanas de contexto largo a menudo sufrían un fenómeno arquitectónico conocido como degradación del contexto (context rot), donde las reglas operativas declaradas miles de tokens atrás eran silenciosamente descartadas o reemplazadas. GPT-5.6 demuestra un mecanismo de atención sostenida endurecido específicamente contra la deriva de instrucciones en horizontes sostenidos de millones de tokens. En los flujos de trabajo de ingeniería práctica, esto permite que el historial de mantenimiento de toda una planta, los planos de la maquinaria y los esquemas dinámicos de cableado permanezcan fijados dentro de la memoria activa sin erosionar la precisión operativa del sistema.
Conectando la intención de alto nivel con la cinemática física
El salto más importante visible en la vista previa de GPT-5.6 es su capacidad para la traducción de telemetría espacial. Los ingenieros de software han luchado durante mucho tiempo para traducir los objetivos ambiguos de alto nivel de los operadores humanos a los estrictos sistemas de coordenadas gobernados por el middleware robótico moderno, como el Robot Operating System (ROS). Históricamente, los modelos sobresalían explicando cómo funcionaba un solucionador de cinemática inversa en teoría, pero fallaban rutinariamente cuando se les asignaba la tarea de generar scripts de trayectoria correctos de seis grados de libertad que tuvieran en cuenta los límites de par de las articulaciones y la fricción de la carga útil dinámica.
En las divulgaciones técnicas preliminares, GPT-5.6 muestra soporte directo para formatos espaciales nativos, procesando nubes de puntos y datos de malla volumétrica junto con cuadros visuales estándar. En lugar de aplanar una celda de máquina en una imagen 2D, las capas de visión-lenguaje-acción analizan la geometría espacial con una comprensión aguda de los límites ocluidos y las restricciones volumétricas. Para los robots móviles automatizados que operan dentro de centros de distribución muy compactos, esta comprensión espacial permite al modelo predecir las trayectorias de peatones y carretillas elevadoras segundos antes de que se crucen con las rutas mecánicas.
Esta capacidad transforma fundamentalmente los procedimientos de diagnóstico automatizados en equipos de capital. Cuando una máquina de medición por coordenadas automatizada marca una discrepancia dimensional en una pala de turbina de titanio fundido, un ingeniero puede introducir los registros de inspección multieje directamente en GPT-5.6. En lugar de simplemente regurgitar errores de tolerancia comunes, el modelo mapea las variaciones dimensionales a través de la secuencia cinemática de la máquina CNC multieje que fresó la pieza, aislando el descentramiento del husillo o la expansión térmica en pasadas de mecanizado específicas. Lo logra entendiendo la mecánica física de la tubería de fabricación, no simplemente prediciendo la siguiente palabra probable en un manual de ingeniería.
La economía unitaria del despliegue industrial
Para las empresas industriales que evalúan la adopción, la brillantez técnica sigue siendo secundaria al cálculo fundamental de la economía unitaria. Durante los últimos veinticuatro meses, la adopción empresarial de aprendizaje automático avanzado a menudo se ha estancado en la etapa de prueba de concepto debido a una facturación de tokens impredeciblemente alta y un retorno de la inversión ambiguo. Desplegar un modelo que cuesta varios centavos por consulta para monitorear una operación de ensamblaje que arroja márgenes de fabricación extremadamente reducidos es financieramente insostenible.
Esta viabilidad económica está acelerando el cambio hacia despliegues híbridos localizados. Si bien el entrenamiento del modelo fundamental y el razonamiento de alto orden permanecen anclados en centros de datos en la nube de hiperescala, la vista previa introduce conjuntos de herramientas dedicados para podar los pesos operativos y ejecutarlos en dispositivos empresariales distribuidos. Cuando un fabricante de automóviles puede desplegar una caja de inferencia endurecida y de bajo consumo directamente en una planta de estampado automatizada —capaz de ejecutar el monitoreo de seguridad con agentes de clase GPT-5.6 sin dependencia constante de enlace ascendente—, el balance operativo cambia por completo. El tiempo de inactividad de los equipos de capital, que habitualmente cuesta a las operaciones de fabricación pesada decenas de miles de dólares por minuto, proporciona un vector de ROI inmediato e innegable.
Restricciones deterministas en sistemas críticos para la misión
El obstáculo final entre el aprendizaje automático generativo y la automatización industrial siempre ha sido la ingeniería de seguridad. En el desarrollo de software, una alucinación ocasional produce una prueba unitaria fallida o una página web rota. En una instalación de procesamiento químico automatizada o una celda de fabricación de compuestos aeroespaciales, una cadena de comandos alucinada puede causar fallos estructurales catastróficos, incendios o lesiones personales graves. La cultura de la ingeniería de fabricación es inherentemente defensiva, priorizando los sobres operativos a prueba de fallos por encima de todo.
Abordando esta realidad operativa, GPT-5.6 introduce resultados de verificación formal, generando límites de ejecución matemáticamente estructurados junto con sus respuestas textuales o programáticas. El modelo puede formatear de forma nativa sus resultados en esquemas fuertemente tipados que requieren una validación explícita frente a máquinas de estados críticas para la seguridad antes de que cualquier controlador de hardware actúe sobre las instrucciones. Si el modelo propone una velocidad de avance alterada para un torno industrial, el resultado va acompañado de un sobre de parámetros determinista delimitado por límites de seguridad absolutos codificados en el controlador de tiempo de ejecución local.
Esta estricta encapsulación estructural desacopla el razonamiento exploratorio del modelo de la capa de control directo. La red neuronal actúa no como el actuador físico definitivo, sino como una inteligencia de supervisión avanzada que opera dentro de estrictas restricciones industriales. A medida que la vista previa se expande a un grupo más amplio de proveedores de automatización y fabricantes de hardware a lo largo del trimestre, la trayectoria es inconfundible. OpenAI está desplazando su enfoque de los asistentes de software genéricos hacia el dominio riguroso y de alto riesgo de las operaciones industriales, donde el valor de la inteligencia se mide no por lo convincentemente que habla, sino por lo fiablemente que construye.



Comments
No comments yet. Be the first!