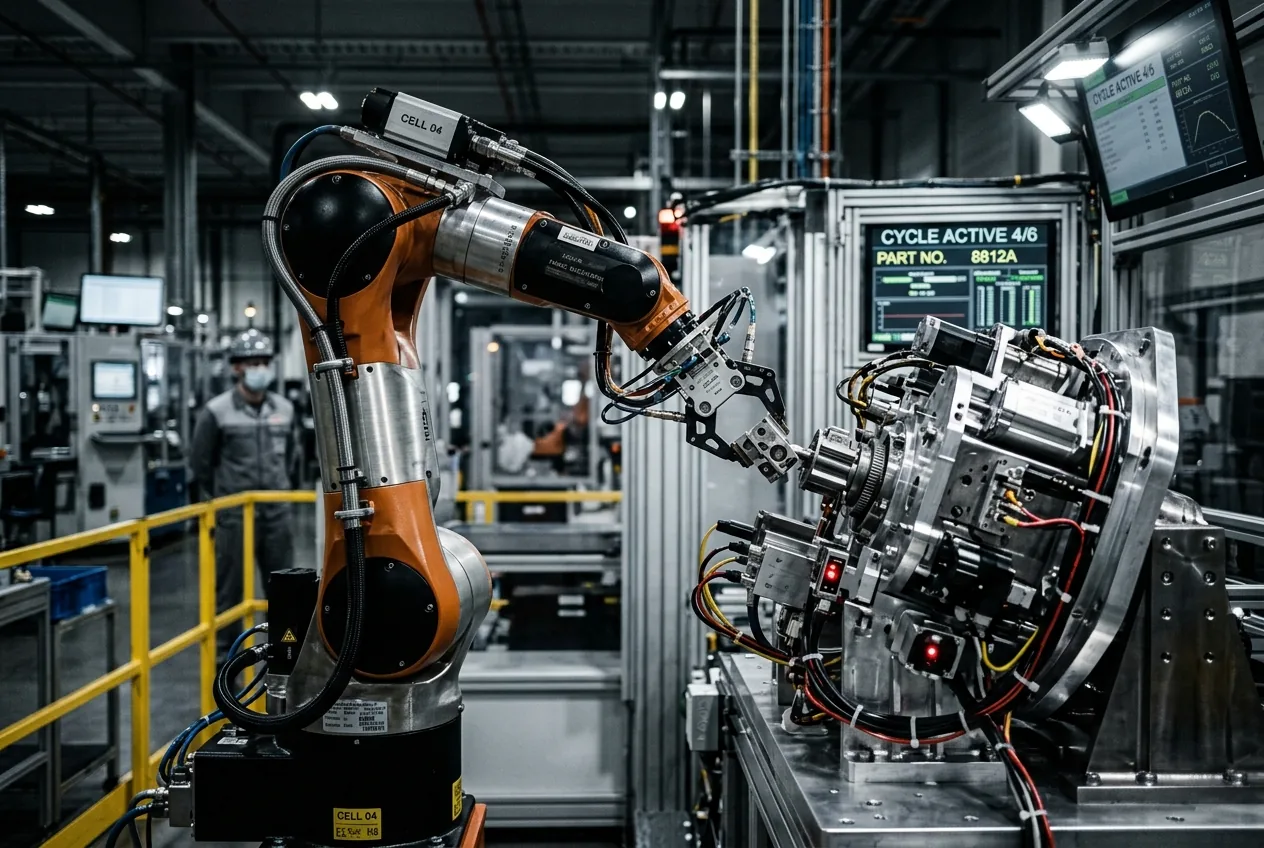
Cuando los modelos de inteligencia artificial de vanguardia realizan sus demostraciones tradicionales, Silicon Valley suele evaluarlos a través del estrecho prisma de la productividad digital: programación automatizada, fluidez conversacional y generación de medios sintéticos. Sin embargo, las últimas demostraciones de capacidades procedentes del ecosistema técnico de OpenAI y Microsoft indican un cambio mucho más trascendental. Los modelos de vanguardia ya no se limitan a analizar consultas en lenguaje natural; están navegando sistemáticamente a través de lógica causal compleja, razonamiento espacial y telemetría operativa en tiempo real. Para quienes observamos desde la planta de fábrica y el laboratorio de robótica, los últimos puntos de referencia de estos modelos representan algo fundamentalmente distinto a las iteraciones anteriores. Estamos presenciando la transición gradual de los modelos de lenguaje a gran escala de ser escribas digitales de alta velocidad a convertirse en motores de planificación generalizados capaces de interactuar con sistemas mecánicos.
Las demostraciones técnicas enfatizan una arquitectura perfeccionada en torno al cómputo adaptativo durante la inferencia (test-time compute), la fusión de sensores multimodales y la descomposición estructural de problemas. En lugar de depender totalmente de la coincidencia estadística de tokens por fuerza bruta acumulada durante el preentrenamiento, el último flujo de trabajo de vanguardia dedica presupuestos de inferencia variables para verificar sus propios pasos intermedios antes de generar una salida. En el desarrollo de software, esto evita errores lógicos silenciosos. En la ingeniería mecánica, la automatización y la logística de la cadena de suministro, esta capacidad cambia el cálculo fundamental sobre si se puede confiar en una red neuronal cerca de equipos de capital físico.
La mecánica del cómputo durante la inferencia
Para entender por qué la última iteración es importante para la industria pesada, hay que desglosar el cambio en la forma en que se asignan los recursos computacionales. Durante varios años, el progreso de la IA de vanguardia siguió leyes de escala empíricas dominadas por el preentrenamiento: introducir mayores volúmenes de texto e imágenes en clústeres más grandes de unidades de procesamiento gráfico durante sesiones de entrenamiento más largas. Aunque efectivo para ampliar la base de conocimiento latente de un modelo, este enfoque producía habitualmente modelos propensos a alucinaciones catastróficas al enfrentarse a casos extremos en la física física o cálculos cinemáticos de varios pasos.
El nuevo paradigma operativo desplaza el peso computacional hacia cadenas de razonamiento durante la inferencia. Cuando se le presenta un problema de diagnóstico multicapa —como una firma de vibración térmica inusual en un eje de turbina secundario—, el modelo no emite instantáneamente una respuesta superficial. En su lugar, formula sistemáticamente hipótesis internas, consulta restricciones físicas simuladas, comprueba inconsistencias matemáticas y poda las ramas de decisión no válidas antes de llegar a una conclusión. Este bucle de razonamiento deliberado y pseudodeterminista reduce drásticamente los modos de falla erráticos que durante mucho tiempo han hecho que los ingenieros mecánicos duden a la hora de implementar modelos de lenguaje a gran escala en bucles de control críticos.
En demostraciones prácticas, esta arquitectura ha manejado esquemas estructurales complejos, analizando dibujos de ingeniería multidimensionales (metadatos CAD) junto con telemetría de series temporales en tiempo real. Los modelos multimodales anteriores podían identificar componentes en una imagen, reconociendo una bomba hidráulica o un motor paso a paso con una precisión razonable. Las últimas demostraciones van más allá: el modelo rastrea las rutas del fluido hidráulico, calcula las restricciones de flujo basadas en la documentación del estado de las válvulas y deduce por qué ocurrió una caída de presión específica en el colector tres pasos más adelante en la cadena mecánica.
Tendiendo puentes entre la inteligencia en la nube y el cuello de botella en el borde
A pesar de los avances analíticos exhibidos, una realidad de la ingeniería contrarresta el optimismo desenfrenado que rodea a los modelos de vanguardia alojados en la nube: la latencia. Las demostraciones de última generación dependen de centros de datos de alta densidad anclados por los clústeres de supercomputación de Microsoft Azure, aprovechando aceleradores personalizados, memoria de gran ancho de banda y racks de hardware refrigerados por líquido. La comunicación con estos clústeres introduce latencias de ida y vuelta que se miden en cientos de milisegundos, si no en segundos.
En la automatización industrial, la planificación de alto nivel opera en un dominio de reloj totalmente diferente al de la ejecución del hardware en tiempo real. Un brazo robótico que recoge piezas sin clasificar de un contenedor depende de protocolos de bus de campo deterministas como EtherCAT o PROFINET, con tiempos de ciclo de entre uno y diez milisegundos. Si una señal de control pierde su ventana determinista, se activa una parada de emergencia para evitar colisiones mecánicas o lesiones a los trabajadores. En consecuencia, los motores de razonamiento de vanguardia no reemplazarán pronto a los controladores lógicos programables (PLC) ni a los controladores de motor integrados.
En cambio, la arquitectura viable que surge de estas demostraciones se basa en topologías de control jerárquico. El modelo de vanguardia opera como un supervisor cognitivo, posicionado en la capa de tecnología operativa. Monitorea el rendimiento a nivel macro, planifica trayectorias dinámicas, diagnostica la degradación intermitente de las máquinas y recompila dinámicamente rutinas de control de alto nivel. Esas rutinas compiladas se envían luego a computadoras industriales de borde reforzadas y microcontroladores que ejecutan sistemas operativos en tiempo real. Esta división del trabajo preserva la seguridad física a la vez que otorga a las instalaciones automatizadas un grado de flexibilidad operativa que la lógica de escalera (ladder logic) codificada rígidamente nunca podría proporcionar.
Inteligencia espacial y el desafío cinemático
Quizás la frontera técnicamente más exigente exhibida en el trabajo más reciente de OpenAI sea la síntesis de la inteligencia espacial. En robótica, la visión se ha tratado históricamente como un flujo de trabajo desacoplado: un algoritmo de detección de objetos delimita un elemento, un sensor de profundidad externo genera una nube de puntos y un solucionador de cinemática inversa calcula los ángulos de las articulaciones para un efector final. Este enfoque fragmentado es notoriamente frágil, ya que tiene dificultades con superficies metálicas reflectantes, objetos deformables y cambios en la iluminación ambiental de la fábrica.
Los modelos multimodales unificados digieren directamente flujos visuales crudos, mapas de profundidad y matrices de retroalimentación táctil, construyendo una representación latente interna del volumen físico y la distribución de masa. En evaluaciones recientes, el modelo demostró la capacidad de predecir cómo se desplazarían los componentes desorganizados al someterlos a contacto mecánico, ejecutando efectivamente una aproximación física interna. Para los centros logísticos que gestionan carga heterogénea y las líneas de fabricación que hacen malabarismos con cambios rápidos de producto, esto marca la diferencia entre un robot que se detiene ante una resistencia física inesperada y uno que vuelve a sujetar un objeto basándose en la redistribución dinámica del peso.
Sin embargo, ejecutar simulaciones físicas totalmente en el espacio de vectores latentes sigue siendo propenso a errores físicos sutiles. Aunque el modelo destaca en el sentido común visual, todavía carece de una comprensión intrínseca y fundamental de la termodinámica, el desgaste metalúrgico y los coeficientes de fricción bajo cargas extremas. Los ingenieros no pueden simplemente entregar los cálculos de desgaste de herramientas o las predicciones de fatiga estructural a una red neuronal profunda sin anclar sus resultados en bibliotecas de física determinista verificadas, como el software de análisis de elementos finitos (FEA). Las demostraciones actuales prueban que la IA puede formular el planteamiento del problema; los ingenieros humanos y los solucionadores numéricos clásicos aún deben validar las matemáticas.
La economía del cómputo de las cadenas de suministro modernas
Más allá de la arquitectura técnica yace la inevitable realidad de la economía de unidades. Entrenar y servir modelos de vanguardia requiere gastos de capital asombrosos, reflejados en las enormes expansiones de infraestructura de centros de datos, subestaciones eléctricas especializadas e interconexiones de alto rendimiento de Microsoft. Para que una empresa justifique la integración de un modelo de vanguardia en su infraestructura de fabricación o almacenamiento, el sistema debe ofrecer reducciones claras en los costos operativos que compensen las tarifas por token de inferencia.
La automatización empresarial actual se basa en una estandarización rígida porque estandarizar una línea de montaje es más barato que contratar ingenieros de integración para reprogramar robots constantemente. Si los modelos de vanguardia reducen el costo de integración de software de la robótica industrial mediante la generación autónoma de código de máquina válido y verificado para series de fabricación personalizadas, el balance de gastos de capital cambia. Los fabricantes pequeños y medianos podrían alcanzar repentinamente una automatización de alta mezcla y bajo volumen, una capacidad históricamente reservada para enormes plantas de ensamblaje automotriz con grandes equipos de ingeniería.
El retorno de la inversión no provendrá de reemplazar a los operadores de línea humanos con robots humanoides novedosos que funcionan con API en la nube. Provendrá de reducir el tiempo de inactividad no programado en las industrias de procesos pesados. Cuando una instalación de procesamiento químico o una acería de colada continua experimenta una interrupción imprevista, las pérdidas se miden en decenas de miles de dólares por minuto. Un modelo de vanguardia supervisor capaz de cruzar sensores acústicos, imágenes térmicas, historiales de mantenimiento y manuales operativos para aislar un fallo mecánico inminente horas antes de una parada catastrófica amortiza su presupuesto anual de computación en un solo turno.
El largo camino desde la prueba de referencia hasta la planta de producción
Los avances técnicos iterativos de OpenAI continúan redefiniendo los límites del razonamiento sintético, demostrando que la inteligencia artificial puede ir más allá de los trucos de salón conversacionales y adentrarse en la deducción lógica compleja y multinivel. La comunidad de ingeniería debe observar estas demostraciones de capacidad con iguales dosis de entusiasmo y escepticismo profesional. Demostrar una deducción espacial en un entorno de evaluación es fundamentalmente distinto a operar dentro de una planta de estampado de acero saturada de interferencia electromagnética, niebla hidráulica y vibraciones mecánicas intensas.



Comments
No comments yet. Be the first!