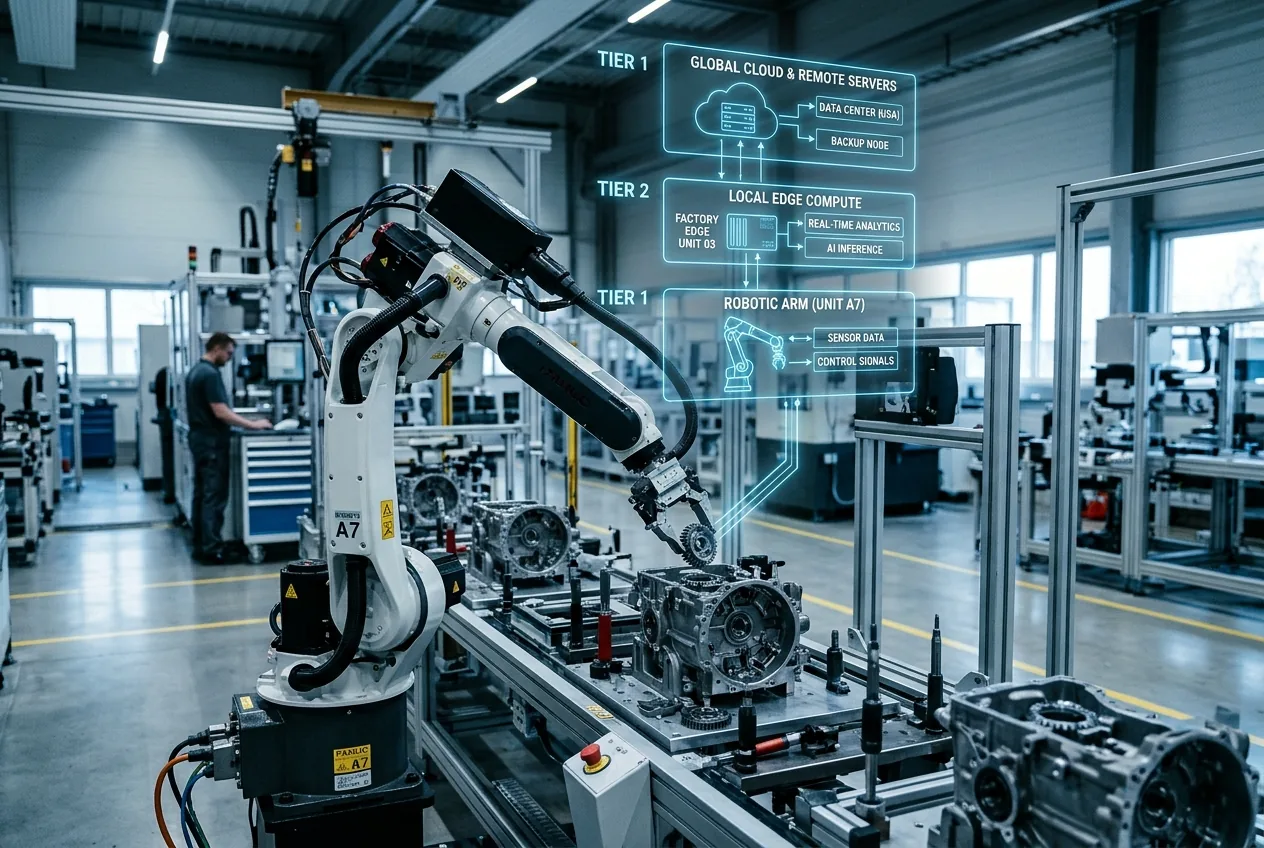
La sortie de la génération de modèles GPT-5.6 marque un pivot structurel formel, délaissant le monolithe homogène au profit d'une hiérarchie explicite à trois niveaux : Sol, Terra et Luna. Plutôt que de considérer l'échelle des paramètres comme une solution universelle, cette nouvelle version partitionne l'intelligence à travers des enveloppes computationnelles distinctes. Sol occupe la frontière de haute performance du raisonnement causal profond et de la simulation physique ; Terra sert de moteur d'entreprise intermédiaire à haut débit ; et Luna fournit une exécution quantifiée à faible latence directement en périphérie (edge). Pour les ingénieurs travaillant à l'intersection de l'apprentissage automatique et des machines physiques, ce changement structurel résout les goulots d'étranglement persistants liés à la bande passante, à l'exécution déterministe et à l'économie de l'inférence.
Déconstruction de la triade : architecture par niveaux de calcul
Pour comprendre pourquoi cette architecture est importante pour les systèmes matériels, il faut examiner comment l'allocation des paramètres et les mécanismes d'attention ont été bifurqués au sein de la famille. Sol fonctionne comme l'ancre du raisonnement lourd. Reposant sur une architecture de type « Mixture of Experts » (MoE) clairsemée et avancée fonctionnant sur une infrastructure d'entreprise en cluster, Sol donne la priorité à la profondeur de planification, à l'orchestration d'outils à long terme et à la modélisation physique synthétique. Il est conçu pour ingérer des flux de téléopération multimodaux, des fichiers CAO structurels et une télémétrie multi-capteurs, synthétisant des flux de travail opérationnels qui nécessiteraient auparavant des semaines d'intégration par des systèmes humains.
Terra représente le centre de gravité pragmatique pour les flux de travail industriels. Fonctionnant avec un nombre réduit de paramètres actifs et des couches hybrides d'attention linéaire spécialisées, Terra est optimisé pour un traitement déterministe à haut volume. Il est conçu pour superviser la logique d'atelier, ingérer la télémétrie en streaming provenant d'automates programmables industriels (API) et maintenir la gestion des états au fil des quarts de travail sans subir la dégradation de la mémoire typique des fenêtres de contexte non bornées. Son objectif principal est une exécution cohérente et à faible variance, à un coût gérable par million de jetons.
Combler le plafond de latence, du cloud à l'actionneur
Dans les systèmes mécaniques, la latence n'est pas qu'un inconvénient ; elle dicte la stabilité du système. Un préhenseur robotique exécutant un retour tactile nécessite des fréquences de boucle capteur-actionneur comprises entre 100 Hz et 1 kHz. Historiquement, l'intégration de grands modèles de langage ou de modèles vision-langage dans des boucles de contrôle physique nécessitait une double architecture fragile : un modèle distant et puissant générant des points de passage de planification de haut niveau, couplé à des contrôleurs PID (Proportionnel-Intégral-Dérivé) classiques ou à de petites politiques d'apprentissage par renforcement exécutant le mouvement physique. L'écart entre ces couches a toujours été un point de défaillance.
La hiérarchie Sol-Terra-Luna formalise cette structure de contrôle à taux multiples au sein d'un cadre architectural unique. Selon ce modèle opérationnel, Sol opère au niveau stratégique (0,1 Hz à 1 Hz), analysant les objectifs opérationnels mondiaux, diagnostiquant les anomalies à l'échelle du système et simulant des interactions dynamiques complexes. Terra agit en tant que superviseur tactique (5 Hz à 20 Hz), traduisant ces directives stratégiques en paramètres de trajectoire séquentiels, vérifiant les limites de sécurité et analysant l'état du poste de travail local. Luna opère au niveau de l'exécution locale (50 Hz ou plus), traitant les entrées brutes des caméras et les réseaux de capteurs tactiles pour émettre directement des vitesses articulaires ou des corrections opérationnelles.
Cette synchronisation dynamique repose sur une distillation continue du cache d'état. Tandis que Terra évalue les opérations en atelier, il transmet des vecteurs d'attention compressés à Luna. Si Luna rencontre un obstacle physique ou une occlusion visuelle qui dépasse son seuil d'incertitude embarqué, il peut déclencher un repli asynchrone vers Terra, maintenant une opération locale sûre pendant que le modèle en amont résout l'ambiguïté. Ce découplage hiérarchique empêche les arrêts complets du système tout en isolant les boucles critiques pour la sécurité de la gigue du réseau cloud.
Le bilan de l'inférence et l'économie des jetons
Au-delà de la cinématique et du contrôle matériel, la réalité économique du déploiement de l'intelligence artificielle dans des environnements industriels à haut débit a rendu le déploiement monolithique intenable. Faire fonctionner une ligne d'inspection optique continue de 100 caméras en utilisant un modèle phare épuiserait un budget de technologie opérationnelle en quelques jours. Les besoins en calcul d'inférence de l'ingestion vidéo continue augmentent linéairement avec la fréquence d'images et la résolution, faisant du coût des jetons une barrière existentielle pour la fabrication automatisée.
La famille GPT-5.6 résout ce problème grâce au routage spéculatif natif et au gating de paramètres continu. Au lieu de router un flux de télémétrie multi-capteurs entrant directement vers un cluster phare, Luna agit comme un filtre de périphérie intelligent. Il traite les images visuelles et les données de séries temporelles vibratoires localement, éliminant les états nominaux redondants et effectuant une détection d'anomalies locale. Seules les images contenant des écarts hors tolérance, des signatures d'usure mécanique ou des ambiguïtés procédurales sont regroupées et routées vers le haut vers Terra ou Sol pour une analyse des causes profondes.
Le raisonnement probabiliste peut-il garantir la sécurité industrielle ?
Malgré ces améliorations architecturales, l'intégration de réseaux neuronaux dérivés de transformateurs dans les domaines de la sécurité physique reste controversée. Le déterminisme est le socle de l'automatisation industrielle. Les normes de sécurité telles que l'ISO 13849 et l'IEC 61508 exigent des taux de défaillance quantifiables, un temps moyen entre pannes (MTBF) vérifiable et des réponses déterministes aux conditions d'urgence. Les architectures purement probabilistes, aussi finement distillées ou quantifiées soient-elles, peinent à offrir la vérification mathématique formelle requise pour la certification de sécurité de niveau de performance e (PLe).
Dans les directives de déploiement de GPT-5.6, les modèles ne remplacent pas les automates de sécurité déterministes ni les verrouillages matériels certifiés. Au contraire, Luna et Terra sont conçus pour se placer derrière des enveloppes de sécurité imposées par le matériel. Si Luna interprète mal un nuage de points et tente de diriger un chariot élévateur autonome dans une zone de sécurité exclue, les barrières immatérielles au niveau du matériel et les relais de sécurité physiques remplacent instantanément la trajectoire tokenisée.
Le débat plus large au sein de l'automatisation industrielle se concentre sur la question de savoir si ces modèles resteront confinés à des rôles consultatifs non critiques, ou si des modèles hiérarchisés peuvent obtenir les garanties comportementales formelles nécessaires pour gérer directement les mouvements critiques. Les partisans soutiennent que la synthèse multimodale fournie par Luna — comme l'anticipation des trajectoires de mouvement humain basée sur des indices posturaux subtils — peut prévenir des collisions que les capteurs matériels aveugles ne parviennent pas à anticiper. Les critiques soutiennent que tant que les architectures de transformateurs ne pourront pas être mathématiquement bornées contre les hallucinations dans la planification des mouvements, elles doivent rester isolées des canaux de sécurité primaires.
La frontière pratique de l'intelligence artificielle physique
L'arrivée de Sol, Terra et Luna cristallise une étape évolutive cruciale pour l'apprentissage automatique : la reconnaissance que l'échelle brute sans pragmatisme de déploiement produit des rendements industriels décroissants. En segmentant GPT-5.6 en trois niveaux computationnels distincts, les développeurs disposent enfin d'un ensemble d'outils qui reflète la réalité hétérogène de l'infrastructure moderne.
Les usines, les centres de distribution et les installations offshore ne sont pas des centres de données uniformes ; ce sont des patchworks complexes de fibre à large bande, de relais sans fil irréguliers, de bus de terrain hérités et de processeurs embarqués compacts. Relier le royaume numérique du raisonnement à grande échelle à la réalité physique du couple, du frottement et de l'inertie nécessite des modèles capables de s'adapter à leur enveloppe opérationnelle. Alors que la famille GPT-5.6 entame ses premiers déploiements pilotes dans les laboratoires de robotique et les réseaux logistiques industriels, son succès final ne sera pas mesuré par les classements de performance, mais par la disponibilité, le temps de cycle et sa capacité à naviguer de manière fiable dans le monde physique.



Comments
No comments yet. Be the first!