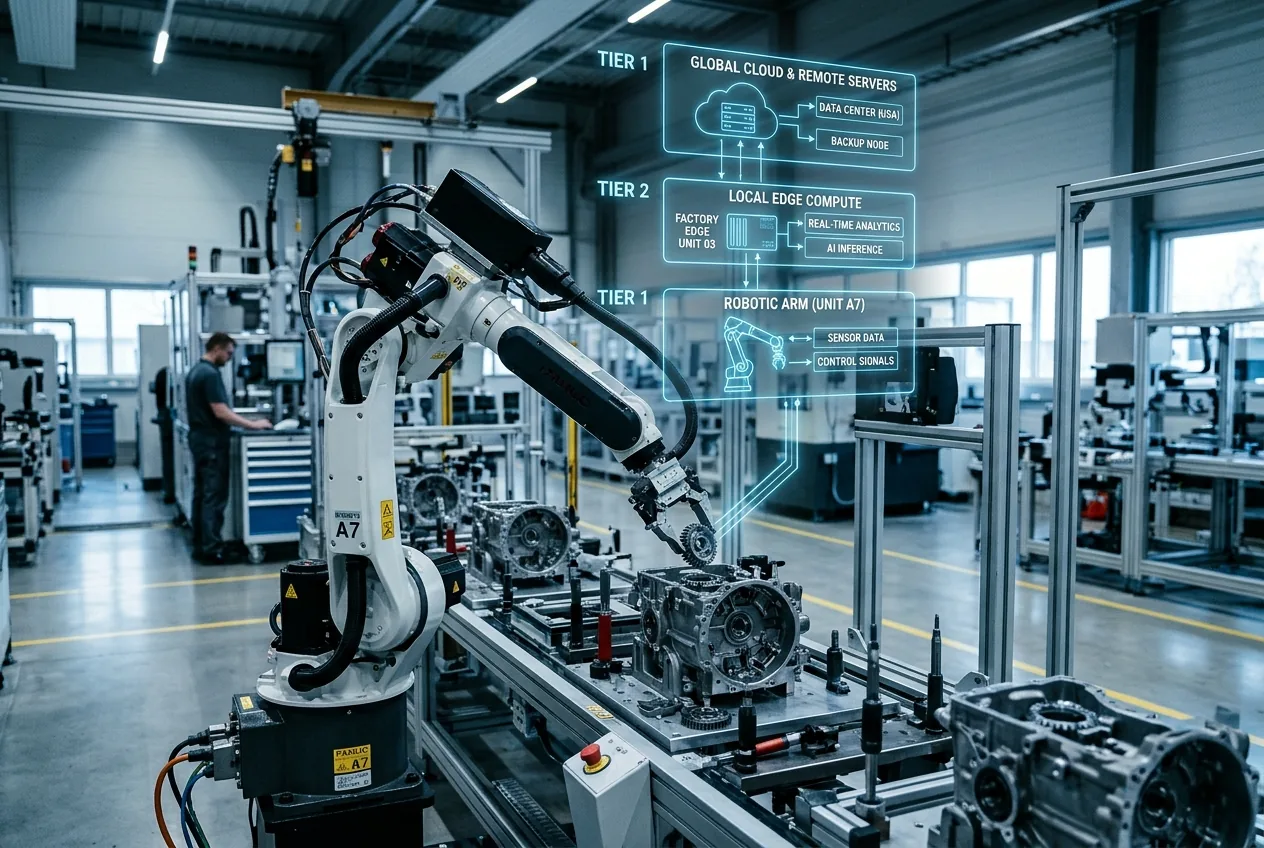
GPT-5.6 模型系列的发布标志着从同质化单体架构向明确的三层架构(Sol、Terra 和 Luna)的正式结构性转变。新版本不再将参数规模视为万能的解决方案,而是将智能划分到不同的计算区间中。Sol 占据了深度因果推理和物理模拟的高计算前沿;Terra 作为中间层,充当高吞吐量的企业级引擎;而 Luna 则提供低延迟、量化的推理执行,直接部署于边缘端。对于在机器学习与物理机械交叉领域工作的工程师而言,这种结构性调整解决了带宽、确定性执行和推理经济性等长期存在的瓶颈。
解构三位一体:跨计算层级的架构
要理解这种架构为何对硬件系统至关重要,必须考察参数分配和注意力机制如何在整个系列中实现分叉。Sol 作为重型推理的基石,构建于运行在集群化企业基础设施之上的先进稀疏专家混合(MoE)骨干网之上,优先处理规划深度、长视野工具编排以及合成物理建模。它旨在摄取多模态远程操作流、结构化 CAD 文件和多传感器遥测数据,从而合成以往需要数周人类系统集成才能完成的操作工作流。
Terra 代表了工业工作流的务实重心。通过压缩活跃参数计数和专门的线性注意力混合层,Terra 针对大容量确定性处理进行了优化。它旨在监管工厂车间的逻辑,摄取来自可编程逻辑控制器(PLC)的流式遥测数据,并在轮班期间保持状态管理,而不会出现无限制上下文窗口中常见的记忆退化问题。其主要目标是以可控的每百万 Token 成本实现一致且低方差的执行。
跨越从云端到执行器的延迟鸿沟
在机械系统中,延迟不仅是不便,它直接决定了系统的稳定性。执行触觉反馈的机器人抓取器需要 100 Hz 到 1 kHz 之间的传感器-执行器循环频率。从历史上看,将大型语言模型或视觉语言模型集成到物理控制回路中需要一种脆弱的双重架构:一个遥远的、强大的模型负责生成高级规划路径点,并辅以经典的 PID(比例-积分-微分)控制器或执行物理运动的小型强化学习策略。这两层之间的脱节一直是系统故障点。
Sol-Terra-Luna 层次结构在单一架构框架内规范了这种多速率控制结构。在该操作模型下,Sol 在战略层(0.1 Hz 至 1 Hz)运行,解析全局操作目标,诊断全系统异常,并模拟复杂的动态交互。Terra 充当战术监督者(5 Hz 至 20 Hz),将这些战略指令转换为顺序轨迹参数,验证安全边界,并解析本地工作站状态。Luna 在本地执行层(50 Hz 或更高)运行,处理原始摄像头输入和触觉传感器阵列,以直接输出关节速度或操作校正。
这种动态同步依赖于持续的状态缓存蒸馏。当 Terra 评估工厂车间操作时,它会将压缩的注意力向量流式传输给 Luna。如果 Luna 遇到超出其板载不确定性阈值的物理障碍或视觉遮挡,它可以触发到 Terra 的异步回退,在保持本地安全运行的同时由上游模型解决歧义。这种分层解耦既防止了整个系统的停机,又使安全关键型回路免受云网络抖动的影响。
推理资产负债表与 Token 经济学
除了运动学和硬件控制之外,在超高吞吐量工业环境中部署人工智能的经济现实使得单体部署变得不可行。使用旗舰模型运行连续的 100 摄像头光学检测线将在几天内耗尽运营技术预算。连续视频摄入的推理计算需求随帧率和分辨率呈线性增长,使得 Token 成本成为自动化制造的生存障碍。
GPT-5.6 系列通过原生预测路由和连续参数门控解决了这一问题。Luna 不会将传入的多传感器遥测流直接路由到旗舰集群,而是充当智能边缘过滤器。它在本地处理视觉帧和振动时间序列数据,丢弃冗余的正常状态并运行本地异常检测。只有包含超出容差的偏差、机械磨损特征或程序歧义的帧才会被打包并路由至 Terra 或 Sol 进行根源分析。
概率推理能否保障工业安全?
尽管有这些架构改进,将 Transformer 衍生的神经网络集成到物理安全领域仍然存在争议。确定性是工业自动化的基石。ISO 13849 和 IEC 61508 等安全标准要求量化的故障率、可验证的平均故障间隔时间(MTBF)以及对紧急情况的确定性响应。纯概率架构,无论经过多么严密的蒸馏或量化,都难以提供性能等级 e(PLe)安全认证所需的正式数学验证。
在 GPT-5.6 部署指南中,模型并不取代确定性安全 PLC 或经认证的硬件联锁装置。相反,Luna 和 Terra 被设计为位于硬件强制安全边界之后。如果 Luna 误解了点云并试图将自动托盘搬运车引导至排除的安全边界内,硬件级光幕和物理安全继电器会立即覆盖已 Token 化的轨迹。
工业自动化领域的更广泛辩论集中在这些模型是应局限于非关键的咨询角色,还是分层模型能够获得管理任务关键型运动所需的正式行为保证。支持者认为,Luna 提供的多模态合成(例如根据微妙的姿势线索预测人类运动轨迹)可以防止硬件传感器无法预见的碰撞。批评者则坚持认为,在 Transformer 架构能够针对运动规划中的幻觉进行正式数学边界限制之前,它们必须与主要安全通道保持隔离。
物理人工智能的实践前沿
Sol、Terra 和 Luna 的到来标志着机器学习演进的一个关键步骤:认识到如果缺乏部署的务实精神,单纯的规模化只能带来边际工业回报。通过将 GPT-5.6 分割为三个不同的计算层级,开发人员终于获得了一套能够反映现代基础设施异构现实的工具集。
工厂、配送中心和海上设施并非统一的数据中心;它们是由高带宽光纤、不稳定的无线中继、旧式现场总线和紧凑型嵌入式处理器组成的复杂拼凑体。将大规模推理的数字领域与扭矩、摩擦和惯性的物理现实桥接起来,需要能够适应其操作区间的模型。随着 GPT-5.6 系列在机器人实验室和工业物流网络中进行初步试点部署,其最终成功与否将不再由基准测试排行榜衡量,而是取决于正常运行时间、循环周期以及其可靠导航物理世界的能力。



Comments
No comments yet. Be the first!