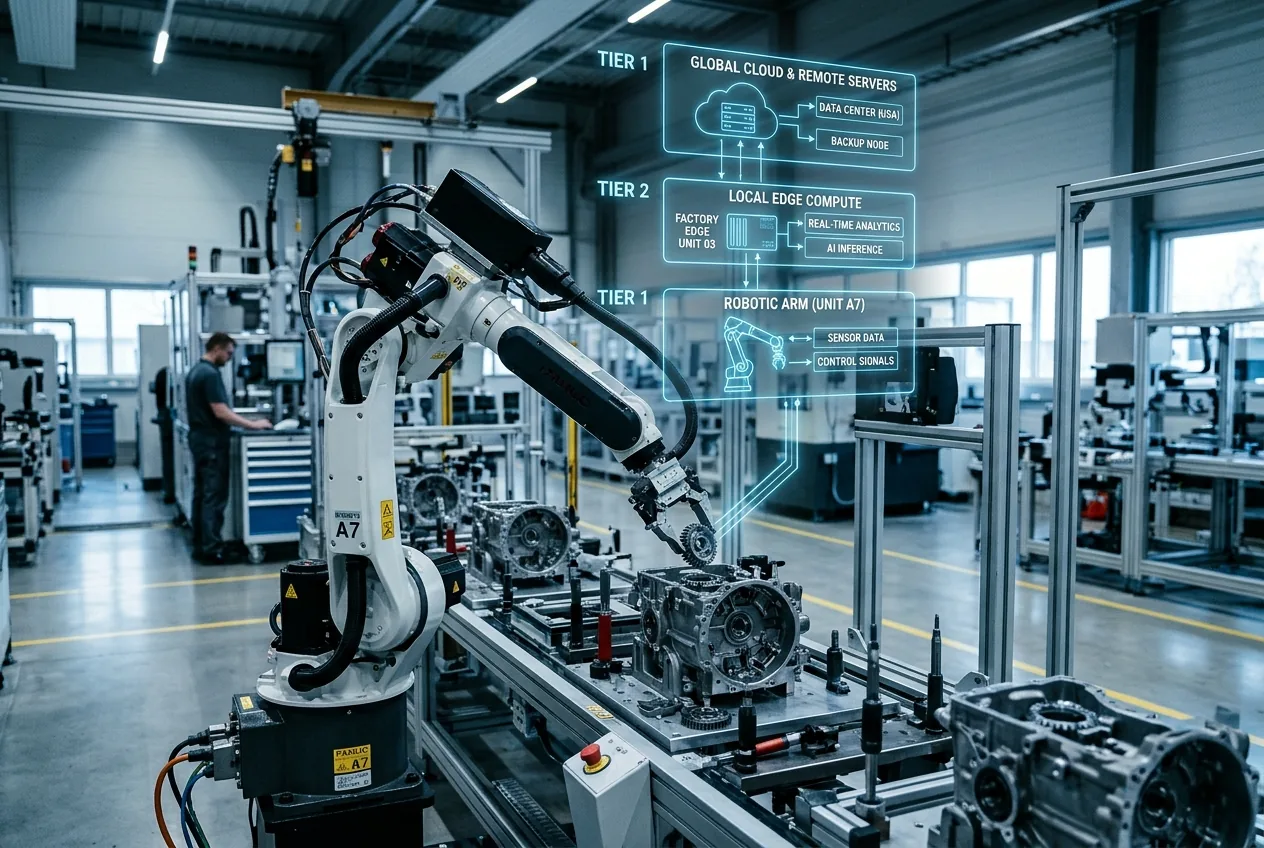
El lanzamiento de la generación de modelos GPT-5.6 marca un giro estructural formal que se aleja del monolito homogéneo hacia una jerarquía explícita de tres niveles: Sol, Terra y Luna. En lugar de tratar la escala de parámetros como una solución universal, el nuevo lanzamiento fragmenta la inteligencia a través de distintos entornos computacionales. Sol ocupa la frontera de alto cómputo del razonamiento causal profundo y la simulación física; Terra sirve como un motor empresarial intermedio de alto rendimiento; y Luna proporciona una ejecución cuantizada de baja latencia directamente en el extremo (edge). Para los ingenieros que trabajan en la intersección del aprendizaje automático y la maquinaria física, este cambio estructural aborda los cuellos de botella persistentes de ancho de banda, ejecución determinista y economía de inferencia.
Deconstruyendo la tríada: arquitectura a través de niveles de cómputo
Para entender por qué esta arquitectura es importante para los sistemas de hardware, hay que observar cómo se han bifurcado la asignación de parámetros y los mecanismos de atención en toda la familia. Sol funciona como el ancla de razonamiento pesado. Construido sobre una infraestructura central avanzada de mezcla de expertos (MoE) que se ejecuta en una infraestructura empresarial agrupada, Sol prioriza la profundidad de planificación, la orquestación de herramientas a largo plazo y el modelado físico sintético. Está diseñado para ingerir flujos de teleoperación multimodal, archivos CAD estructurales y telemetría de sensores múltiples, sintetizando flujos de trabajo operativos que anteriormente requerirían semanas de integración de sistemas humanos.
Terra representa el centro de gravedad pragmático para los flujos de trabajo industriales. Al operar con un número reducido de parámetros activos y capas híbridas de atención lineal especializadas, Terra está optimizado para el procesamiento determinista de gran volumen. Está diseñado para supervisar la lógica de la planta de fábrica, ingerir telemetría de transmisión desde controladores lógicos programables (PLC) y mantener la gestión del estado a través de turnos sin sufrir la degradación de memoria típica de las ventanas de contexto ilimitadas. Su objetivo principal es una ejecución consistente y de baja varianza a un costo manejable por millón de tokens.
Superando el límite de latencia de la nube al actuador
En los sistemas mecánicos, la latencia no es solo un inconveniente; dicta la estabilidad del sistema. Una pinza robótica que ejecuta retroalimentación táctil requiere frecuencias de bucle sensor-actuador de entre 100 Hz y 1 kHz. Históricamente, la integración de modelos de lenguaje grande o de lenguaje-visión en bucles de control físico requería una arquitectura dual frágil: un modelo potente y distante que generaba puntos de referencia de planificación de alto nivel, junto con controladores PID (proporcional-integral-derivativo) clásicos o pequeñas políticas de aprendizaje por refuerzo que ejecutaban el movimiento físico. La brecha entre esas capas ha sido constantemente un punto de falla.
La jerarquía Sol-Terra-Luna formaliza esta estructura de control de tasa múltiple dentro de un marco arquitectónico único. Bajo este modelo operativo, Sol opera en el nivel estratégico (de 0,1 Hz a 1 Hz), analizando los objetivos operativos globales, diagnosticando anomalías en todo el sistema y simulando interacciones dinámicas complejas. Terra actúa como el supervisor táctico (de 5 Hz a 20 Hz), traduciendo esas directivas estratégicas en parámetros de trayectoria secuenciales, verificando los límites de seguridad y analizando el estado de la estación de trabajo local. Luna opera en la capa de ejecución local (50 Hz o superior), procesando entradas de cámara sin procesar y matrices de sensores táctiles para emitir directamente velocidades de articulación o correcciones operativas.
Esta sincronización dinámica depende de la destilación continua de caché de estado. A medida que Terra evalúa las operaciones de la planta de fábrica, transmite vectores de atención comprimidos a Luna. Si Luna encuentra una obstrucción física u oclusión visual que excede su umbral de incertidumbre a bordo, puede activar una recuperación asincrónica a Terra, manteniendo una operación local segura mientras el modelo ascendente resuelve la ambigüedad. Este desacoplamiento jerárquico evita las detenciones totales del sistema mientras aísla los bucles críticos para la seguridad de la fluctuación de la red en la nube.
El balance de inferencia y la economía de tokens
Más allá de la cinemática y el control de hardware, la realidad económica de desplegar inteligencia artificial en entornos industriales de alto rendimiento ha hecho que el despliegue monolítico sea insostenible. Ejecutar una línea de inspección óptica de 100 cámaras continua utilizando un modelo insignia agotaría un presupuesto de tecnología operativa en cuestión de días. Los requisitos de cómputo de inferencia de la ingestión de video continua escalan linealmente con las tasas de fotogramas y la resolución, convirtiendo los costos de tokens en una barrera existencial para la fabricación automatizada.
La familia GPT-5.6 aborda esto a través del enrutamiento especulativo nativo y la activación continua de parámetros (parameter gating). En lugar de enrutar un flujo de telemetría de múltiples sensores entrante directamente a un clúster insignia, Luna actúa como un filtro inteligente en el extremo. Procesa fotogramas visuales y datos de series temporales vibratorias localmente, descartando estados nominales redundantes y ejecutando la detección de anomalías local. Solo los fotogramas que contienen desviaciones fuera de tolerancia, firmas de desgaste mecánico o ambigüedades procedimentales se empaquetan y enrutan hacia Terra o Sol para el análisis de causa raíz.
¿Puede el razonamiento probabilístico garantizar la seguridad industrial?
A pesar de estas mejoras arquitectónicas, la integración de redes neuronales derivadas de transformadores en dominios de seguridad física sigue siendo polémica. El determinismo es la base de la automatización industrial. Los estándares de seguridad como ISO 13849 e IEC 61508 exigen tasas de falla cuantificables, tiempo medio entre fallas (MTBF) verificable y respuestas deterministas a condiciones de emergencia. Las arquitecturas puramente probabilísticas, independientemente de cuán estrictamente destiladas o cuantizadas estén, luchan por ofrecer la verificación matemática formal requerida para la certificación de seguridad de nivel de rendimiento e (PLe).
En las directrices de despliegue de GPT-5.6, los modelos no reemplazan a los PLC de seguridad deterministas ni a los interbloqueos de hardware certificados. En cambio, Luna y Terra están diseñados para situarse detrás de envolventes de seguridad forzadas por hardware. Si Luna malinterpreta una nube de puntos e intenta dirigir una transpaleta autónoma hacia un límite de seguridad excluido, las cortinas de luz a nivel de hardware y los relés de seguridad físicos anulan la trayectoria tokenizada instantáneamente.
El debate más amplio dentro de la automatización industrial se centra en si estos modelos seguirán confinados a roles de asesoramiento no críticos, o si los modelos escalonados pueden lograr las garantías de comportamiento formales necesarias para gestionar el movimiento crítico para la misión directamente. Los defensores argumentan que la síntesis multimodal proporcionada por Luna (como anticipar las trayectorias de movimiento humano basadas en señales posturales sutiles) puede prevenir colisiones que los sensores de hardware ciegos no logran anticipar. Los críticos sostienen que hasta que las arquitecturas de transformadores puedan ser limitadas matemática y formalmente contra las alucinaciones en la planificación del movimiento, deben permanecer aisladas de los canales de seguridad primarios.
La frontera práctica de la inteligencia artificial física
La llegada de Sol, Terra y Luna cristaliza un paso evolutivo crucial para el aprendizaje automático: el reconocimiento de que la escala bruta sin pragmatismo de despliegue produce rendimientos industriales decrecientes. Al segmentar GPT-5.6 en tres niveles computacionales distintos, los desarrolladores finalmente reciben un conjunto de herramientas que refleja la realidad heterogénea de la infraestructura moderna.
Las fábricas, los centros de distribución y las instalaciones en alta mar no son centros de datos uniformes; son complejos mosaicos de fibra de alto ancho de banda, relés inalámbricos irregulares, buses de campo heredados y procesadores integrados compactos. Cerrar la brecha entre el reino digital del razonamiento a gran escala y la realidad física del par, la fricción y la inercia requiere modelos que puedan adaptarse a su entorno operativo. A medida que la familia GPT-5.6 entra en despliegues piloto iniciales en laboratorios de robótica y redes de logística industrial, su éxito final no se medirá por las tablas de clasificación de rendimiento, sino por el tiempo de actividad, el tiempo de ciclo y su capacidad para navegar de manera confiable por el mundo físico.



Comments
No comments yet. Be the first!