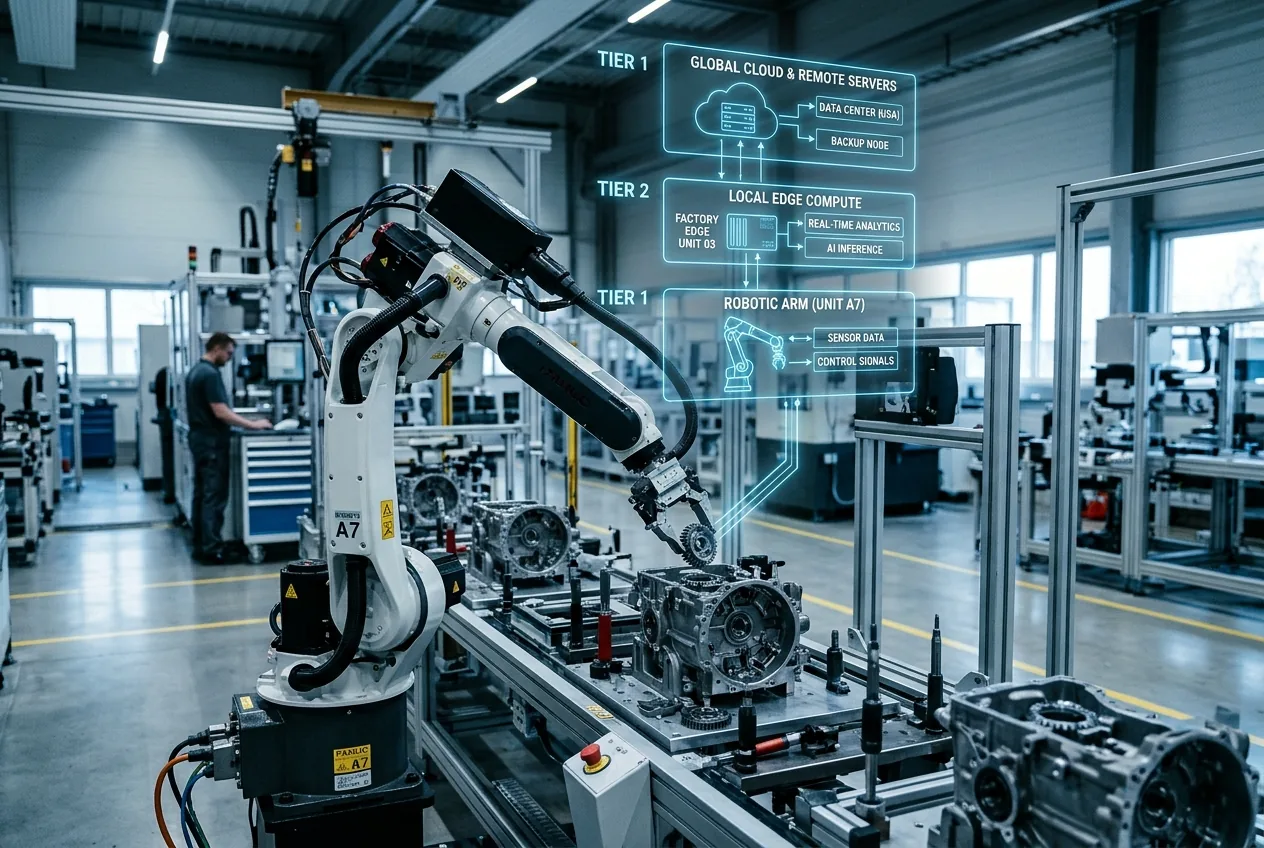
Il rilascio della generazione di modelli GPT-5.6 segna un formale cambiamento strutturale che si allontana dal monolite omogeneo verso un'esplicita gerarchia a tre livelli: Sol, Terra e Luna. Invece di trattare la scala dei parametri come una soluzione universale, la nuova release suddivide l'intelligenza in distinti involucri computazionali. Sol occupa la frontiera ad alta potenza di calcolo del ragionamento causale profondo e della simulazione fisica; Terra funge da motore enterprise intermedio ad alto throughput; e Luna fornisce un'esecuzione quantizzata a bassa latenza direttamente all'edge. Per gli ingegneri che operano all'intersezione tra machine learning e macchinari fisici, questo spostamento strutturale affronta i colli di bottiglia di lunga data relativi a larghezza di banda, esecuzione deterministica ed economia dell'inferenza.
Decostruire la triade: architettura tra i livelli di calcolo
Per comprendere perché questa architettura sia importante per i sistemi hardware, occorre osservare come l'allocazione dei parametri e i meccanismi di attenzione siano stati biforcati all'interno della famiglia. Sol funge da ancora per il ragionamento complesso. Costruito su una spina dorsale avanzata di Mixture of Experts (MoE) sparsa che gira su infrastrutture enterprise clusterizzate, Sol dà priorità alla profondità della pianificazione, all'orchestrazione degli strumenti a lungo termine e alla modellazione fisica sintetica. È progettato per ingerire flussi di teleoperazione multimodale, file CAD strutturali e telemetria multisensore, sintetizzando flussi di lavoro operativi che in precedenza avrebbero richiesto settimane di integrazione umana dei sistemi.
Terra rappresenta il baricentro pragmatico per i flussi di lavoro industriali. Operando con un conteggio di parametri attivi compressi e strati ibridi di attenzione lineare specializzati, Terra è ottimizzato per l'elaborazione deterministica ad alto volume. È progettato per supervisionare la logica di fabbrica, ingerire telemetria in streaming da controllori a logica programmabile (PLC) e mantenere la gestione dello stato durante i turni senza subire il degrado della memoria tipico delle finestre di contesto illimitate. Il suo obiettivo primario è un'esecuzione coerente e a bassa varianza a un costo gestibile per milione di token.
Superare il limite della latenza dal cloud all'attuatore
Nei sistemi meccanici, la latenza non è solo un inconveniente; determina la stabilità del sistema. Una pinza robotica che esegue un feedback tattile richiede frequenze di ciclo sensore-attuatore comprese tra 100 Hz e 1 kHz. Storicamente, l'integrazione di modelli di linguaggio di grandi dimensioni o di modelli multimodali visione-linguaggio nei cicli di controllo fisici richiedeva una fragile doppia architettura: un modello potente e distante che generava waypoint di pianificazione di alto livello, accoppiato a classici controllori PID (proporzionale-integrale-derivativo) o piccole policy di apprendimento per rinforzo che eseguivano il movimento fisico. Il divario tra questi strati è stato costantemente un punto critico.
La gerarchia Sol-Terra-Luna formalizza questa struttura di controllo a più velocità all'interno di un unico quadro architettonico. Secondo questo modello operativo, Sol opera al livello strategico (da 0,1 Hz a 1 Hz), analizzando gli obiettivi operativi globali, diagnosticando anomalie a livello di sistema e simulando complesse interazioni dinamiche. Terra funge da supervisore tattico (da 5 Hz a 20 Hz), traducendo tali direttive strategiche in parametri di traiettoria sequenziali, verificando i limiti di sicurezza e analizzando lo stato della workstation locale. Luna opera al livello di esecuzione locale (50 Hz o superiore), elaborando input grezzi da telecamere e array di sensori tattili per produrre direttamente velocità articolari o correzioni operative.
Questa sincronizzazione dinamica si basa sulla distillazione continua dello stato della cache. Mentre Terra valuta le operazioni in fabbrica, trasmette vettori di attenzione compressi a Luna. Se Luna incontra un'ostruzione fisica o un'occlusione visiva che supera la sua soglia di incertezza a bordo, può attivare un fallback asincrono verso Terra, mantenendo un'operatività locale sicura mentre il modello a monte risolve l'ambiguità. Questo disaccoppiamento gerarchico previene blocchi totali del sistema, isolando al contempo i cicli critici per la sicurezza dal jitter della rete cloud.
Il bilancio dell'inferenza e l'economia dei token
Oltre alla cinematica e al controllo dell'hardware, la realtà economica dell'implementazione dell'intelligenza artificiale in ambienti industriali ad alto throughput ha reso insostenibile l'implementazione monolitica. Gestire una linea di ispezione ottica continua a 100 telecamere utilizzando un modello di punta esaurirebbe un budget di tecnologia operativa in pochi giorni. I requisiti di calcolo per l'inferenza dell'ingestione video continua scalano linearmente con i frame rate e la risoluzione, trasformando i costi dei token in una barriera esistenziale per la produzione automatizzata.
La famiglia GPT-5.6 affronta questo problema tramite routing speculativo nativo e gating continuo dei parametri. Invece di instradare un flusso di telemetria multisensore in entrata direttamente a un cluster di punta, Luna agisce come un filtro edge intelligente. Elabora frame visivi e dati di serie temporali vibrazionali localmente, scartando stati nominali ridondanti ed eseguendo il rilevamento locale delle anomalie. Solo i frame contenenti deviazioni fuori tolleranza, segnali di usura meccanica o ambiguità procedurali vengono impacchettati e instradati verso Terra o Sol per l'analisi delle cause profonde.
Il ragionamento probabilistico può garantire la sicurezza industriale?
Nonostante questi miglioramenti architettonici, l'integrazione di reti neurali derivate dai transformer in domini di sicurezza fisica rimane controversa. Il determinismo è la pietra angolare dell'automazione industriale. Standard di sicurezza come ISO 13849 e IEC 61508 richiedono tassi di guasto quantificabili, tempo medio tra i guasti (MTBF) verificabile e risposte deterministiche a condizioni di emergenza. Le architetture puramente probabilistiche, indipendentemente da quanto finemente distillate o quantizzate, faticano a offrire la verifica matematica formale richiesta per la certificazione di sicurezza Performance Level e (PLe).
Nelle linee guida di implementazione di GPT-5.6, i modelli non sostituiscono i PLC di sicurezza deterministici o gli interblocchi hardware certificati. Al contrario, Luna e Terra sono progettati per posizionarsi dietro involucri di sicurezza imposti dall'hardware. Se Luna interpreta erroneamente una nuvola di punti e tenta di guidare un carrello elevatore autonomo all'interno di un confine di sicurezza escluso, le barriere fotoelettriche a livello hardware e i relè di sicurezza fisici sovrascrivono istantaneamente la traiettoria tokenizzata.
Il dibattito più ampio all'interno dell'automazione industriale si concentra sul fatto se questi modelli rimarranno confinati a ruoli consultivi non critici, o se i modelli a più livelli possano raggiungere le garanzie comportamentali formali necessarie per gestire direttamente movimenti mission-critical. I sostenitori sostengono che la sintesi multimodale fornita da Luna — come l'anticipazione delle traiettorie di movimento umano basata su sottili segnali posturali — possa prevenire collisioni che i sensori hardware tradizionali non riescono a prevedere. I critici sostengono che, finché le architetture transformer non potranno essere formalmente delimitate a livello matematico contro le allucinazioni nella pianificazione del movimento, dovranno rimanere isolate dai canali di sicurezza primari.
La frontiera pratica dell'intelligenza artificiale fisica
L'arrivo di Sol, Terra e Luna cristallizza un cruciale passo evolutivo per il machine learning: il riconoscimento che la scala pura senza pragmatismo nell'implementazione produce rendimenti industriali decrescenti. Segmentando GPT-5.6 in tre distinti livelli computazionali, gli sviluppatori ricevono finalmente un set di strumenti che rispecchia la realtà eterogenea dell'infrastruttura moderna.
Fabbriche, centri di distribuzione e impianti offshore non sono data center uniformi; sono complessi mosaici di fibra ad alta larghezza di banda, relay wireless discontinui, bus di campo legacy e processori embedded compatti. Colmare il regno digitale del ragionamento su larga scala con la realtà fisica della coppia, dell'attrito e dell'inerzia richiede modelli in grado di adattarsi al loro involucro operativo. Mentre la famiglia GPT-5.6 entra nelle implementazioni pilota iniziali nei laboratori di robotica e nelle reti logistiche industriali, il suo successo finale non sarà misurato dalle classifiche di benchmark, ma dall'uptime, dal tempo di ciclo e dalla sua capacità di navigare in modo affidabile nel mondo fisico.



Comments
No comments yet. Be the first!