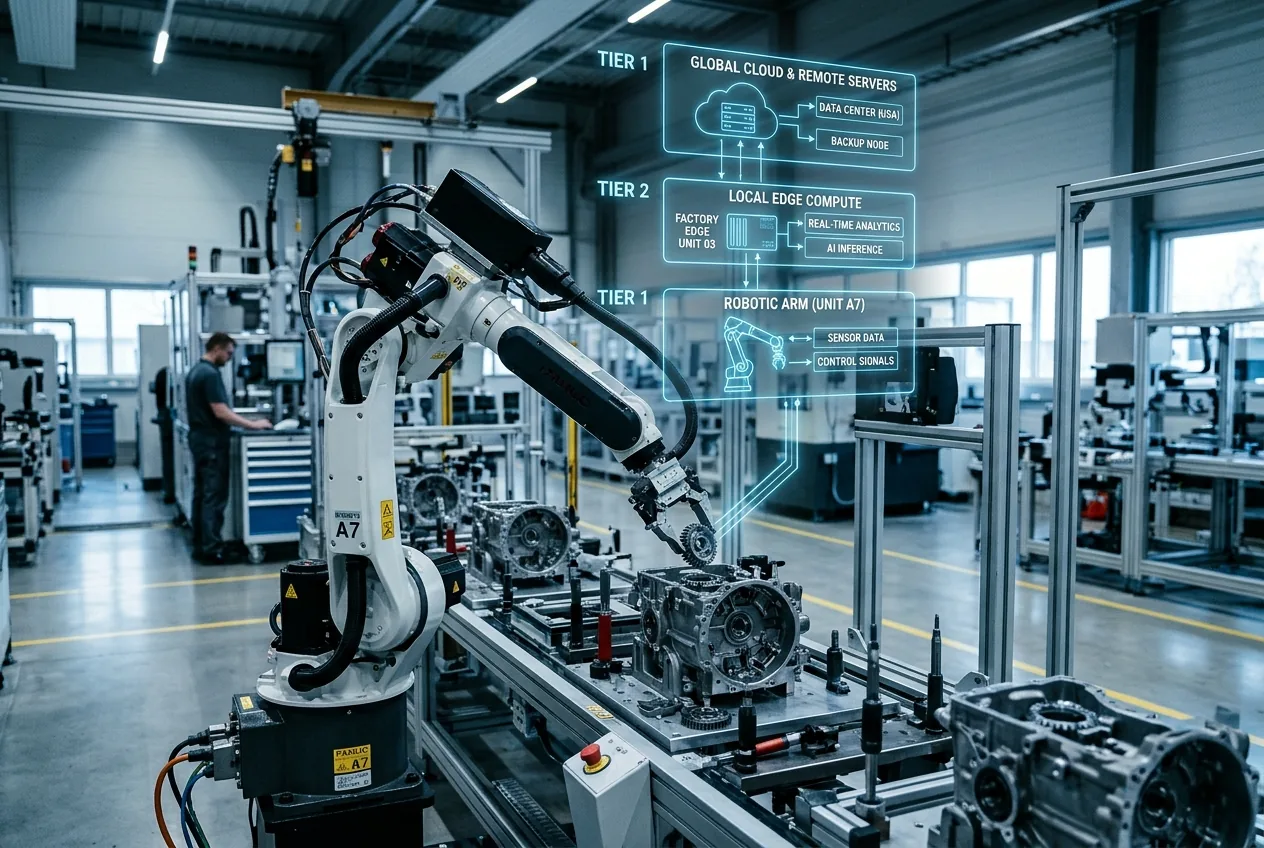
Die Veröffentlichung der GPT-5.6-Modellgeneration markiert einen formellen strukturellen Wendepunkt weg vom homogenen Monolithen hin zu einer expliziten dreistufigen Hierarchie: Sol, Terra und Luna. Anstatt die Parameterskalierung als universelle Lösung zu betrachten, unterteilt die neue Version die Intelligenz in verschiedene rechnerische Einheiten. Sol besetzt die High-Compute-Front des tiefen kausalen Schließens und der physikalischen Simulation; Terra dient als intermediäre Enterprise-Engine mit hohem Durchsatz; und Luna liefert quantisierte Ausführung mit niedriger Latenz direkt an die Edge. Für Ingenieure an der Schnittstelle von maschinellem Lernen und physischer Maschinerie adressiert dieser strukturelle Wandel die langjährigen Engpässe bei Bandbreite, deterministischer Ausführung und Inferenzökonomie.
Dekonstruktion der Triade: Architektur über Rechenebenen hinweg
Um zu verstehen, warum diese Architektur für Hardwaresysteme von Bedeutung ist, muss man betrachten, wie Parameterallokation und Aufmerksamkeitsmechanismen innerhalb der Familie aufgeteilt wurden. Sol fungiert als Anker für komplexe Schlussfolgerungen. Basierend auf einem fortschrittlichen, spärlichen Mixture-of-Experts-Backbone (MoE), das auf geclusterter Enterprise-Infrastruktur läuft, priorisiert Sol Planungstiefe, langfristige Tool-Orchestrierung und synthetische Physikmodellierung. Es ist darauf ausgelegt, multimodale Teleoperations-Streams, strukturelle CAD-Dateien und Multi-Sensor-Telemetrie aufzunehmen und operative Workflows zu synthetisieren, für die bisher wochenlange menschliche Systemintegration erforderlich gewesen wäre.
Terra stellt den pragmatischen Schwerpunkt für industrielle Arbeitsabläufe dar. Mit einer komprimierten Anzahl aktiver Parameter und spezialisierten linearen Attention-Hybrid-Layern ist Terra für die deterministische Verarbeitung hoher Volumina optimiert. Es ist darauf ausgelegt, die Logik in Fabrikhallen zu überwachen, Streaming-Telemetrie von speicherprogrammierbaren Steuerungen (SPS) zu verarbeiten und das Statusmanagement über Schichten hinweg aufrechtzuerhalten, ohne unter dem für unbegrenzte Kontextfenster typischen Speicherabbau zu leiden. Sein primäres Ziel ist eine konsistente Ausführung mit geringer Varianz bei überschaubaren Kosten pro Million Token.
Überbrückung der Latenzgrenze von der Cloud zum Aktor
In mechanischen Systemen ist Latenz nicht nur eine Unannehmlichkeit; sie bestimmt die Systemstabilität. Ein Robotergreifer, der taktiles Feedback ausführt, erfordert Sensor-Aktor-Regelkreise mit Frequenzen zwischen 100 Hz und 1 kHz. Historisch gesehen erforderte die Integration großer Sprach- oder Bild-Sprach-Modelle in physische Regelkreise eine fragile Doppelarchitektur: ein entferntes, leistungsstarkes Modell, das übergeordnete Planungspunkte generiert, gekoppelt mit klassischen PID-Reglern (Proportional-Integral-Derivative) oder kleinen Reinforcement-Learning-Richtlinien, die die physische Bewegung ausführen. Die Lücke zwischen diesen Schichten war konsistent ein Fehlerpunkt.
Die Sol-Terra-Luna-Hierarchie formalisiert diese Multi-Rate-Kontrollstruktur innerhalb eines einzigen architektonischen Rahmens. In diesem Betriebsmodell arbeitet Sol auf der strategischen Ebene (0,1 Hz bis 1 Hz), analysiert globale operative Ziele, diagnostiziert systemweite Anomalien und simuliert komplexe dynamische Interaktionen. Terra agiert als taktischer Supervisor (5 Hz bis 20 Hz), übersetzt diese strategischen Vorgaben in sequentielle Trajektorienparameter, verifiziert Sicherheitsgrenzen und analysiert den lokalen Arbeitsstationsstatus. Luna operiert auf der lokalen Ausführungsebene (50 Hz oder höher) und verarbeitet Rohdaten von Kameras und taktilen Sensor-Arrays, um direkt Gelenkgeschwindigkeiten oder operative Korrekturen auszugeben.
Diese dynamische Synchronisation basiert auf einer kontinuierlichen State-Cache-Destillation. Während Terra den Fabrikbetrieb evaluiert, streamt es komprimierte Attention-Vektoren an Luna. Wenn Luna auf ein physisches Hindernis oder eine visuelle Verdeckung stößt, die seine Onboard-Unsicherheitsschwelle überschreitet, kann es einen asynchronen Fallback zu Terra auslösen und so den sicheren lokalen Betrieb aufrechterhalten, während das vorgelagerte Modell die Mehrdeutigkeit auflöst. Diese hierarchische Entkopplung verhindert Systemstillstände und schirmt sicherheitskritische Schleifen gegen Jitter im Cloud-Netzwerk ab.
Die Inferenz-Bilanz und Token-Ökonomie
Jenseits von Kinematik und Hardwaresteuerung hat die ökonomische Realität des Einsatzes von künstlicher Intelligenz in industriellen Umgebungen mit hohem Durchsatz den monolithischen Einsatz unhaltbar gemacht. Der Betrieb einer kontinuierlichen optischen Inspektionslinie mit 100 Kameras unter Verwendung eines Flaggschiff-Modells würde ein Budget für Betriebstechnologie innerhalb weniger Tage erschöpfen. Die Inferenz-Rechenanforderungen für die kontinuierliche Videoaufnahme skalieren linear mit Bildraten und Auflösung, was Token-Kosten zu einer existenziellen Barriere für die automatisierte Fertigung macht.
Die GPT-5.6-Familie adressiert dies durch natives spekulatives Routing und kontinuierliches Parameter-Gating. Anstatt einen eingehenden Multi-Sensor-Telemetriestrom direkt an einen Flaggschiff-Cluster zu leiten, fungiert Luna als intelligenter Edge-Filter. Es verarbeitet visuelle Bilder und Vibrations-Zeitreihendaten lokal, verwirft redundante nominale Zustände und führt eine lokale Anomalieerkennung durch. Nur Frames, die Abweichungen außerhalb der Toleranz, Anzeichen von mechanischem Verschleiß oder verfahrenstechnische Unklarheiten enthalten, werden verpackt und zur Ursachenanalyse an Terra oder Sol weitergeleitet.
Kann probabilistisches Schließen industrielle Sicherheit garantieren?
Trotz dieser architektonischen Verbesserungen bleibt die Integration von Transformer-basierten neuronalen Netzen in physische Sicherheitsbereiche umstritten. Determinismus ist das Fundament der industriellen Automatisierung. Sicherheitsnormen wie ISO 13849 und IEC 61508 fordern quantifizierbare Ausfallraten, verifizierbare mittlere Zeit zwischen Ausfällen (MTBF) und deterministische Reaktionen auf Notfallbedingungen. Rein probabilistische Architekturen haben, ungeachtet ihrer starken Destillation oder Quantifizierung, Schwierigkeiten, die formale mathematische Verifizierung zu bieten, die für die Sicherheitszertifizierung nach Performance Level e (PLe) erforderlich ist.
In den Bereitstellungsrichtlinien für GPT-5.6 ersetzen die Modelle keine deterministischen Sicherheits-SPS oder zertifizierten Hardware-Verriegelungen. Stattdessen sind Luna und Terra so konzipiert, dass sie hinter hardwareseitigen Sicherheitsbereichen agieren. Wenn Luna eine Punktwolke falsch interpretiert und versucht, einen autonomen Gabelstapler in eine ausgeschlossene Sicherheitszone zu steuern, übersteuern hardwareseitige Lichtschranken und physische Sicherheitsrelais die tokenisierte Trajektorie sofort.
Die breitere Debatte innerhalb der industriellen Automatisierung konzentriert sich darauf, ob diese Modelle auf nicht-kritische beratende Rollen beschränkt bleiben oder ob gestufte Modelle die formalen Verhaltensgarantien erreichen können, die für die Steuerung missionskritischer Bewegungen erforderlich sind. Befürworter argumentieren, dass die durch Luna gelieferte multimodale Synthese – etwa das Antizipieren menschlicher Bewegungstrajektorien basierend auf subtilen Haltungshinweisen – Kollisionen verhindern kann, die blinde Hardwaresensoren nicht vorhersehen können. Kritiker halten daran fest, dass Transformer-Architekturen, solange sie nicht formal mathematisch gegen Halluzinationen in der Bewegungsplanung abgesichert werden können, von primären Sicherheitskanälen isoliert bleiben müssen.
Die praktische Grenze der physischen künstlichen Intelligenz
Die Ankunft von Sol, Terra und Luna kristallisiert einen entscheidenden evolutionären Schritt für das maschinelle Lernen heraus: die Erkenntnis, dass rohe Skalierung ohne Einsatzpragmatismus zu sinkenden industriellen Erträgen führt. Durch die Segmentierung von GPT-5.6 in drei unterschiedliche Rechenebenen erhalten Entwickler endlich ein Werkzeugset, das die heterogene Realität moderner Infrastrukturen widerspiegelt.
Fabriken, Verteilzentren und Offshore-Anlagen sind keine einheitlichen Rechenzentren; sie sind komplexe Flickenteppiche aus Breitband-Glasfaser, lückenhaften drahtlosen Relais, alten Feldbussen und kompakten eingebetteten Prozessoren. Die Überbrückung des digitalen Bereichs groß angelegter Schlussfolgerungen mit der physischen Realität von Drehmoment, Reibung und Trägheit erfordert Modelle, die sich an ihren operativen Rahmen anpassen können. Wenn die GPT-5.6-Familie in erste Pilotprojekte in Robotiklaboren und industriellen Logistiknetzwerken eintritt, wird ihr ultimativer Erfolg nicht an Benchmark-Bestenlisten gemessen, sondern an Verfügbarkeit, Zykluszeiten und ihrer Fähigkeit, zuverlässig durch die physische Welt zu navigieren.



Kommentare
Noch keine Kommentare. Seien Sie der Erste!